
Unit Catch
SKU:U102
描述
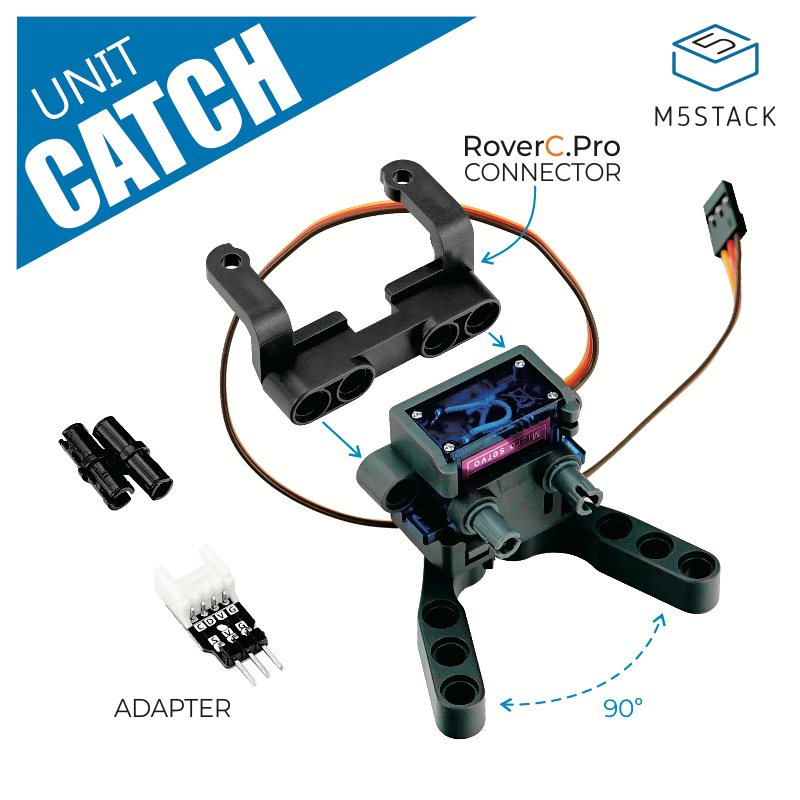
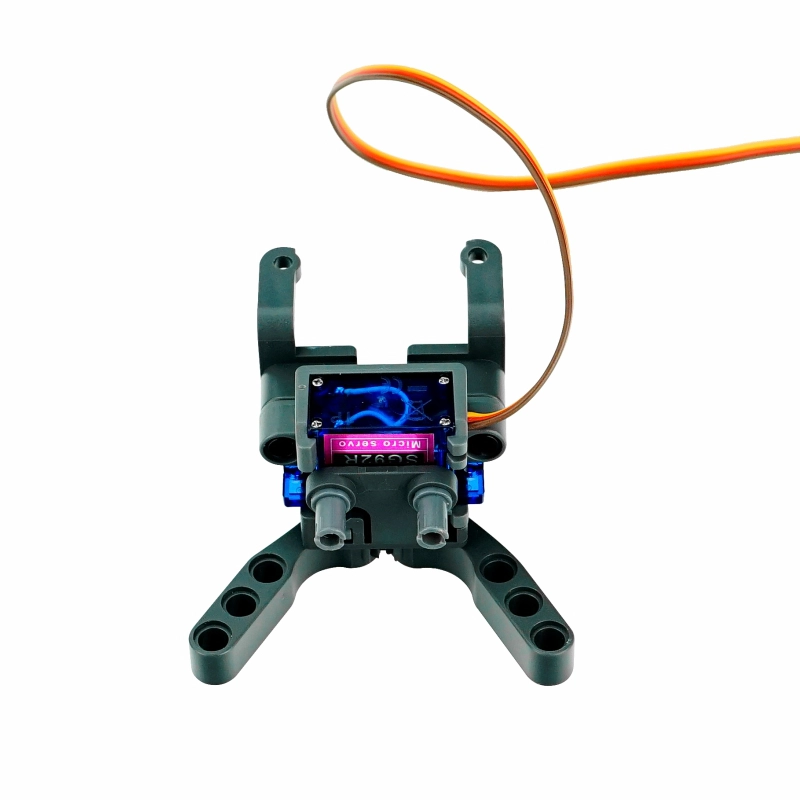
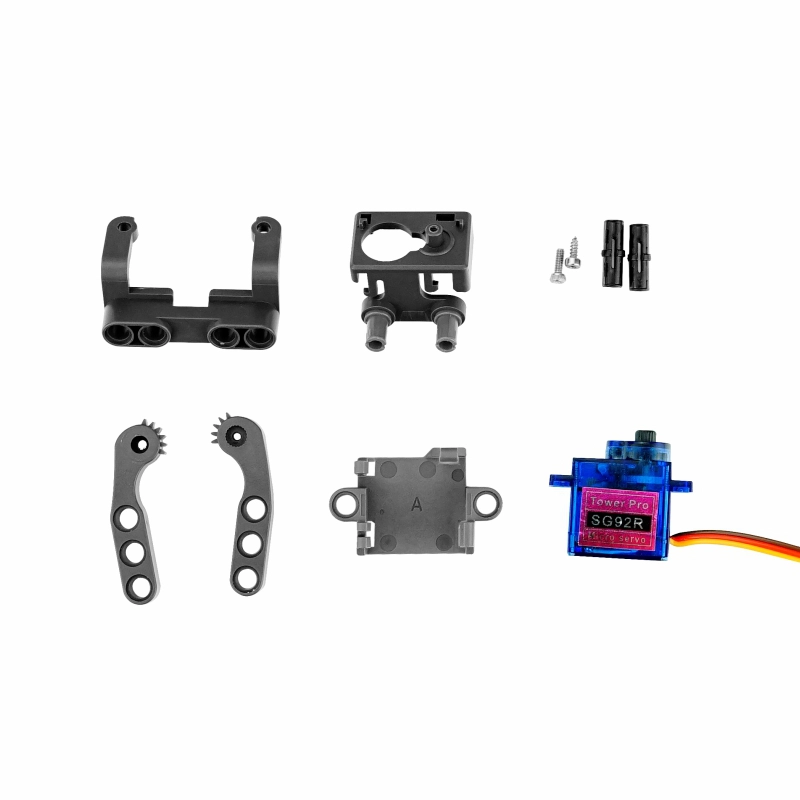
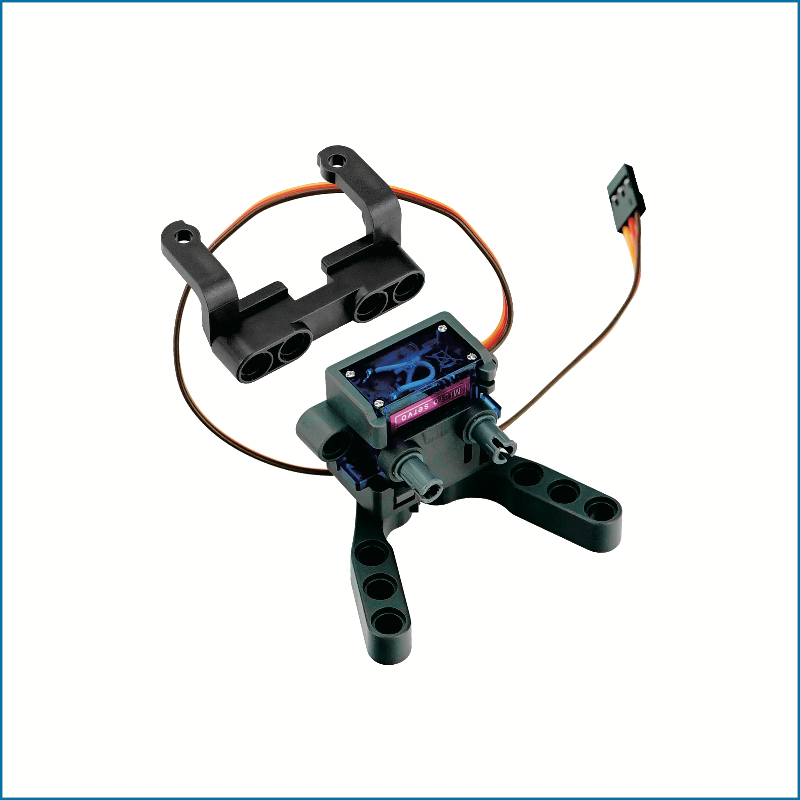
Unit Catch 是一款由使用 SG92R 舵机作为动力源的夹爪。该舵机使用 PWM 信号驱动夹爪齿轮旋转,控制夹爪进行夹持和释放操作。结构上采用了兼容乐高 8 mm 圆孔的设计。你可以将它结合到其他的乐高组件中,搭建出创意十足的控制结构,如机械臂 、夹爪车等。
注意事项
旋转角度
由于夹爪的开合角为90°,驱动舵机旋转角度请控制在0-45° (PWM: 频率 50Hz,0°-45°(pulse:0.5ms-1ms) ),防止阻转导致舵机烧毁。
产品特性
- SG92R 舵机
- PWM 信号驱动
- 乐高孔兼容
- 夹爪开合角度 90°
- 兼容 RoverC
- 支持输入电压: 4.2-6V
- 开发平台 UiFlow,MicroPython,Arduino
包装内容
- 1 x Unit Catch
- 1 x HY2.0-4P 转接头
- 1 x RoverC.Pro 连接件
应用场景
- 夹爪机器人
- 舵机机械臂夹爪
规格参数
| 规格 | 参数 |
|---|---|
| 舵机型号 | SG92R |
| 控制信号 | PWM @ 50 Hz;0 ~ 45° 对应 0.5 ~ 1 ms |
| 夹爪开合角度 | 90° |
| 输入电压范围 | DC 4.2 ~ 6V |
| 死区宽度 | 10 µs |
| 输出扭矩 | 2.5 kg·cm |
| 工作速度 | 0.1 s/60° |
| 工作温度 | 0 ~ 55 °C |
| 产品尺寸(夹爪展开) | 72.0 × 56.0 × 37.0 mm |
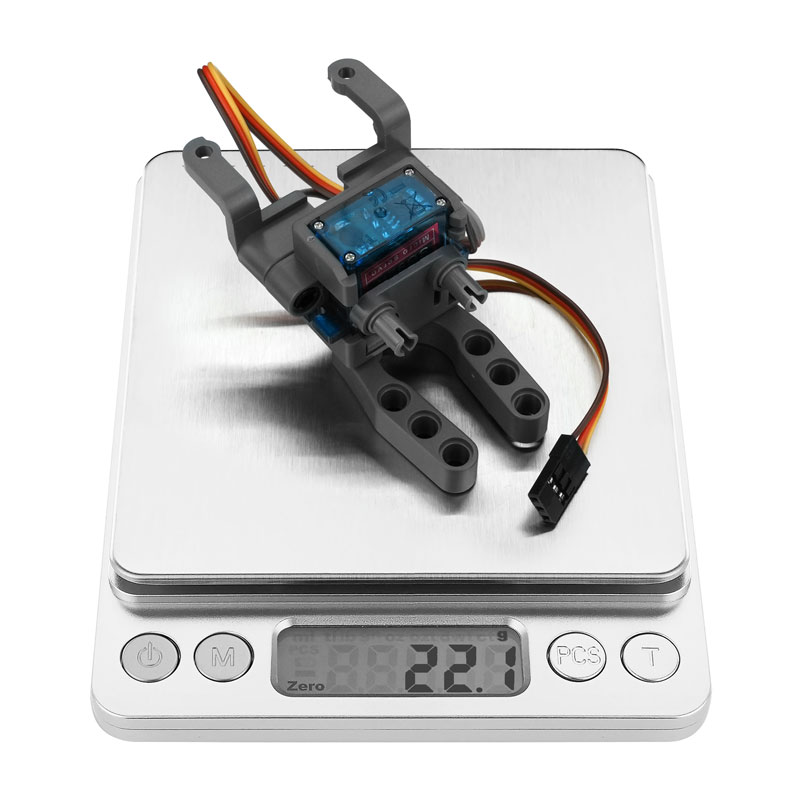
| 产品重量 | 22.1 g |
| 包装尺寸 | 147.0 × 90.0 × 40.0 mm |
| 毛重 | 50.0 g |
管脚映射
HY2.0-4P
| HY2.0-4P | Black | Red | Yellow | White |
|---|---|---|---|---|
| PORT.B | GND | 5V | PWM | NC |
尺寸图

软件开发
Arduino
/*
    Description: Control Unit Catch through PWM.
*/

#include <M5Stack.h>

//设置控制引脚
const int servoPin = 26;
//设置频率
int freq = 50;
//设置PWM通道
int ledChannel = 0;
//设置脉冲分辨率
int resolution = 10;
void setup() {
  // put your setup code here, to run once:
  M5.begin();
  M5.Power.begin();
  M5.Lcd.setCursor(100, 50, 4);
  M5.Lcd.println("Unit Catch");
  M5.Lcd.setCursor(40, 120, 4);
  ledcSetup(ledChannel, freq, resolution);
  ledcAttachPin(servoPin, ledChannel);
}

void loop() {
  // High level 0.5ms is angle 0°
  // duty = 0.5/20ms = 0.025, 0.025 x 10²³≈25
    ledcWrite(ledChannel, 25);
    delay(2000);
  // High level 1ms is angle 45°
  // duty = 1/20ms = 0.05, 0.05 x 10²³≈50
    ledcWrite(ledChannel, 50);
    delay(2000);
}
UiFlow2
相关视频
Page Tools