
Module 4EncoderMotor v1.1
SKU:M138-V11
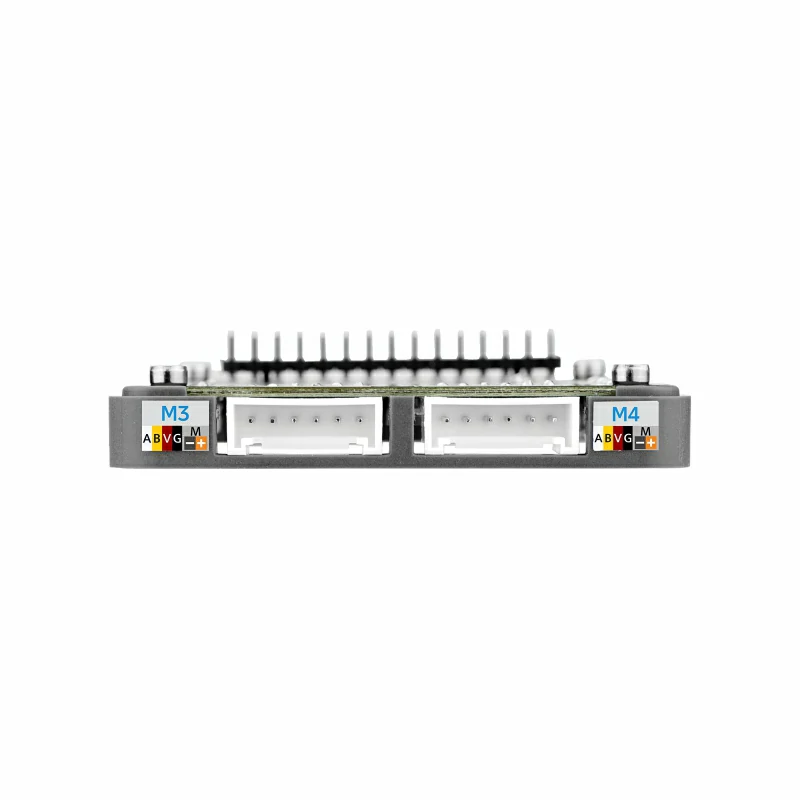
説明
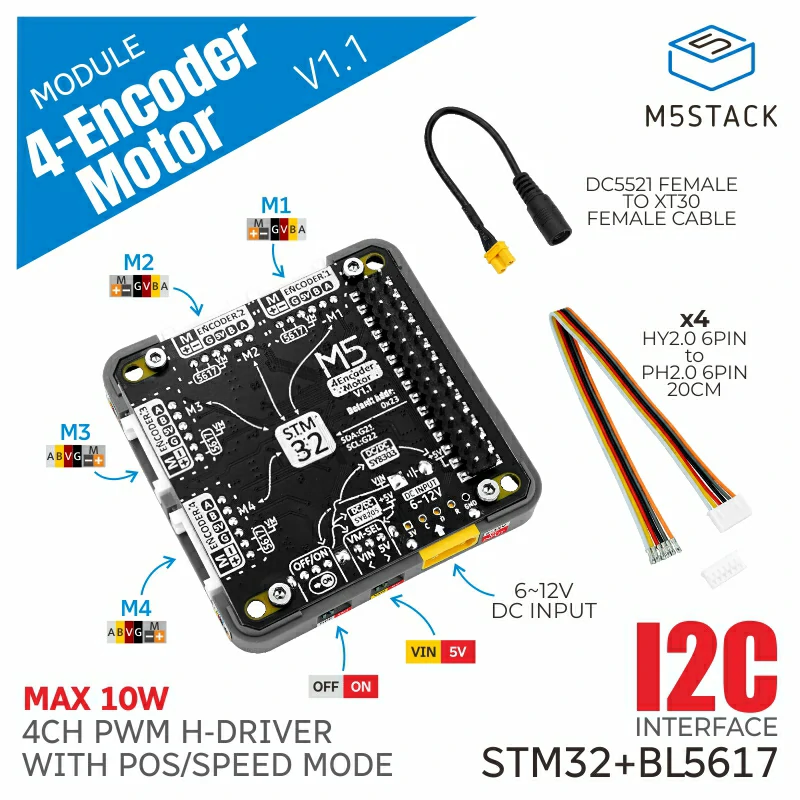
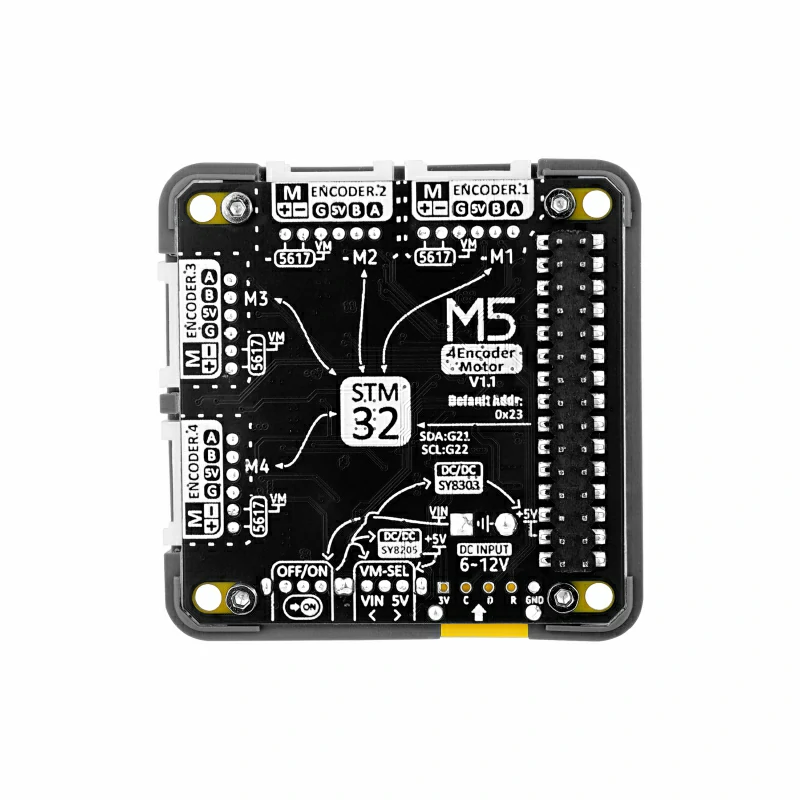
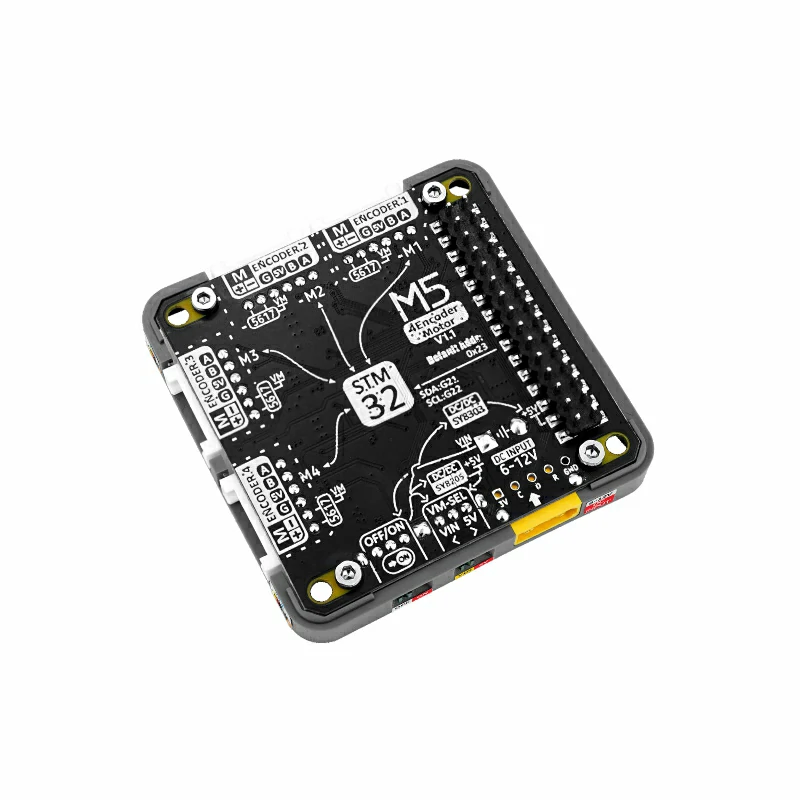
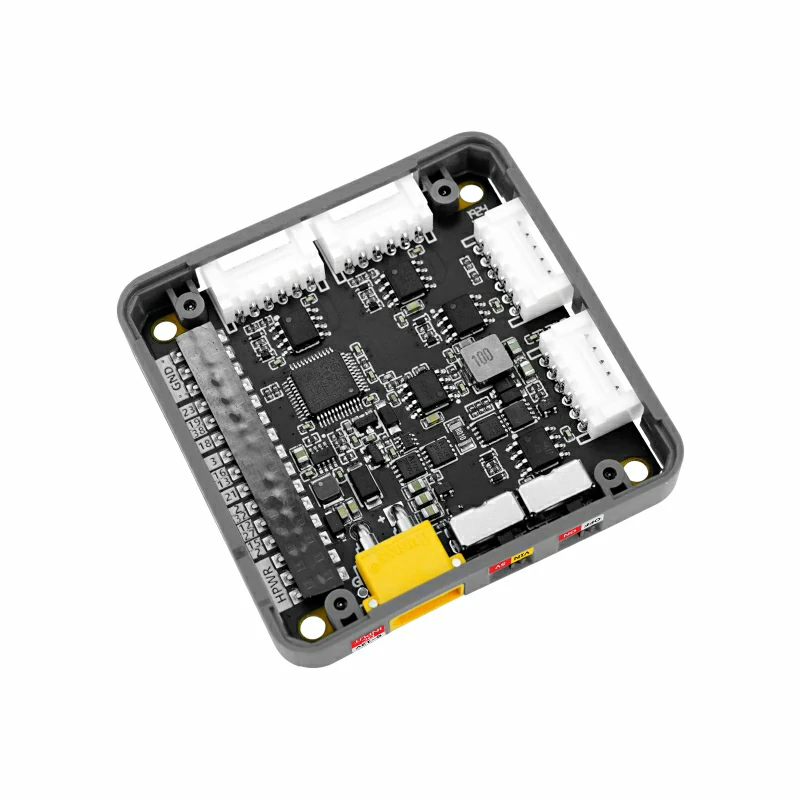
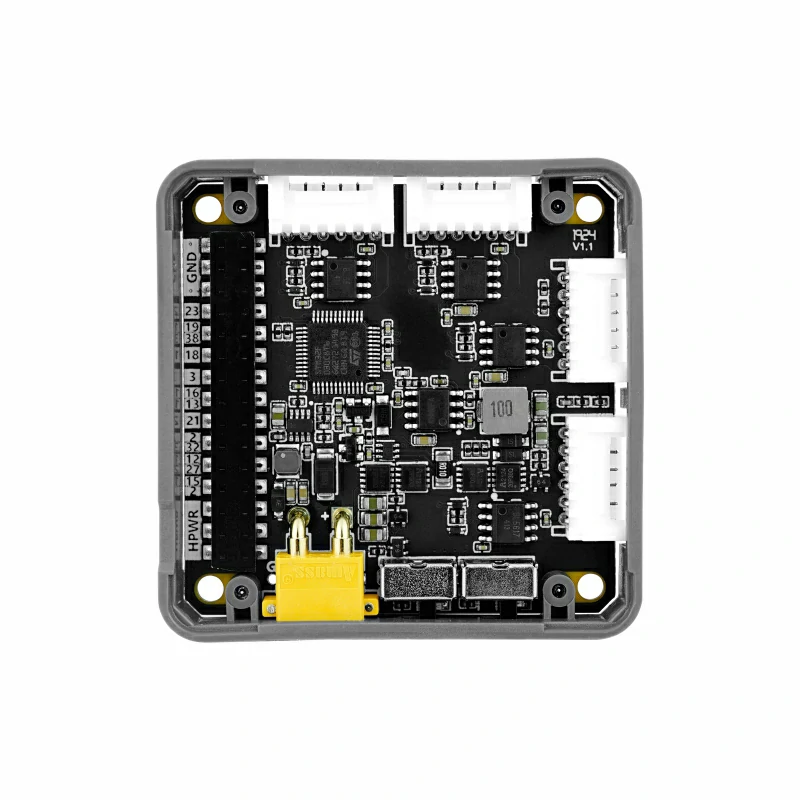
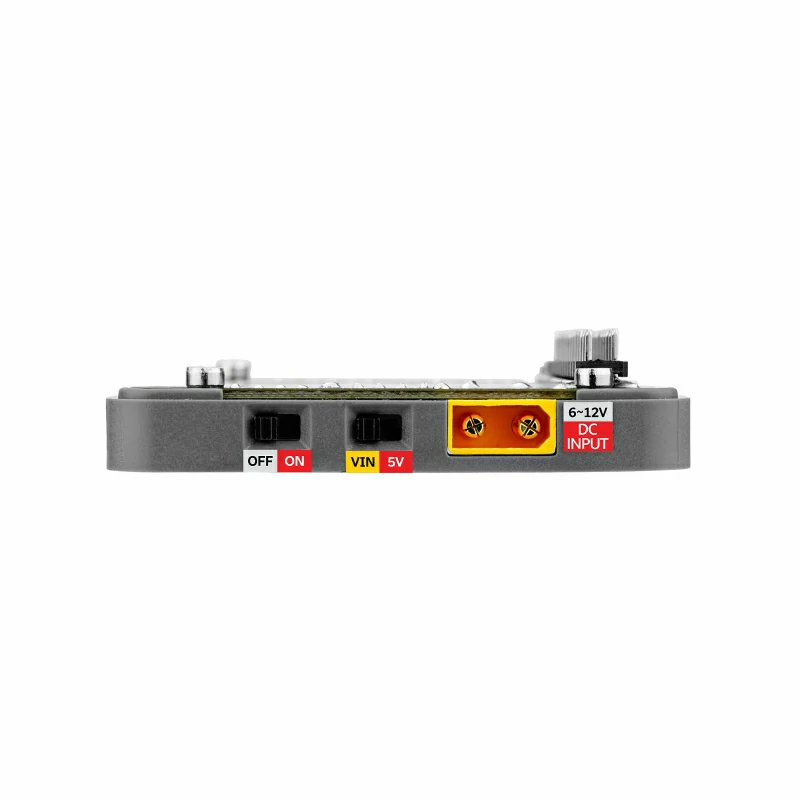
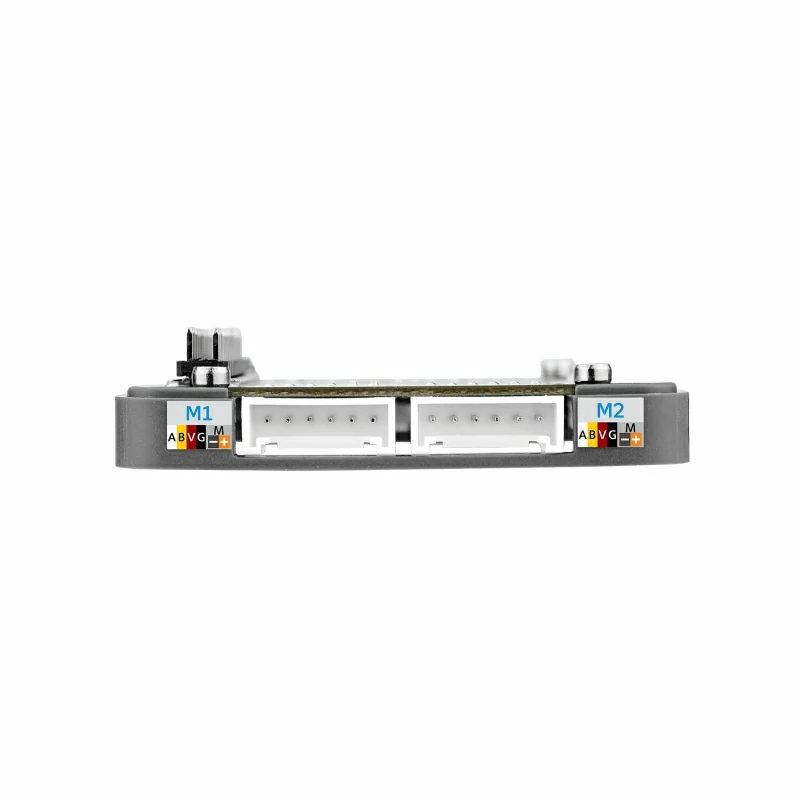
Module 4EncoderMotor v1.1 は、STM32 + BL5617 H ブリッジドライバ IC ソリューションを採用した、4 チャンネルエンコーダーモータードライバモジュールです。I2C 通信方式によりスレーブアドレスの変更をサポートし、柔軟な制御が可能です。AB パルスエンコーダ信号入力を介して、モーターの動作状態と位置を正確に検出できます。デューティ比制御、絶対位置制御、速度調整モードに対応し、正転、逆転、停止、ブレーキなど多様な機能を実現します。INA199 電源監視を統合し、電流状態をリアルタイムで監視可能。オンボード電源入力スイッチにより、DC 5V または外部 DC 6~12V を選択できます。従来の 4EncoderMotor Module と比較して、インターフェースが統一最適化され、統一仕様の HY2.0-6P コネクタを採用しています。ロボットの運動制御、自動化設備、スマートビークル、実験機器および産業自動化システムなどの用途に適しています。
特徴
- 4 チャンネルエンコーダーモータードライバ
- AB パルス信号入力
- デューティ比制御、絶対位置制御、速度調整モード
- I2C 通信方式
- (モーター)電圧入力端および電流監視機能
含まれるもの
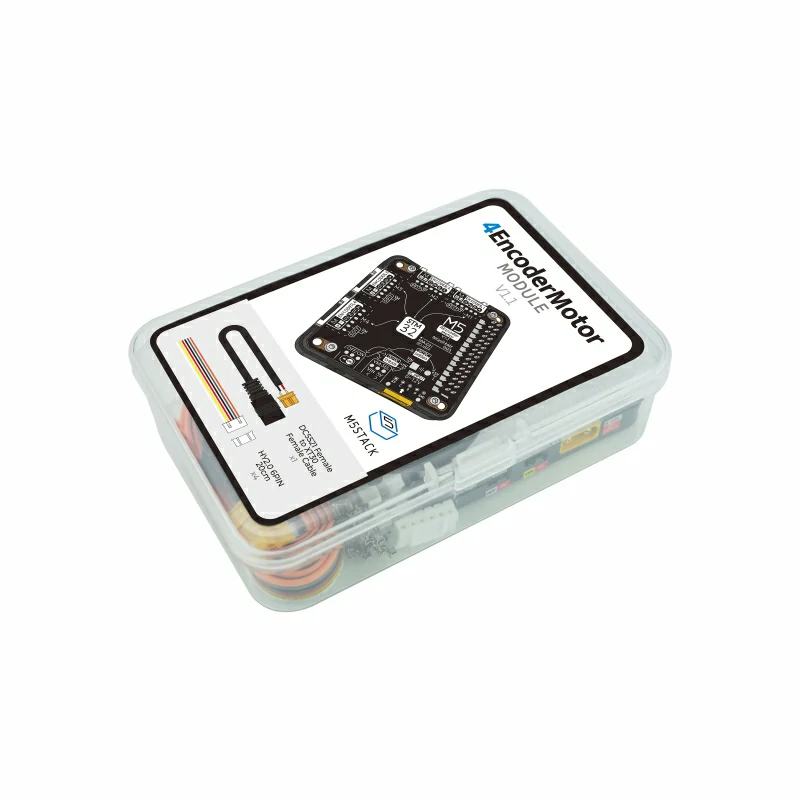
- 1 x Module 4EncoderMotor v1.1
- 4 x HY2.0-6P シングルヘッドケーブル (20cm)
- 4 x PH2.0-6P コネクタ
- 1 x DC5521 Female To XT30 Female ケーブル
アプリケーション
- ロボット運動制御
- 自動化設備
- 産業自動化システム
仕様
| 仕様 | パラメータ |
|---|---|
| MCU | STM32F030C8T6 |
| エンコーダーモータードライバ IC | BL5617 |
| 電流検出チップ | INA199 |
| 最大サポート電流 | 3.0A |
| 電力 | 最大 10W |
| 外部 DC 電源 | 6 ~ 12V |
| 通信インターフェース | I2C 通信 @ 0x24 |
| 待機電流 | DC 6V@35.03mA / DC 12V@19.25mA |
| PWM ドライブ信号周波数 | 1KHz |
| 動作温度 | 0°C ~ 40°C |
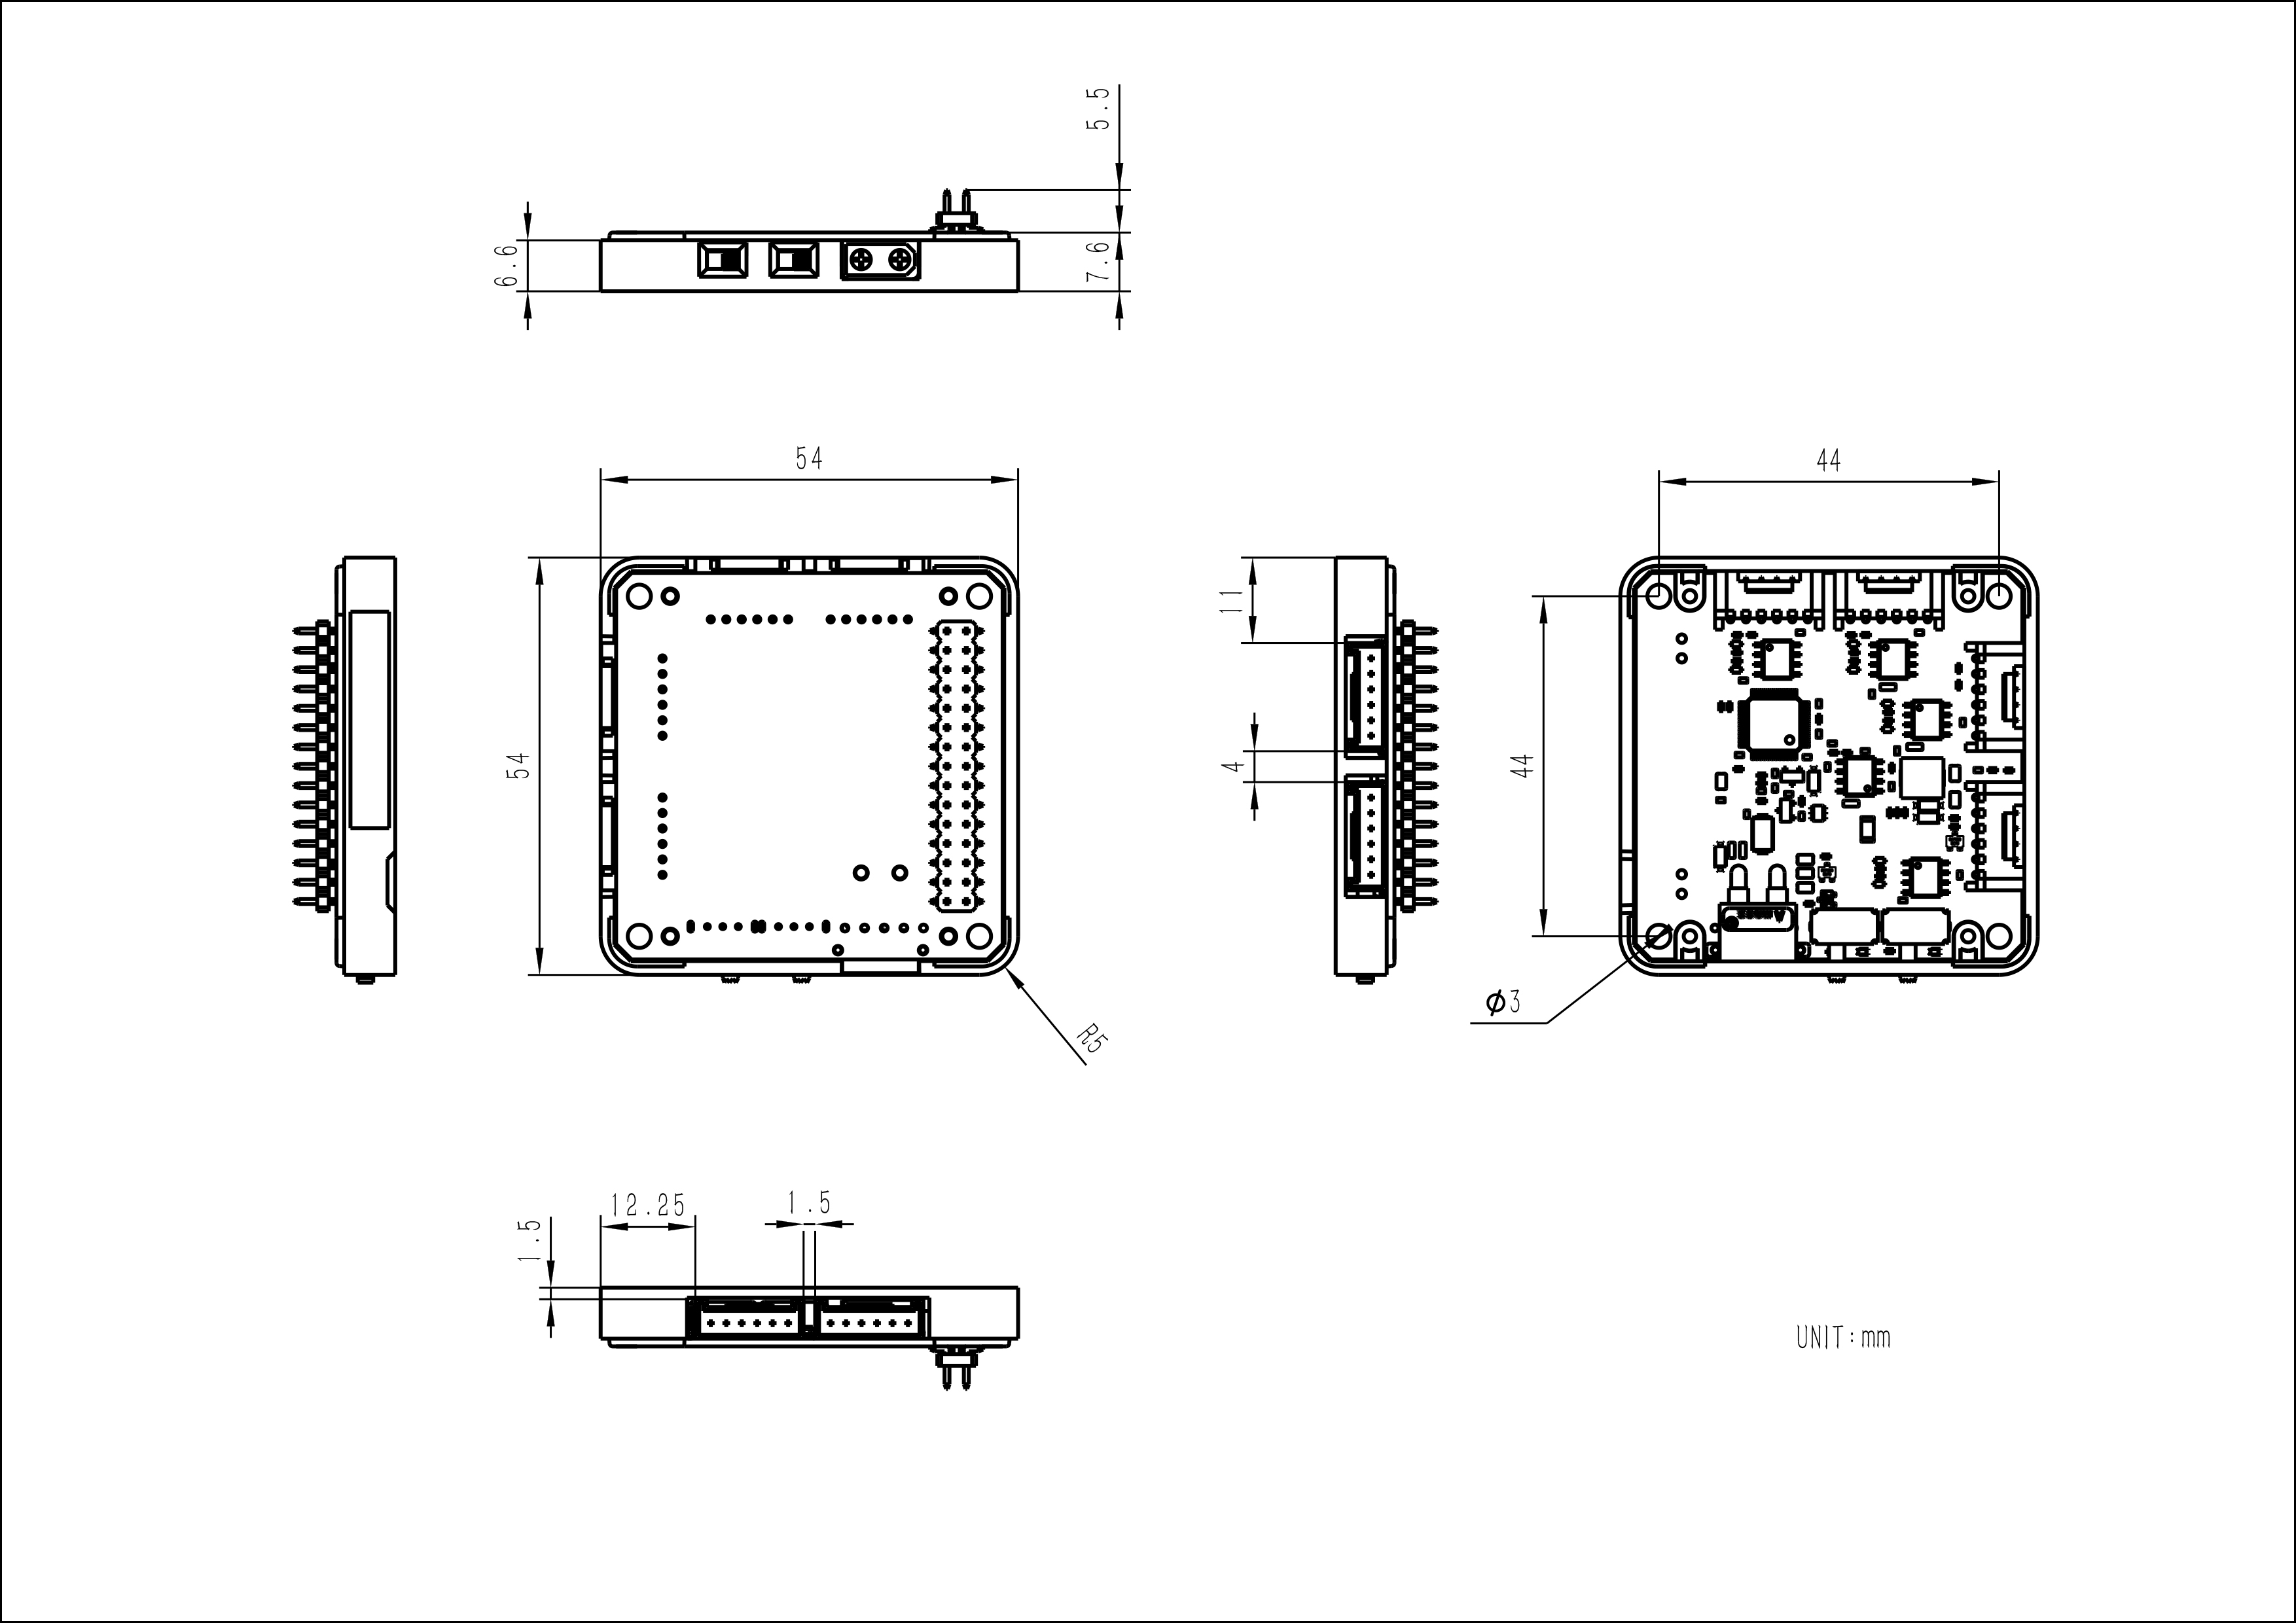
| 製品サイズ | 54.0 x 54.0 x 13.1mm |
| 製品重量 | 16.1g |
| 梱包サイズ | 95.0 x 66.0 x 26.0mm |
| 梱包重量 | 57.8g |
操作説明
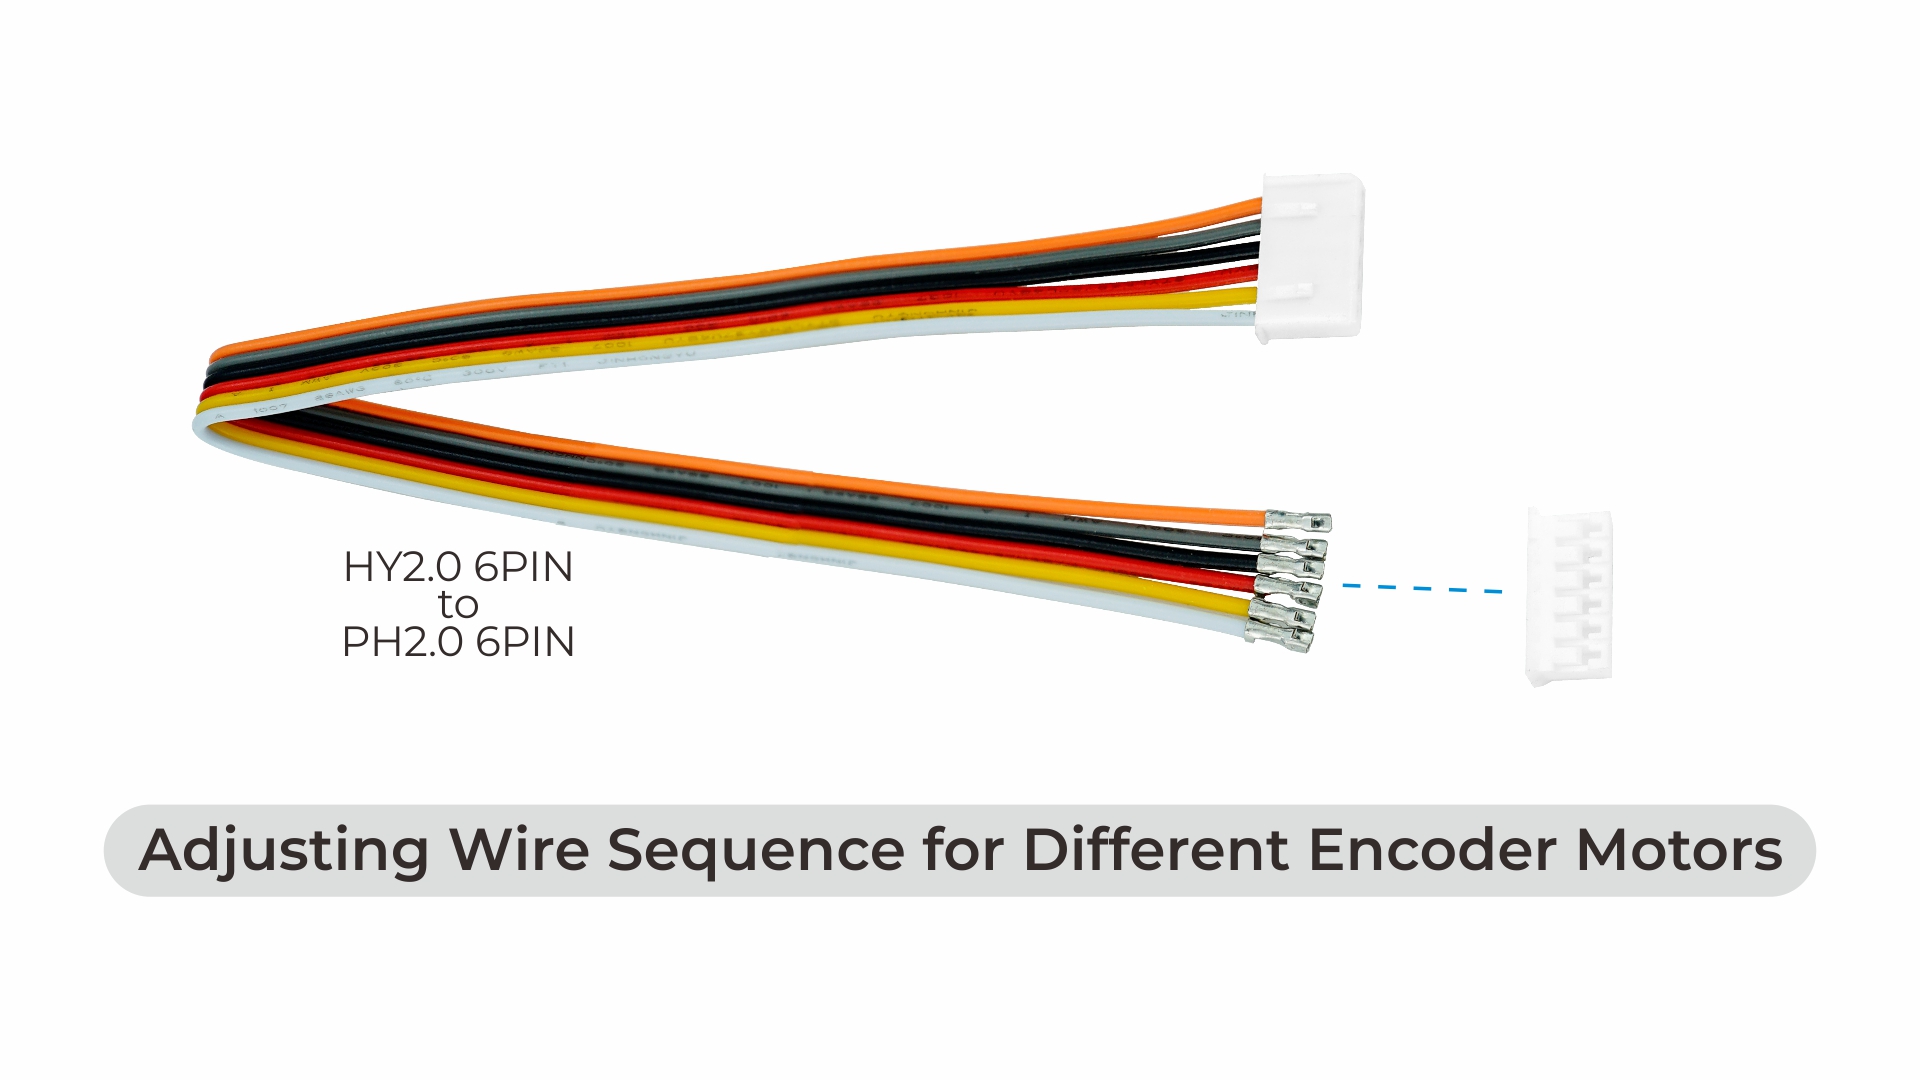
エンコーダーモーター接続例
回路図
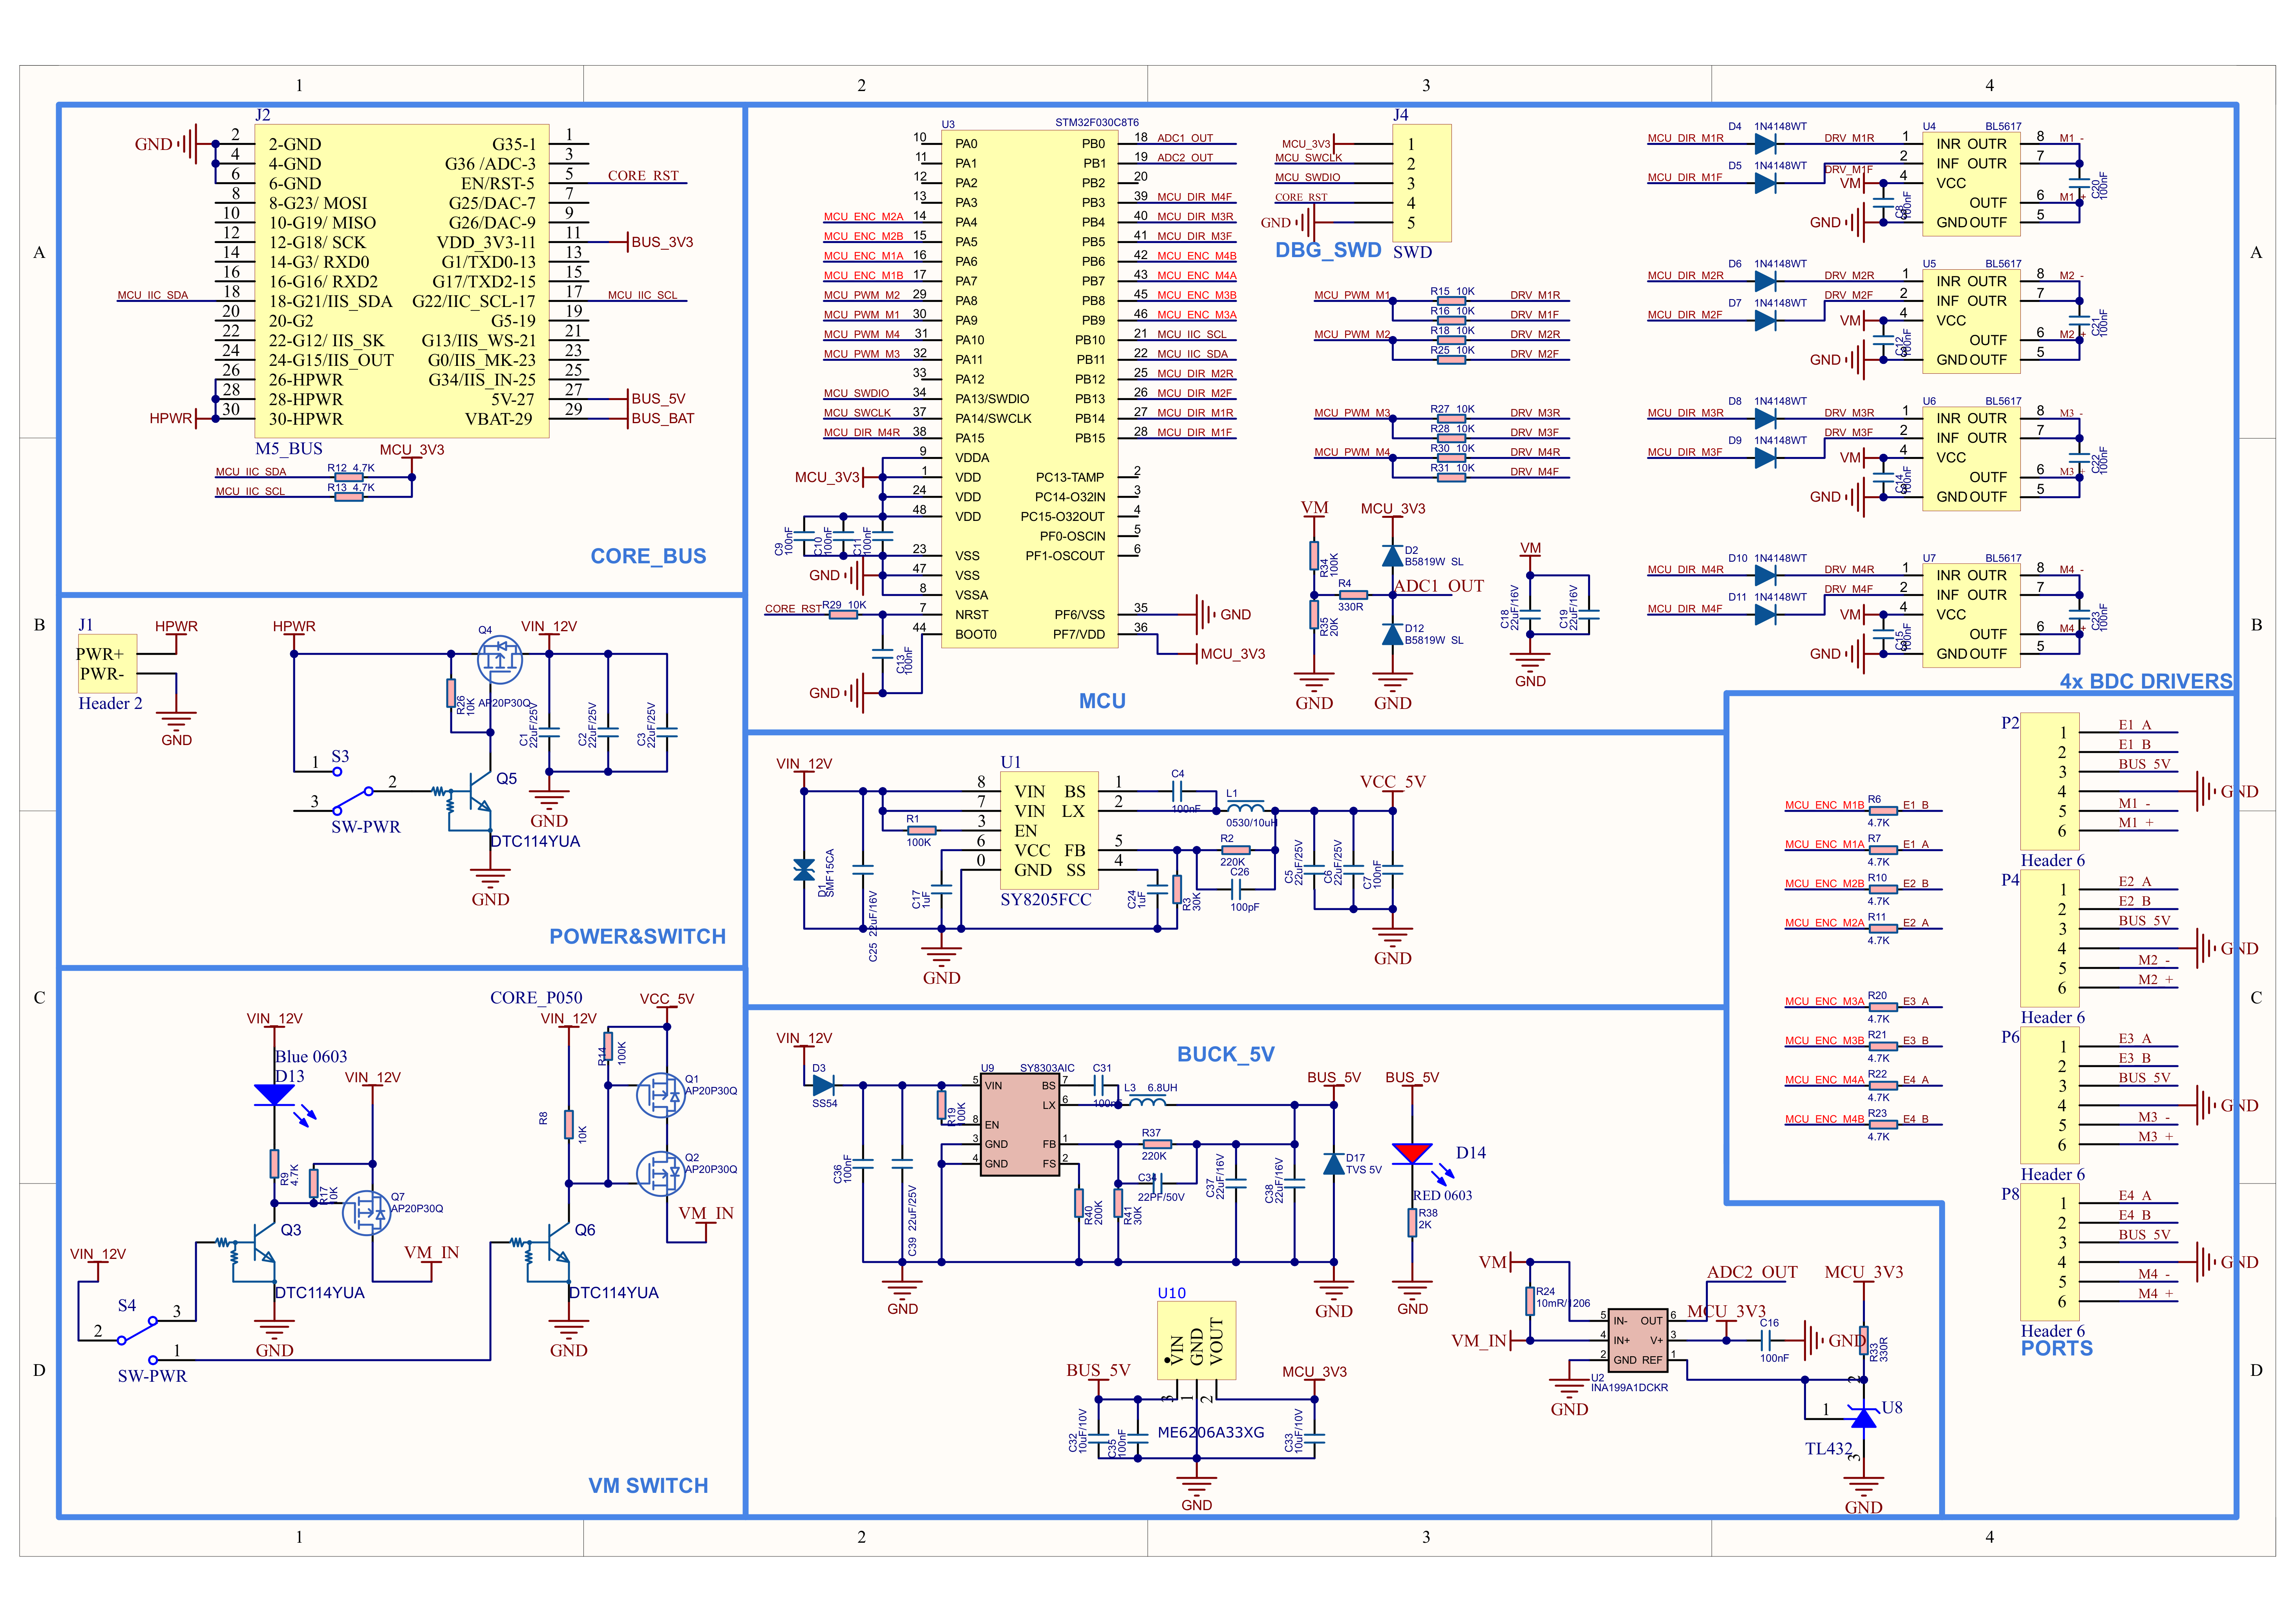
1/1
ピンマップ
電流・電圧検出ピン
| STM32 | PB0 | PB1 |
|---|---|---|
| モーター電圧検出 | ADC1_OUT | |
| 電流検出 | ADC2_OUT |
モーター方向制御ピン
| STM32 | PB14/PB15 | PB12/PB13 | PB4/PB5 | PA15/PB3 |
|---|---|---|---|---|
| BL5617 (方向制御) | MCU_DIR_M1R/MCU_DIR_M1F | MCU_DIR_M2R/MCU_DIR_M2F | MCU_DIR_M3R/MCU_DIR_M3F | MCU_DIR_M4R/MCU_DIR_M4F |
PWM 制御ピン
| STM32 | PA9 | PA8 | PA11 | PA10 |
|---|---|---|---|---|
| BL5617 (PWM) | MCU_PWM_M1 | MCU_PWM_M2 | MCU_PWM_M3 | MCU_PWM_M4 |
A/B 信号検出ピン
| STM32 | PA6/PA7 | PA4/PA5 | PB9/PB8 | PB7/PB6 |
|---|---|---|---|---|
| エンコーダーモーター | E1_A/E1_B | E2_A/E2_B | E3_A/E3_B | E4_A/E4_B |
M5-Bus
| PIN | LEFT | RIGHT | PIN |
|---|---|---|---|
| GND | 1 | 2 | |
| GND | 3 | 4 | |
| GND | 5 | 6 | RST |
| 7 | 8 | ||
| 9 | 10 | ||
| 11 | 12 | ||
| 13 | 14 | ||
| 15 | 16 | ||
| SDA | 17 | 18 | SCL |
| 19 | 20 | ||
| 21 | 22 | ||
| 23 | 24 | ||
| HPWR | 25 | 26 | |
| HPWR | 27 | 28 | 5V |
| HPWR | 29 | 30 | BAT |
製品サイズ
データシート
ソフトウェア
Arduino
- Module 4EncoderMotor v1.1 Arduino ドライバライブラリ
- Module 4EncoderMotor v1.1 Basic 用サンプル
- Module 4EncoderMotor v1.1 Core2 用サンプル
- Module 4EncoderMotor v1.1 CoreS3 用サンプル
内蔵ファームウェア
| ファームウェアバージョン | 更新内容 | 通信プロトコル |
|---|---|---|
| v3 | 初回リリースバージョン | Module 4EncoderMotor v1.1 I2C Protocol v3 |
| v4 | 1. ソフトスタート機能を調整し、各モーターごとに独立した回転方向設定を可能にしました。 | 通信プロトコルの変更なし、v3 バージョンを使用 |
M5 DAPLink
STM32 書き込みツールをお持ちでない場合は、M5 DAPLink チュートリアルを参照し、Core2 または CoreS3 を書き込み装置として使用し、デバイスのファームウェア更新を行うことができます。
通信プロトコル
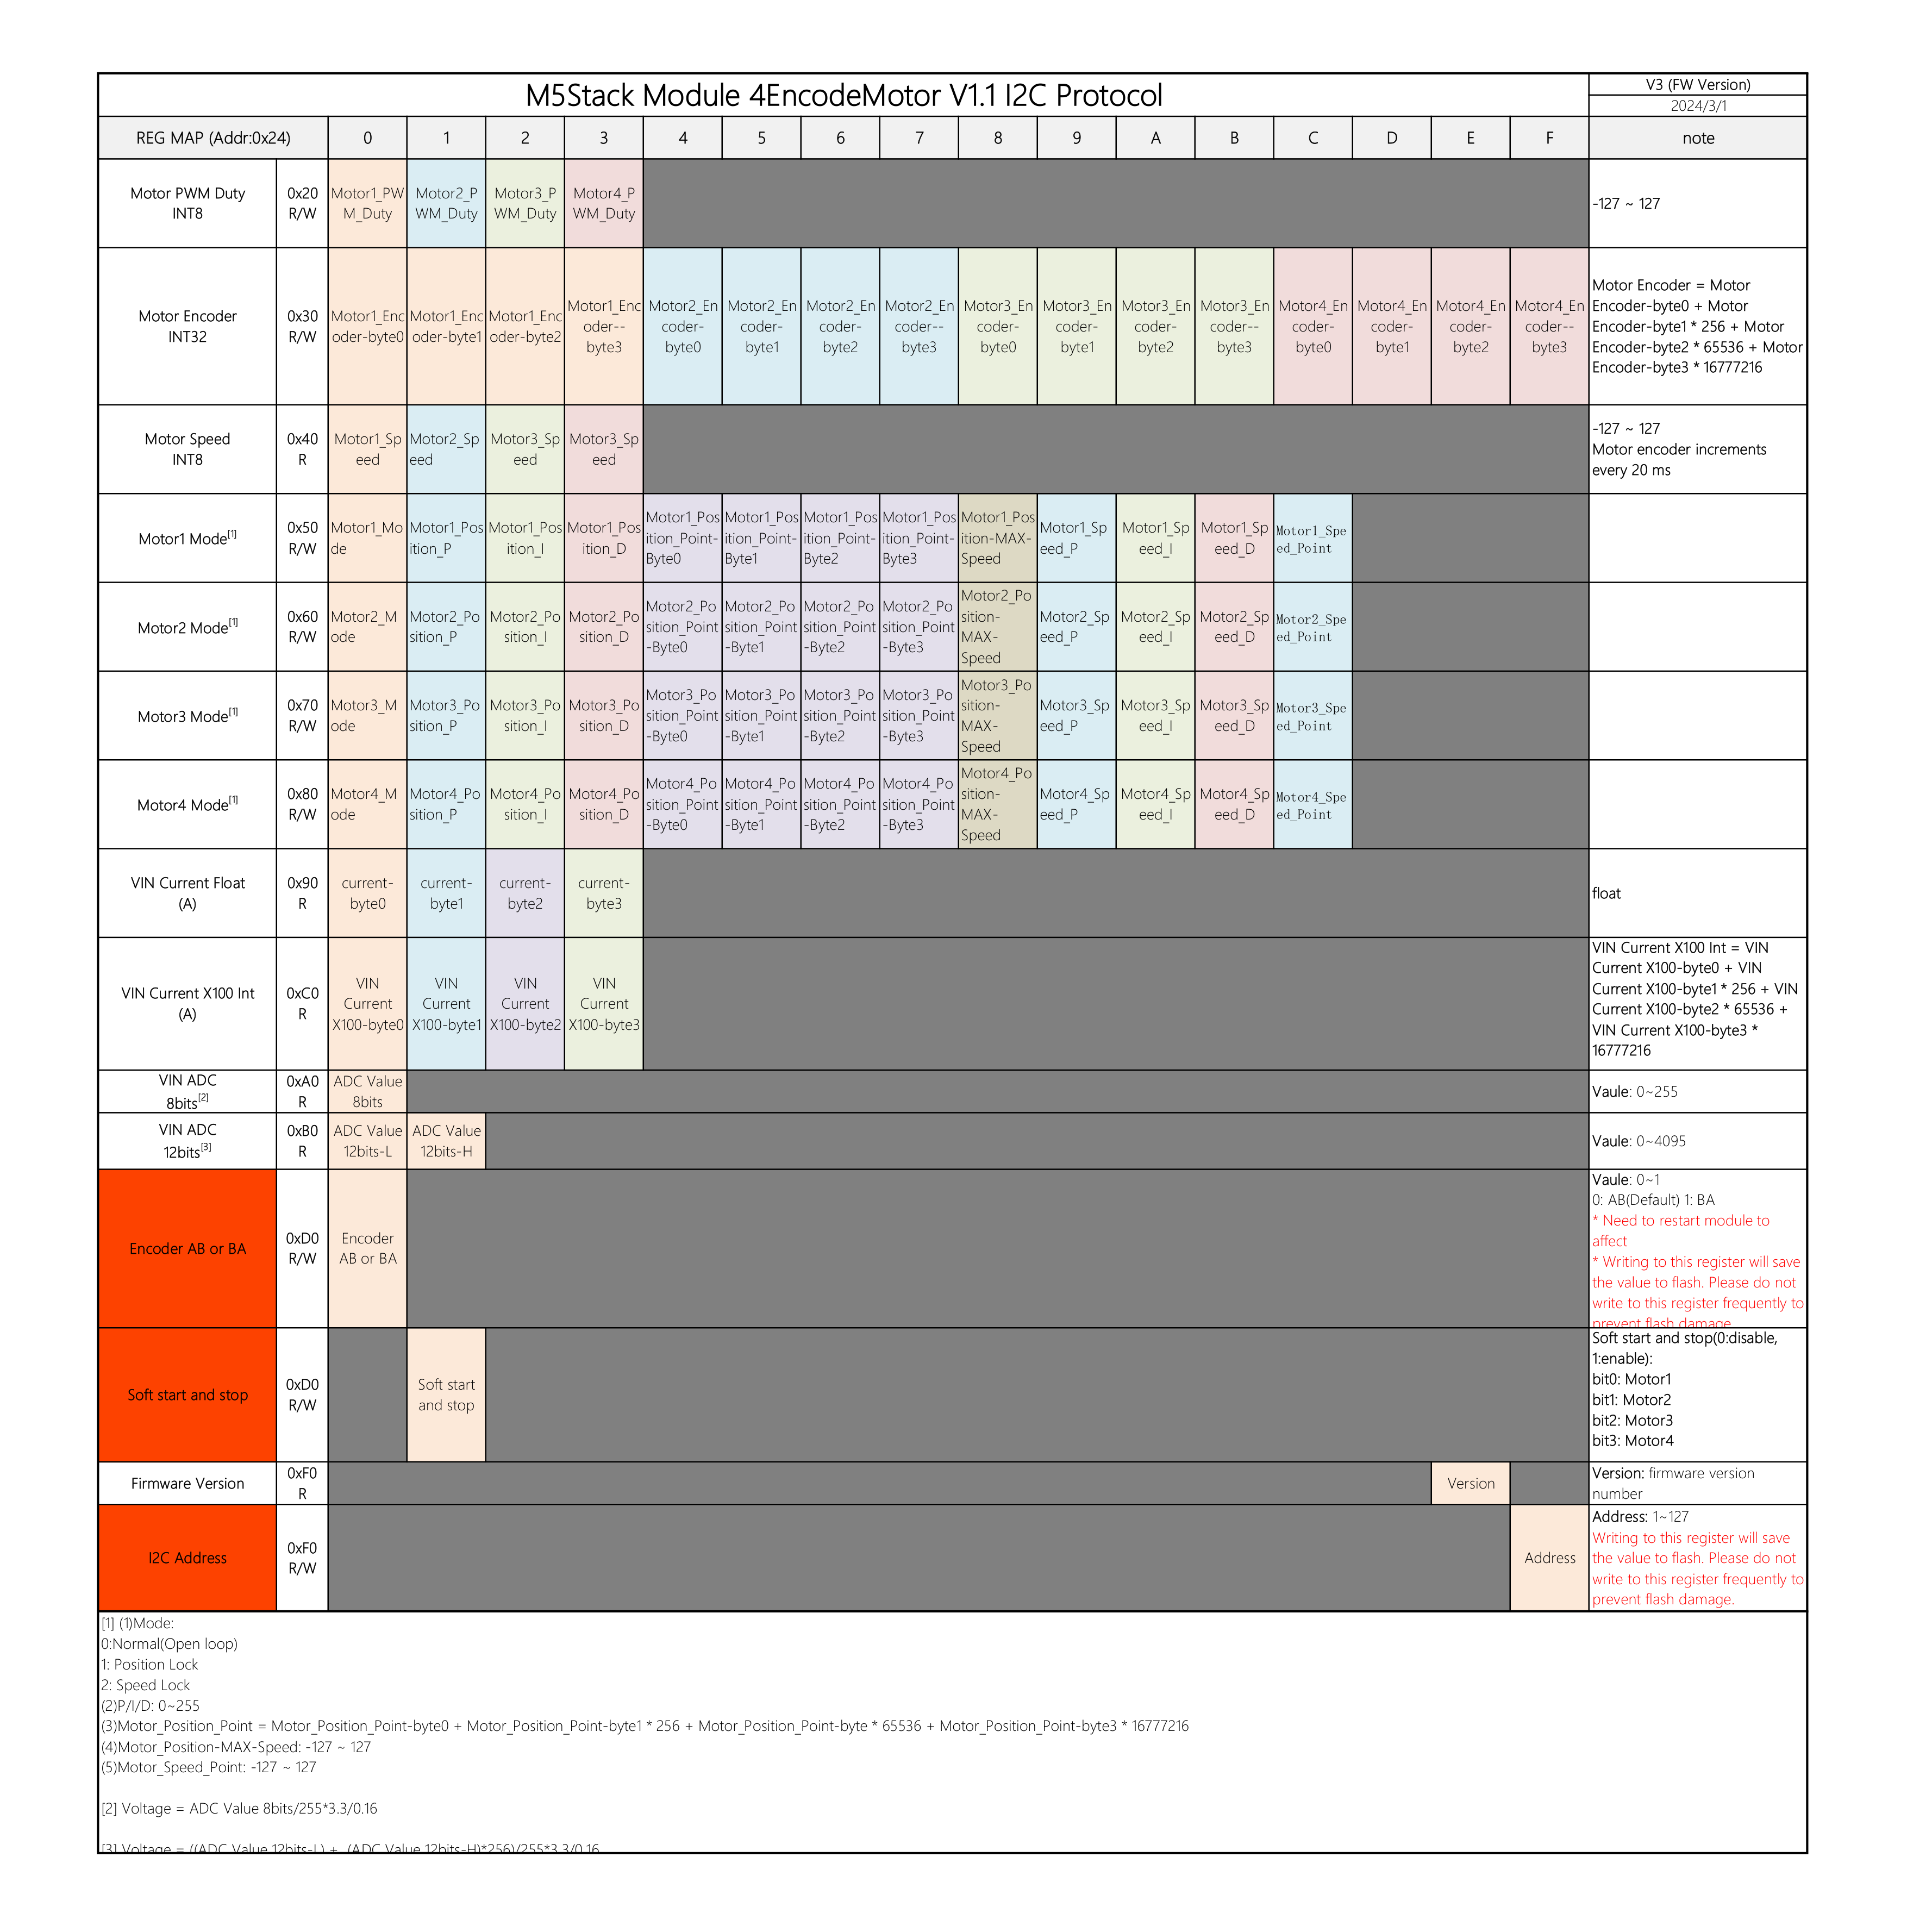
動画
製品比較
| 製品 | 通信プロトコル | チップ構成 | 制御モータータイプ | チャンネル | 制御モード | 備考 |
|---|---|---|---|---|---|---|
| 4EncoderMotor Module (M138) | I2C (0x24) | STM32+BL5617 | DC モーター / エンコーダーモーター | 4 | デューティ比、絶対位置制御、速度調整モード | |
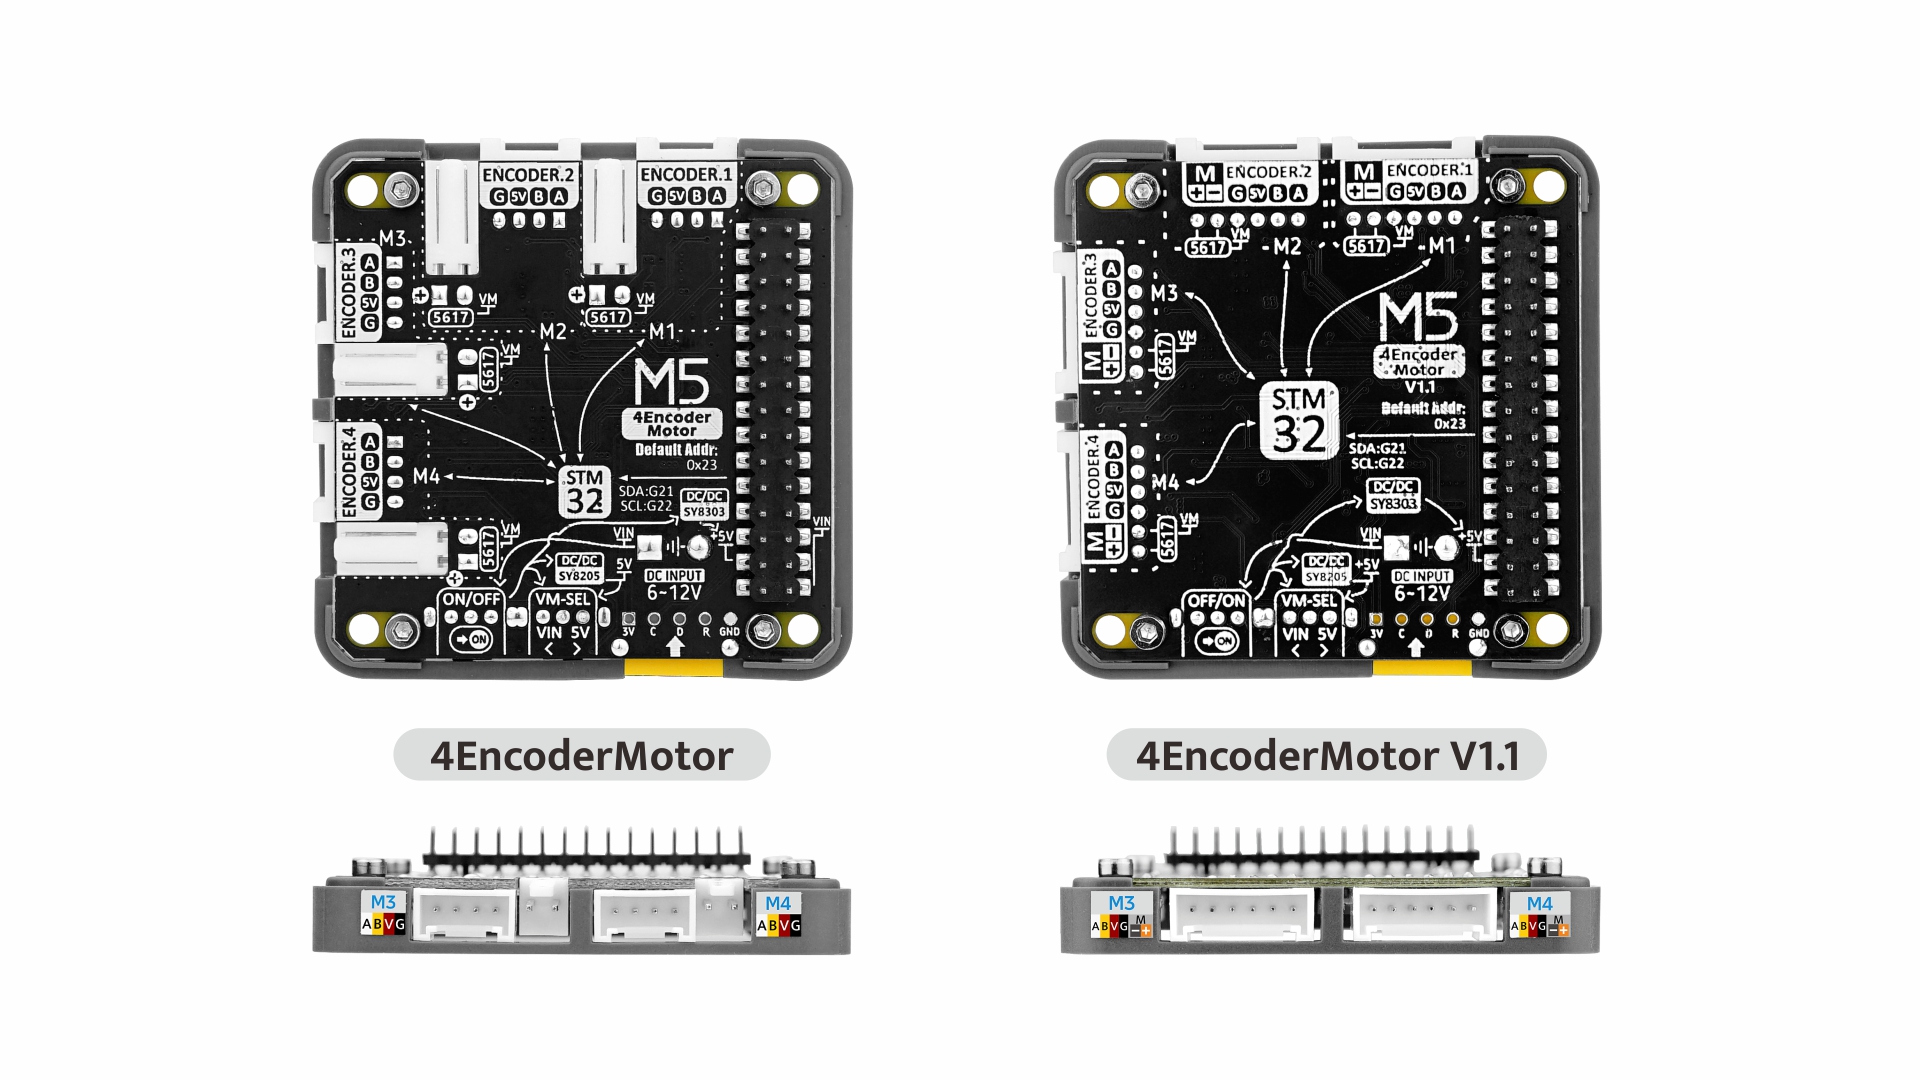
| 4EncoderMotor Module (M138-V11) | I2C (0x24) | STM32+BL5617 | DC モーター / エンコーダーモーター | 4 | デューティ比、絶対位置制御、速度調整モード | M138-V11 は M138 と比較して、エンコーダーモーターインターフェースを HY2.0-6P Grove コネクタに変更 |
| DC Motor Module (M021) | I2C (0x56) | MEGA328+L293D | DC モーター / エンコーダーモーター | 4 | 速度調整モード |
Page Tools