
Unit 4EncoderMotor Driver
SKU:U233
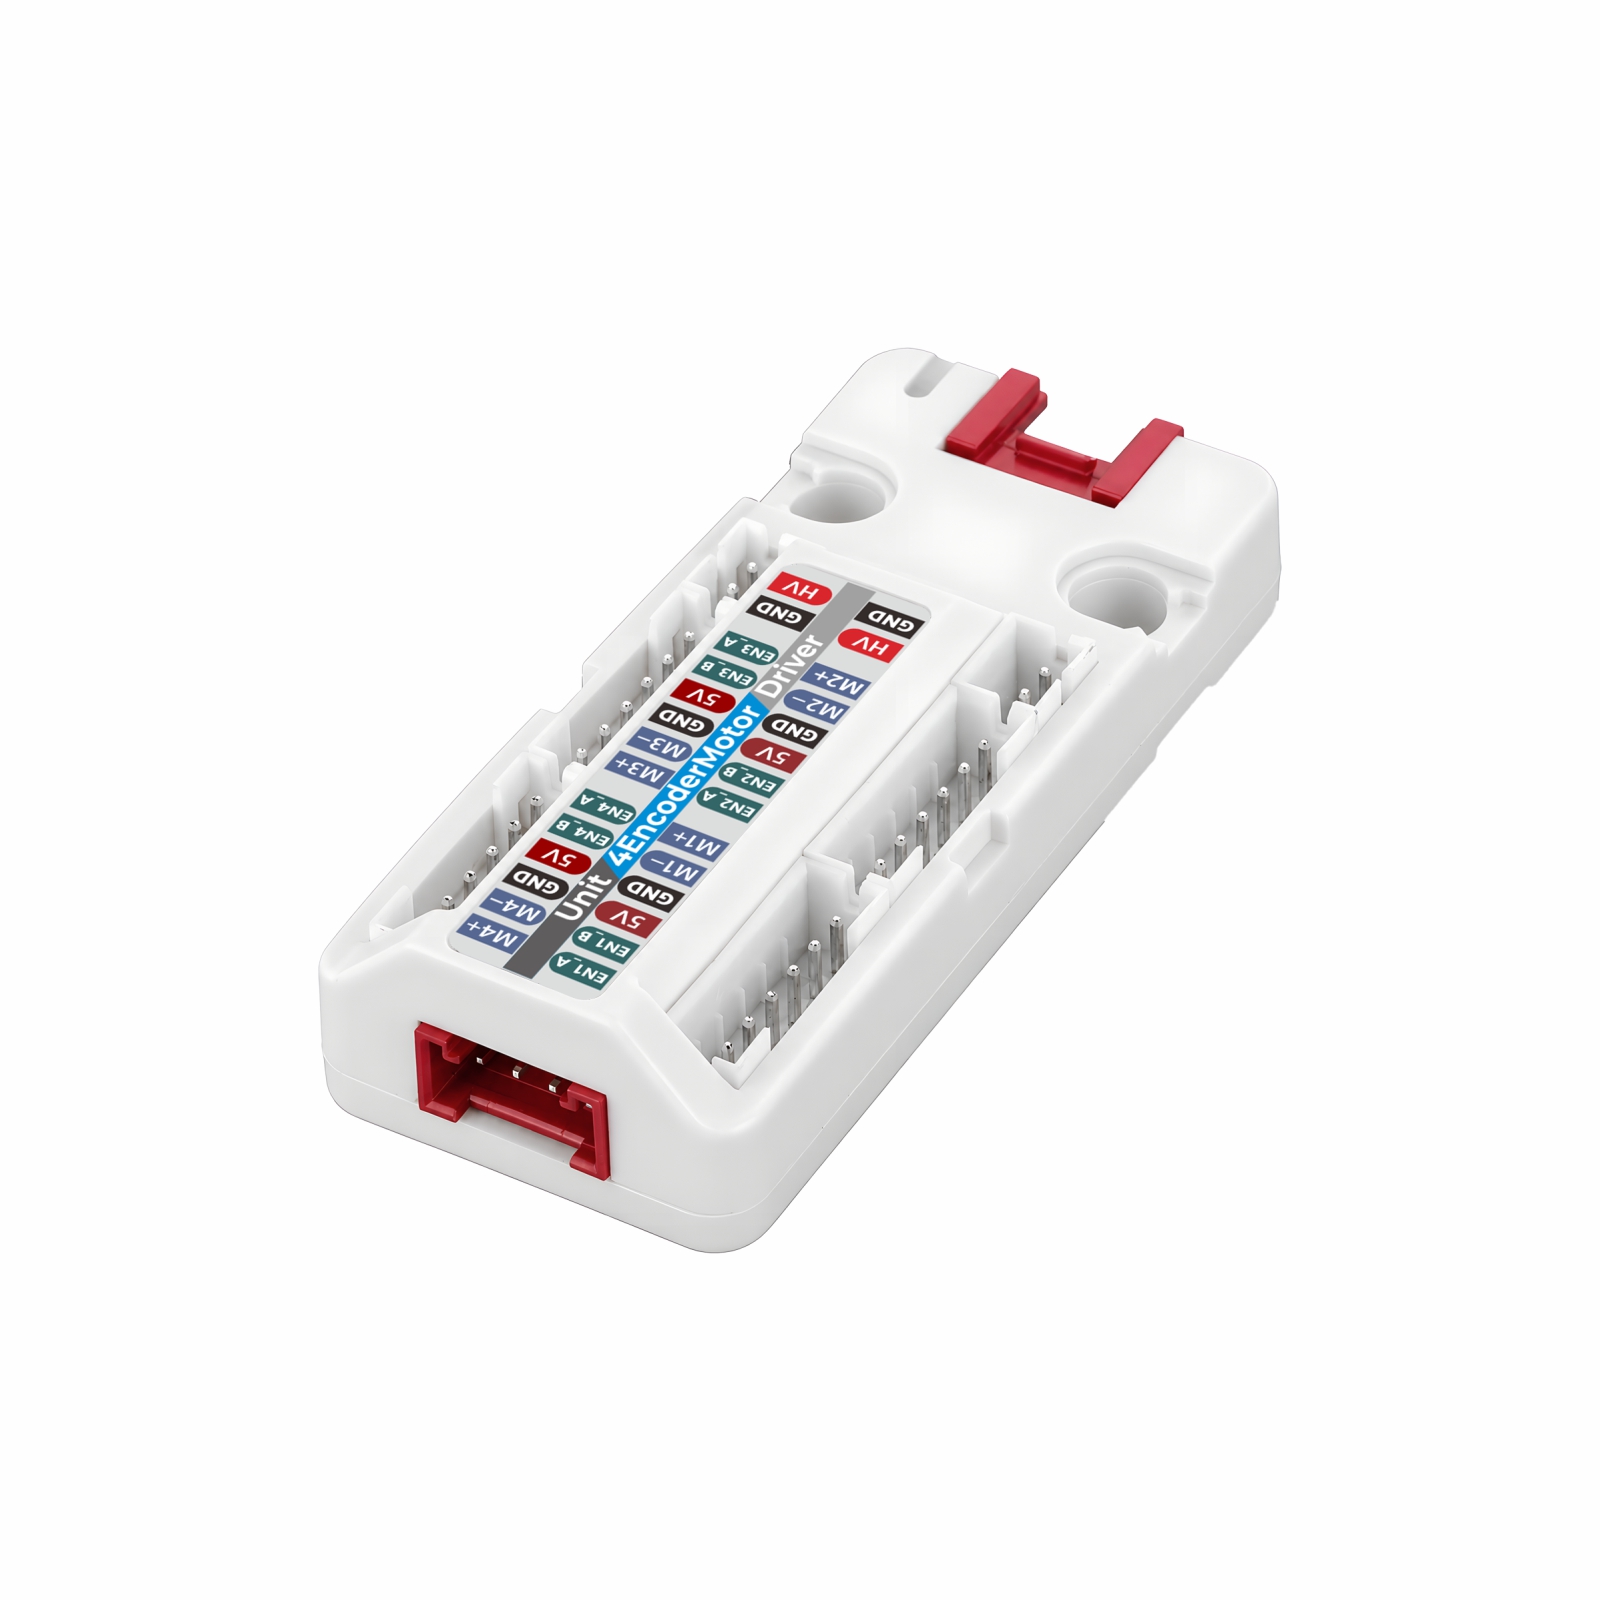
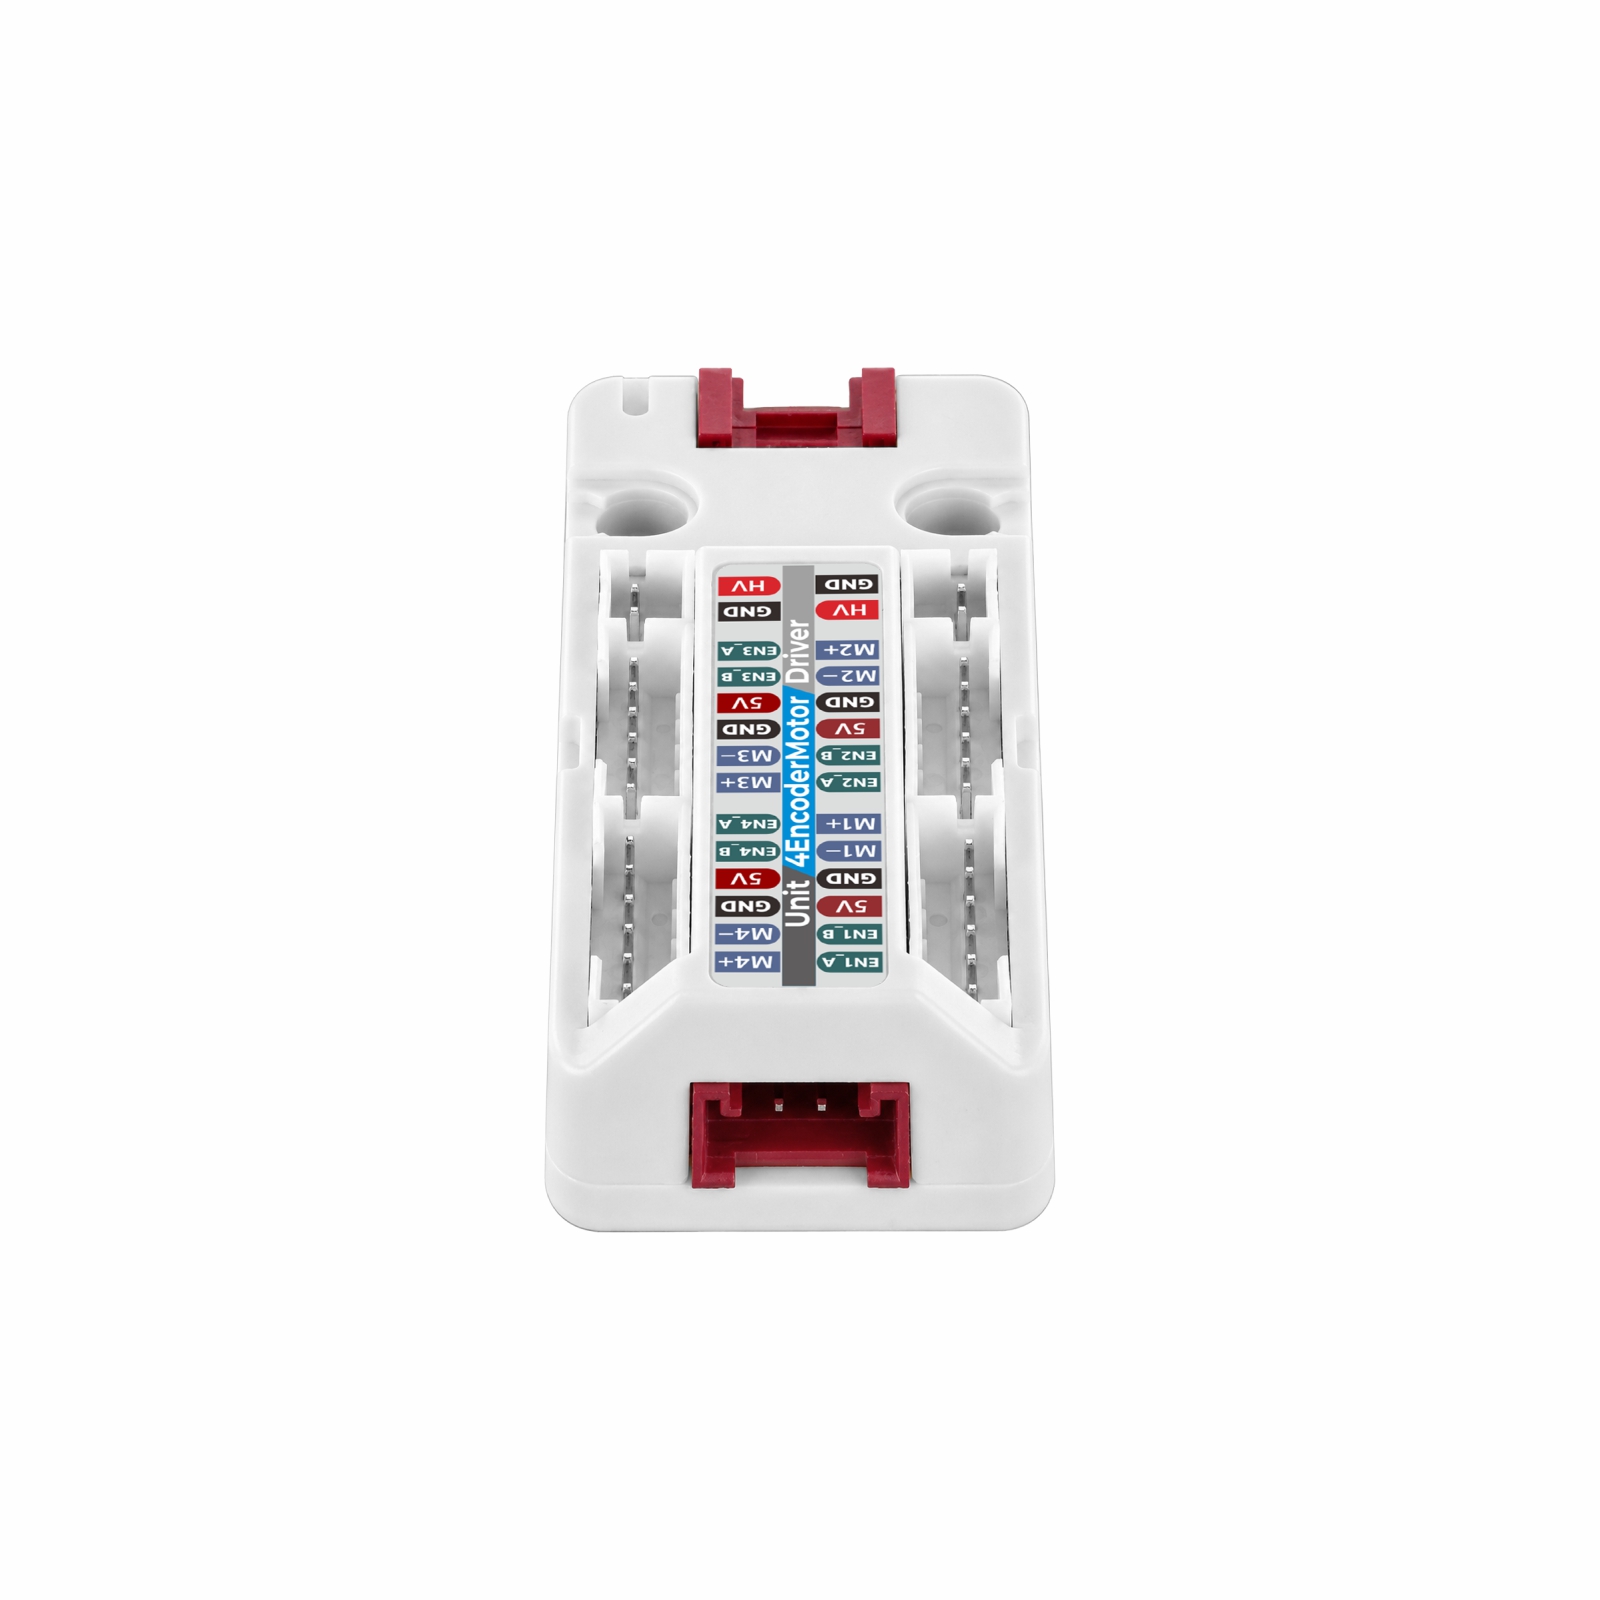
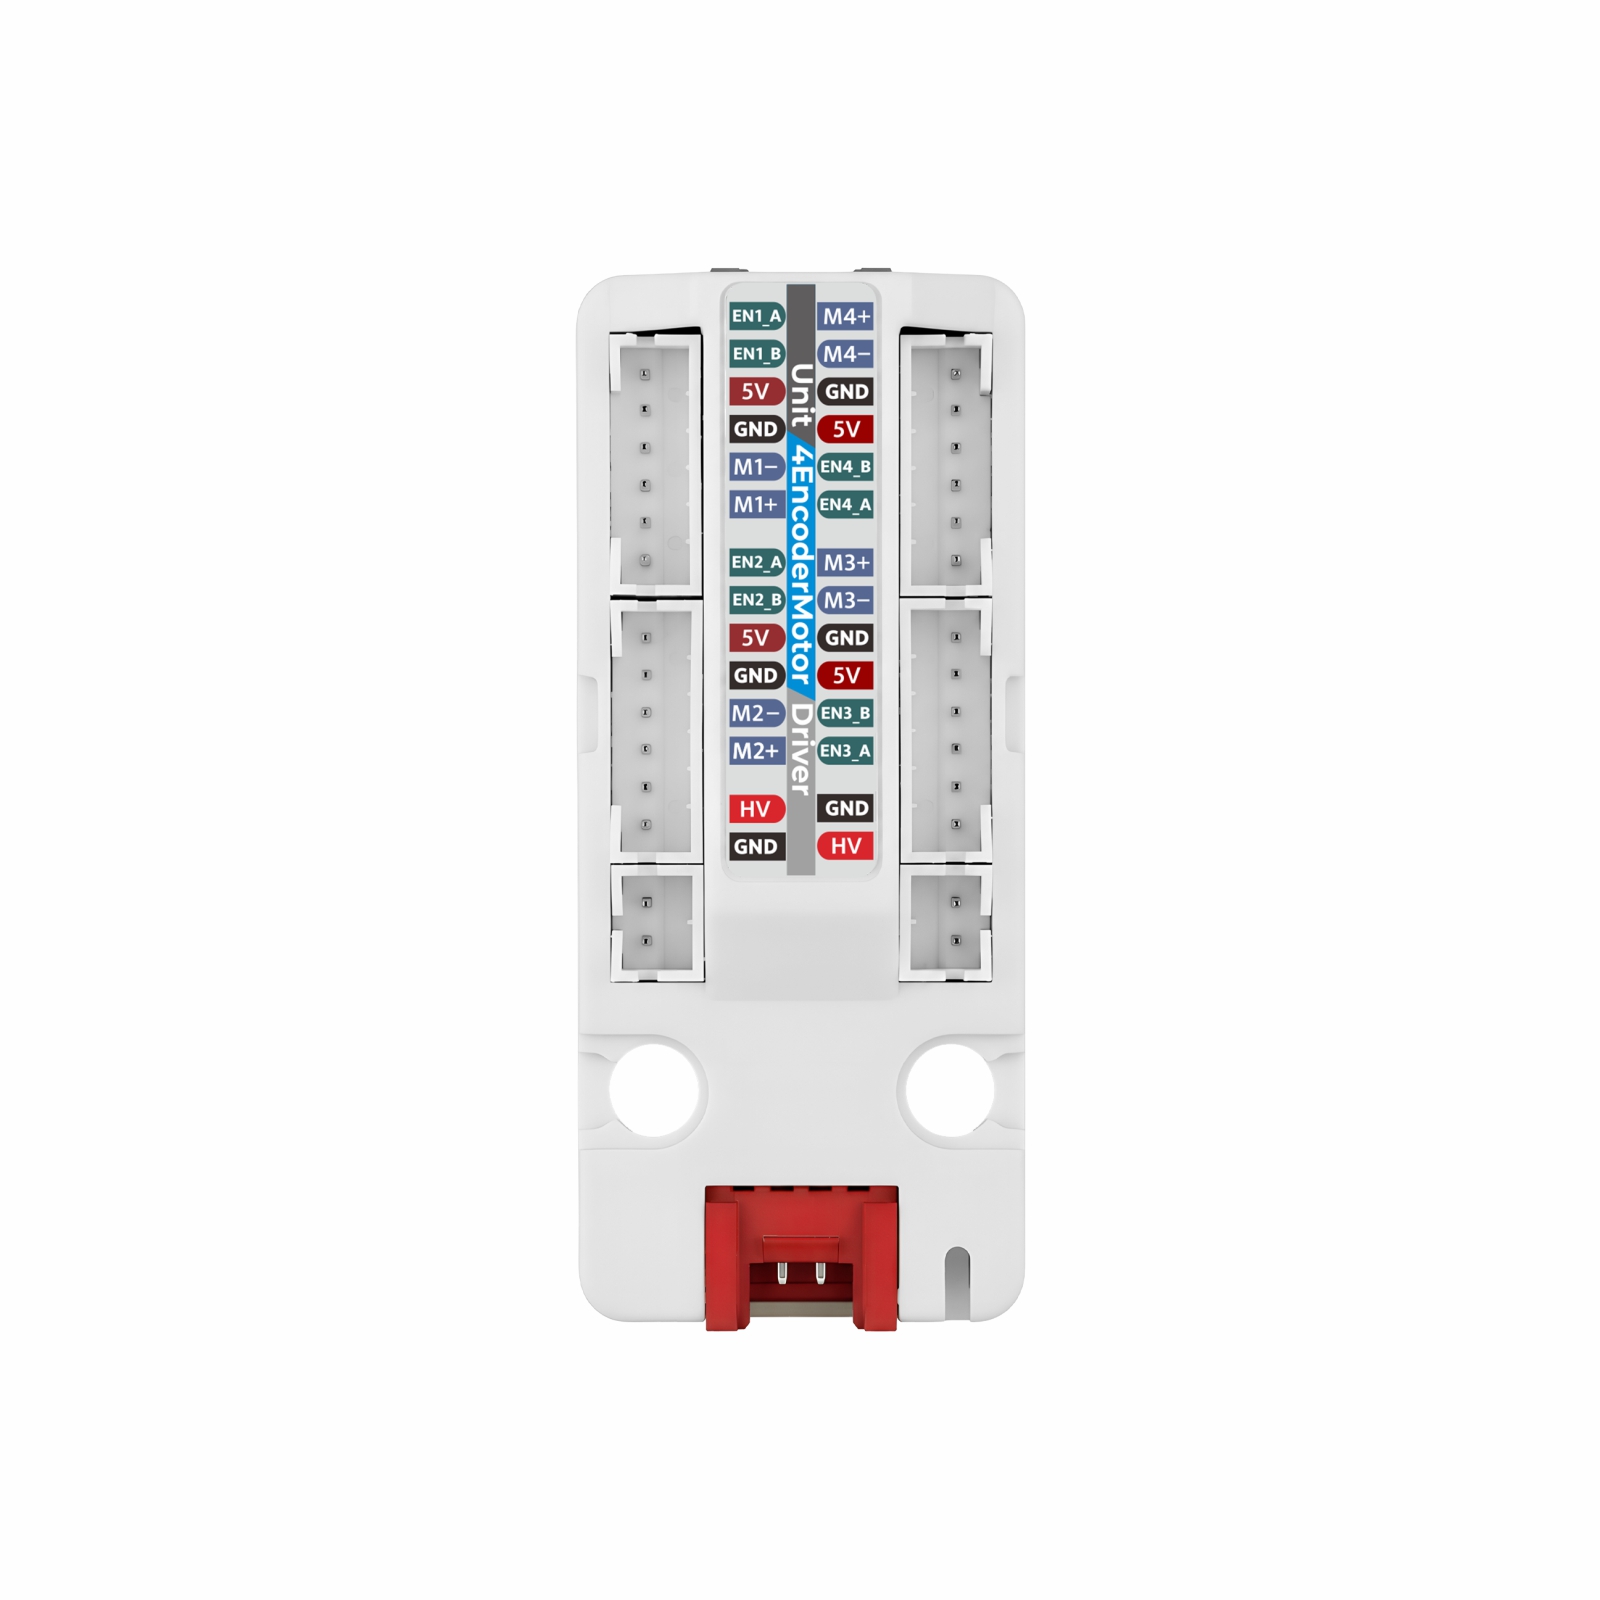
説明
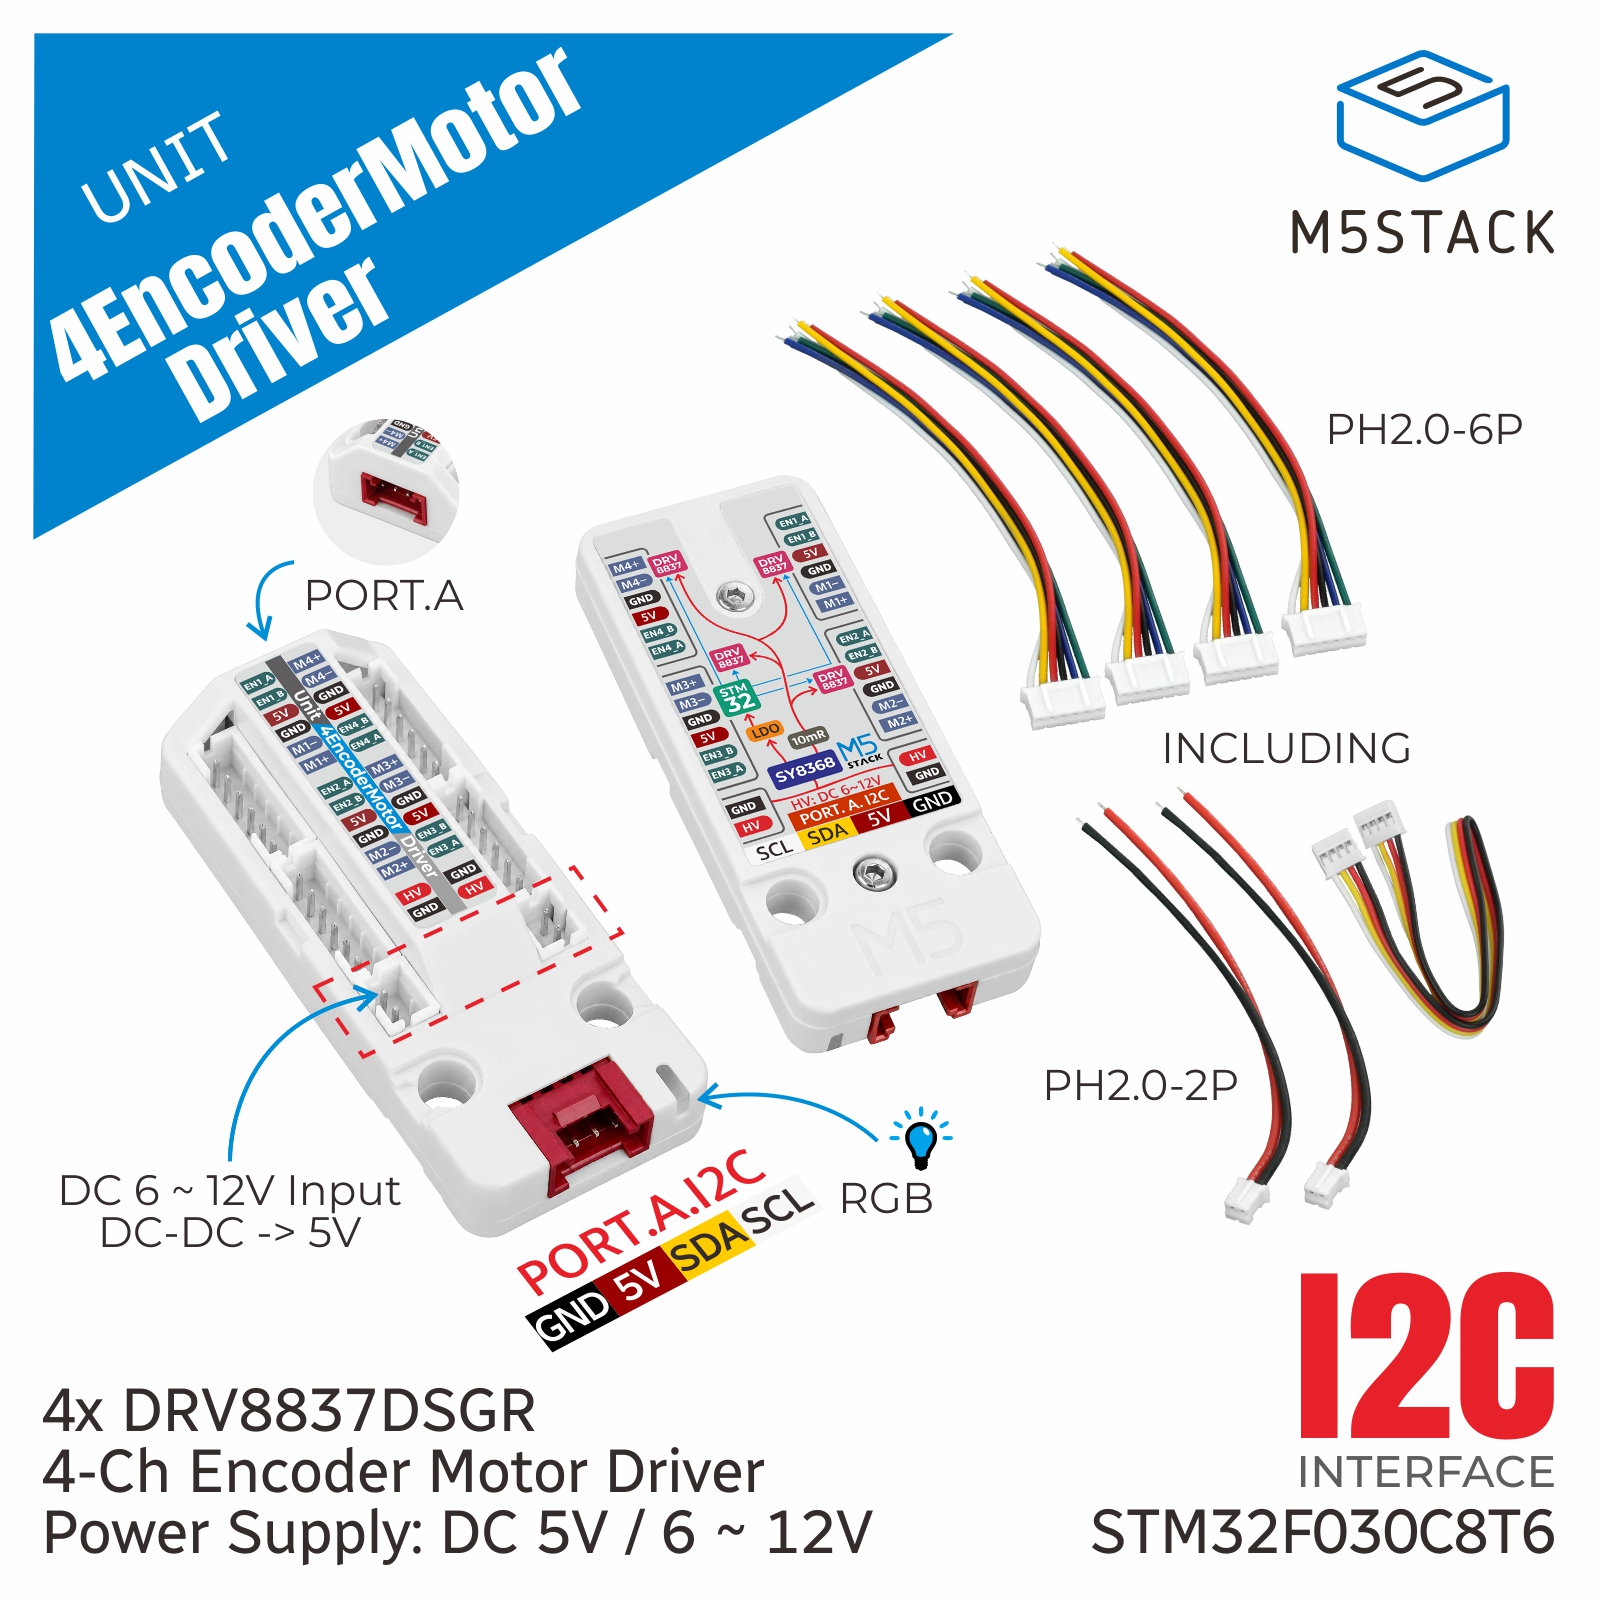
Unit 4EncoderMotor Driver は、STM32F030C8T6 メインコントローラを搭載した 4 チャンネルエンコーダー DC モータードライバユニットです。I2C 通信インターフェースを採用し、4 系統の DC 5V モーター出力と、対応する A/B 相エンコーダー入力インターフェースを備えています。エンコーダー付き 6 線式 DC ギヤードモーターおよび TT ギヤードモーターに適しています。PWM 速度制御、正転・逆転制御、速度ループおよび位置ループの閉ループ制御に対応し、INA199A 電流検出回路とモーター動作電圧検出回路を搭載しています。モーターの動作電流と電圧をリアルタイムで監視できます。
オンボードの 2 組の HY2.0-4P Grove インターフェースは、ハードウェア上で同一の I2C バスを共用しており、他の I2C デバイスを容易に拡張接続できます。I2C アドレスはソフトウェアで設定できるため、同一バス上に複数のドライバユニットを接続してモータードライブチャンネルを拡張できます。外部からの DC 6 ~ 12V 入力に対応し、オンボードの DC-DC 降圧回路を介して最大 DC 5V@8A の総出力能力を提供します。モーターへの電源供給に加え、Grove インターフェースからメインコントローラへ電源を供給することもできます。オンボードのプログラマブル RGB LED インジケーターはデバイスの動作状態を表示します。多関節ロボット、車輪型シャーシ、ロボットアームなどのアプリケーションに適しています。
特徴
- STM32F030C8T6 メインコントローラ
- 4 チャンネルエンコーダーモータードライブ
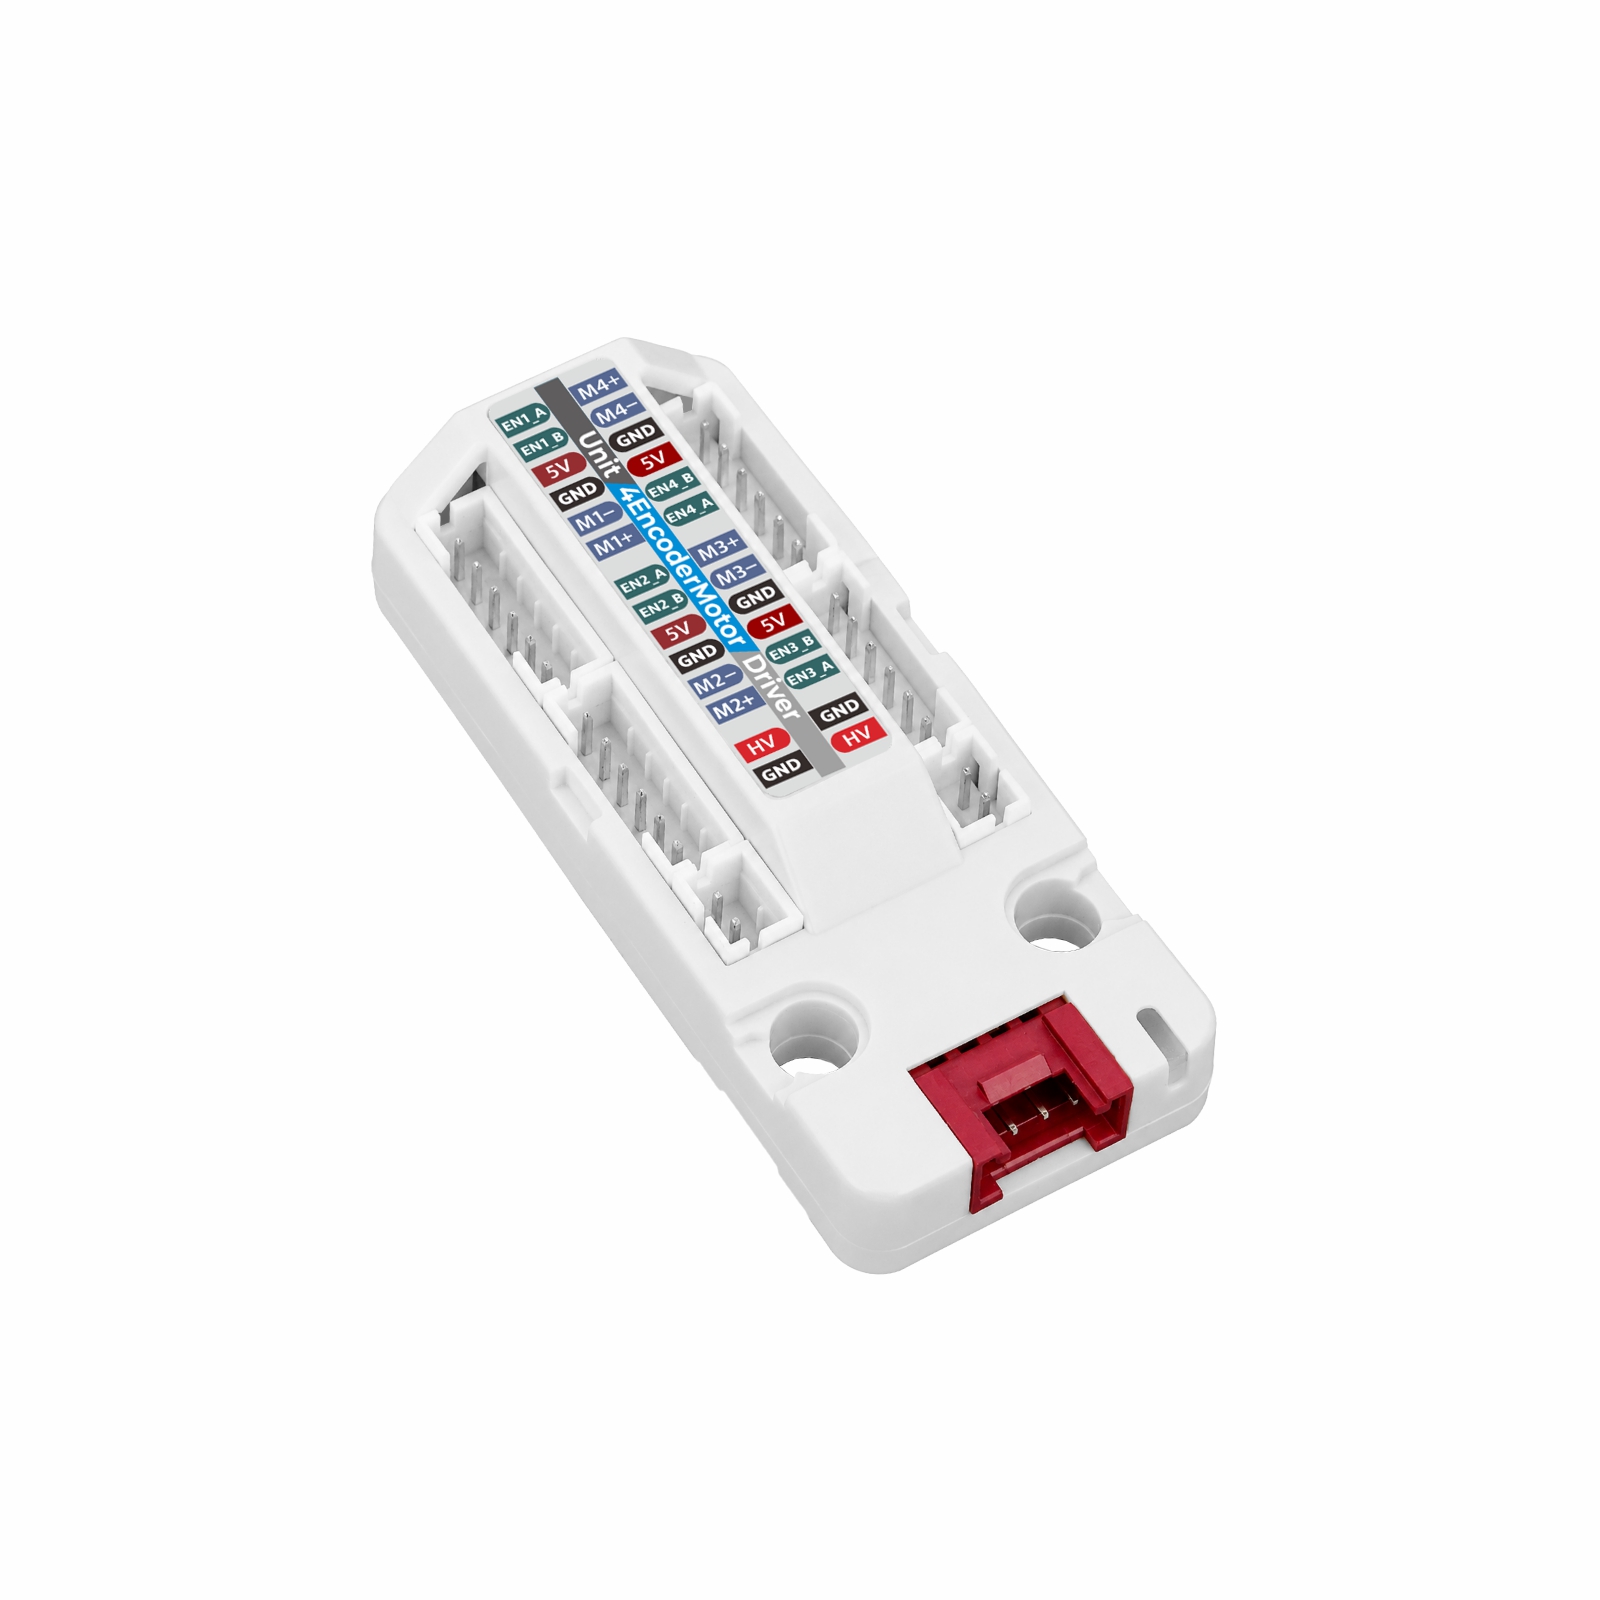
- 6 線式エンコーダー付きギヤードモーター / TT ギヤードモーターに対応(M+ / M- / GND / 5V / EN_B / EN_A)
- 3 ~ 15 PPR エンコーダーに対応
- モーター制御
- PWM 速度制御
- 正転・逆転 / 停止
- A/B 相カウント
- 速度ループ / 位置ループ閉ループ制御
- ソフトスタート / ソフトストップ
- スリープ
- I2C 通信インターフェース
- デフォルトアドレス 0x24、ソフトウェア設定対応(0x08 ~ 0x77)
- 2x HY2.0-4P、センサー / モータードライブチャンネル拡張に対応
- 柔軟な電源供給
- 2x 外部電源入力:DC 6 ~ 12V
- Grove インターフェース電源入力:DC 5V
- DC-DC 降圧回路を内蔵し、モーター電源および Grove インターフェース出力に対応。最大負荷 DC 5V@8A
- モーター負荷
- 外部電源供給:1 チャンネルあたりのモーター最大負荷 DC 5V@1.2A
- Grove インターフェース電源供給:4 系統のモーター合計負荷 ≤ DC 5V@1A
- 電源監視
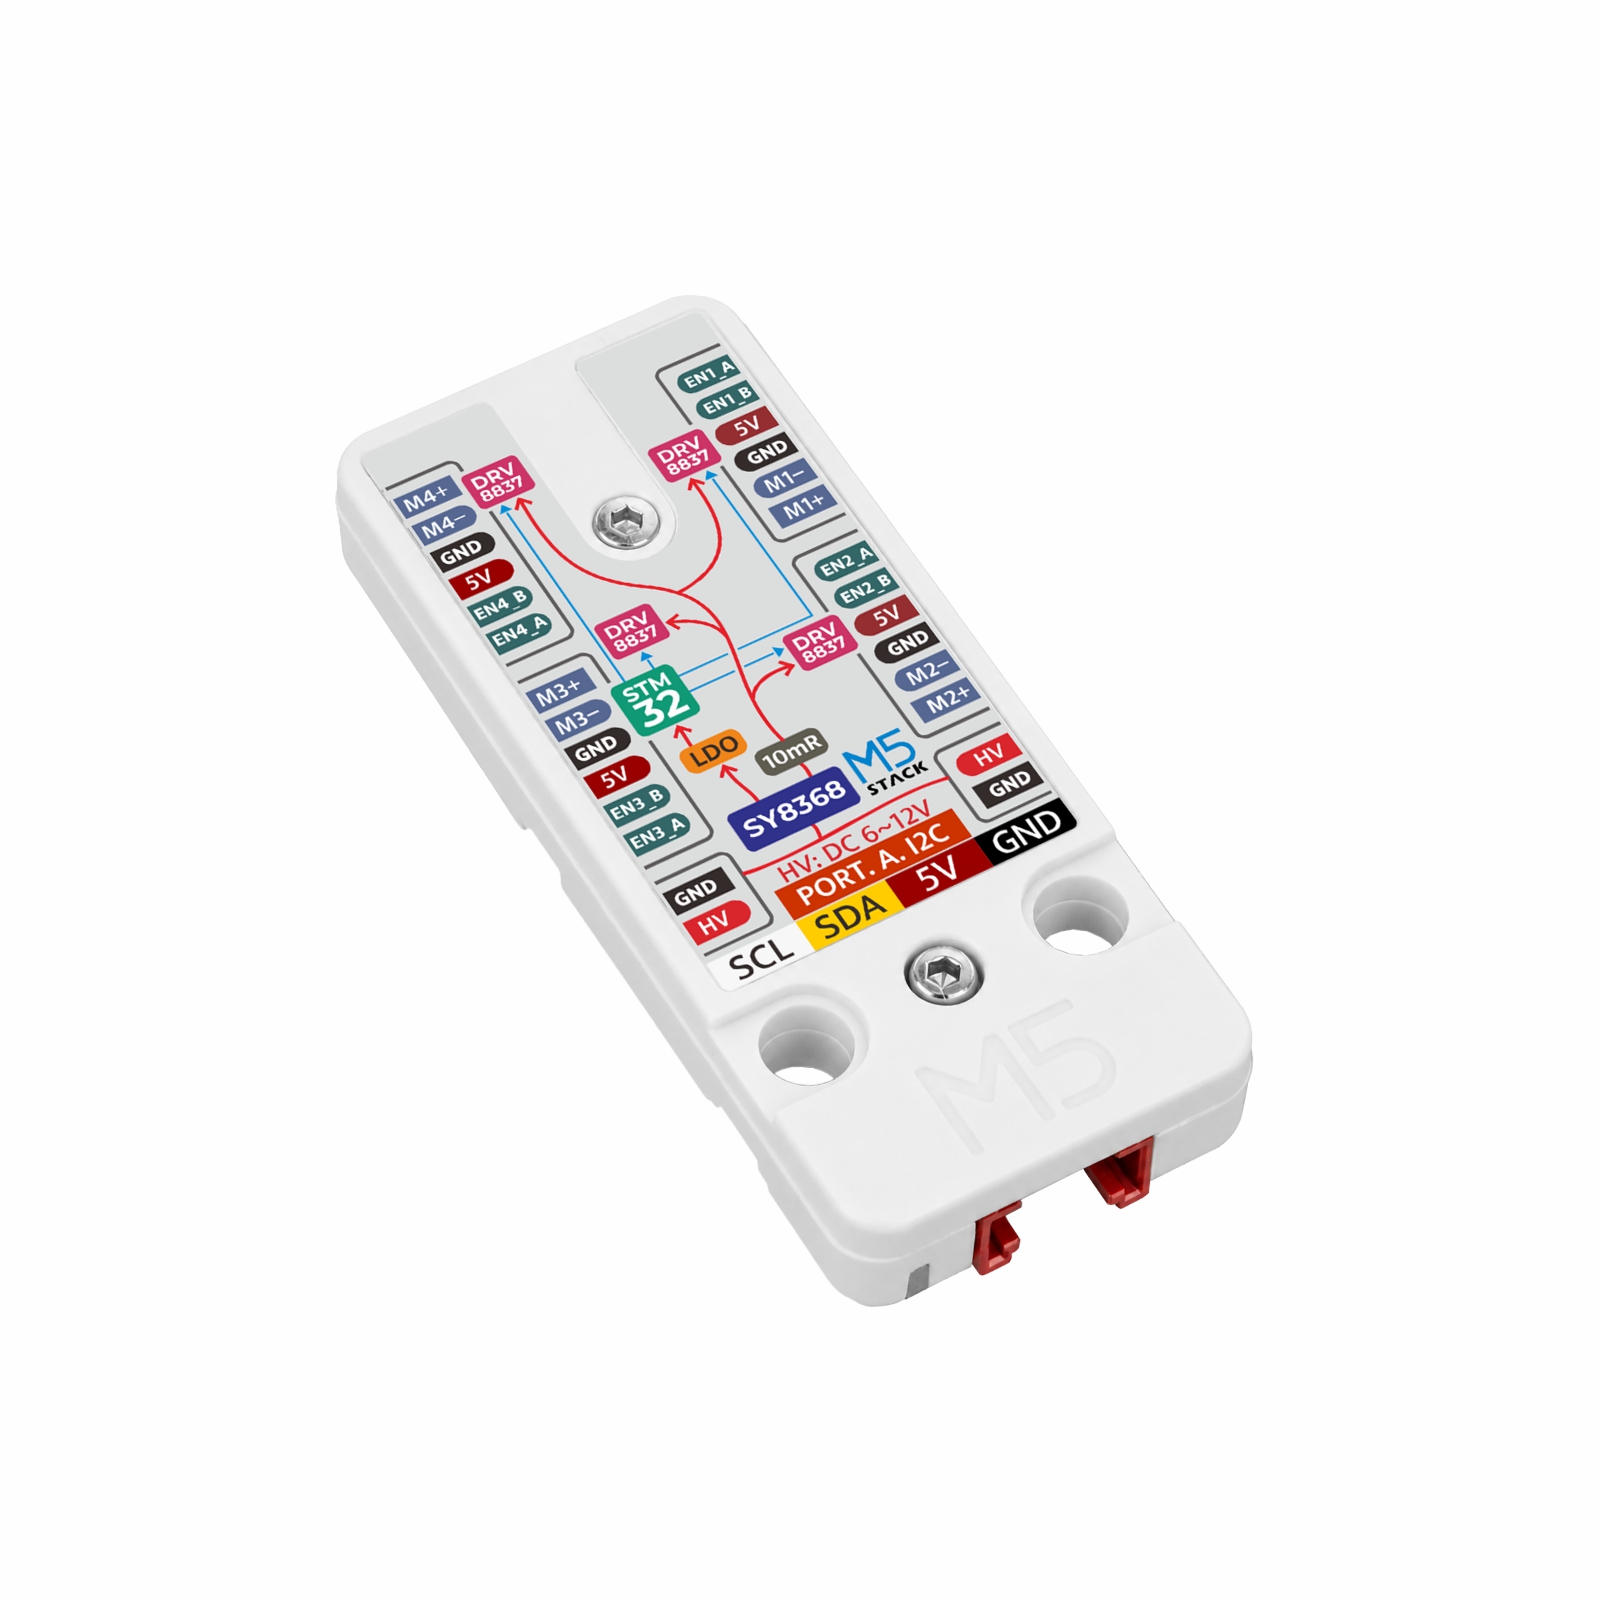
- INA199A モーター電流検出
- モーター DC 5V 動作電圧検出
- プログラマブル RGB インジケーター
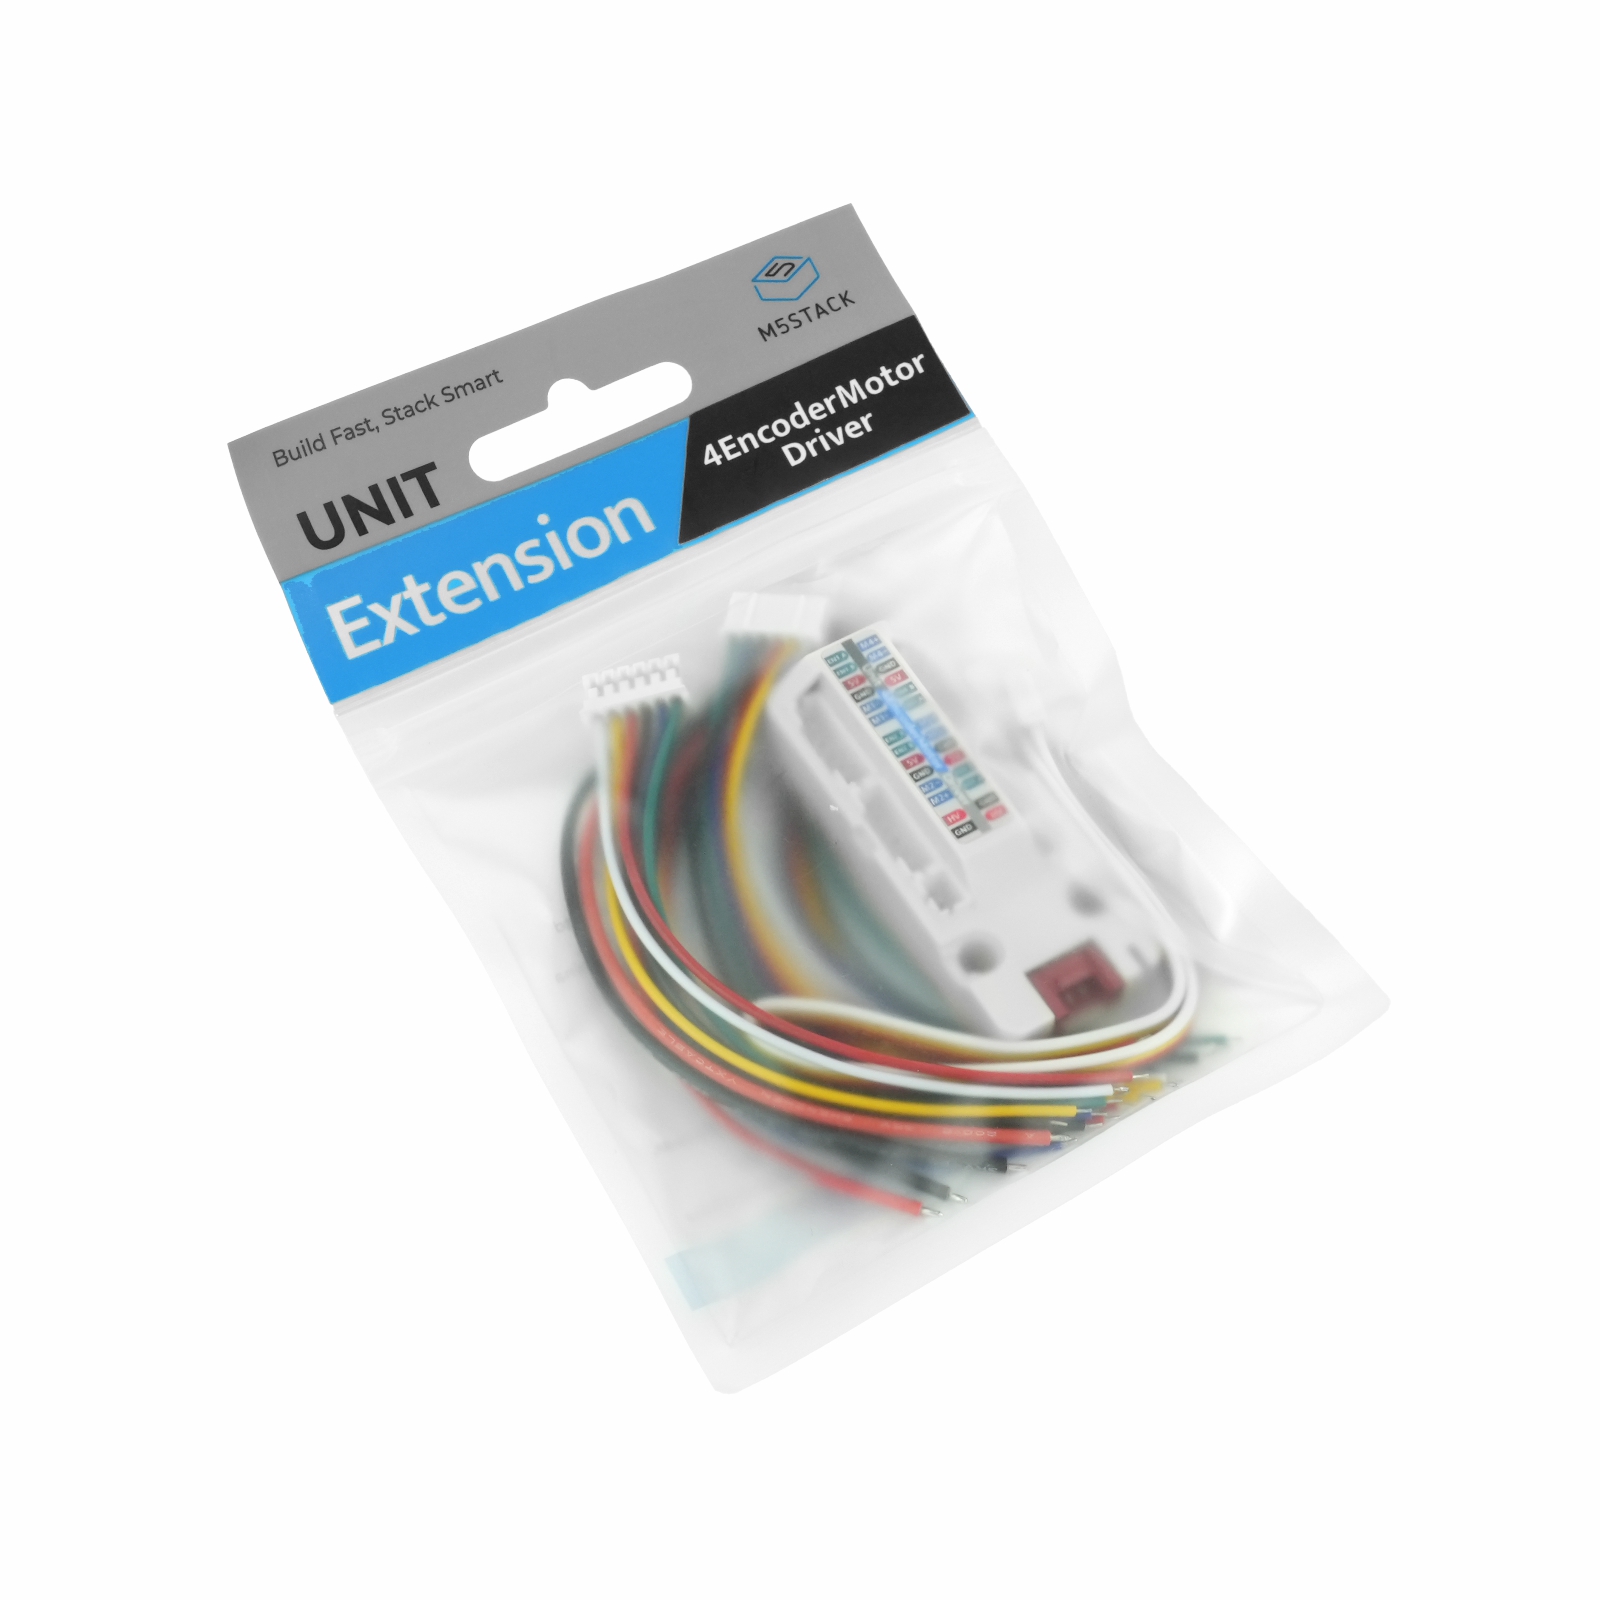
含まれるもの
- 1 x Unit 4EncoderMotor Driver
- 1 x HY2.0-4P Grove 接続ケーブル(20cm)
- 2 x PH2.0-2P 端子ケーブル(100mm)
- 4 x PH2.0-6P 端子ケーブル(100mm)
アプリケーション
- 多関節ロボットの関節駆動
- 車輪型シャーシ / 四輪駆動スマートカー
- ロボットアーム、コンベヤー
- 複数モーターの同期制御
- STEAM 教育およびモーター制御教育
仕様
| 仕様 | パラメータ |
|---|---|
| MCU | STM32F030C8T6 |
| 通信インターフェース | I2C 通信 @ 0x24、ソフトウェア設定対応(0x08 ~ 0x77) |
| モータードライバ | 4 チャンネル DRV8837DSGR、H ブリッジモータードライバ |
| モーター負荷 | 1 チャンネルあたりの最大負荷:DC 5V@1.2A(外部入力電源 DC 6 ~ 12V) |
| モーター動作モード | PWM 速度制御、正転・逆転、ソフトスタート / ソフトストップ、速度ループ、位置ループ、スリープ |
| エンコーダー | 4 チャンネル AB エンコーダー入力、3 ~ 15 PPR 対応 |
| エンコーダーモーターインターフェース | 4x PH2.0-6P、6 線式エンコーダー付きギヤードモーター / TT ギヤードモーター対応(M+ / M- / GND / 5V / EN_B / EN_A) |
| 電源方式 | 2x PH2.0-2P 外部 DC 電源入力:DC 6 ~ 12V HY2.0-4P Grove 電源入力:DC 5V |
| 電流検出 | INA199A |
| RGB LED | 1x WS2812C-2020 |
| 製品サイズ | 56.5 x 24.0 x 12.8mm |
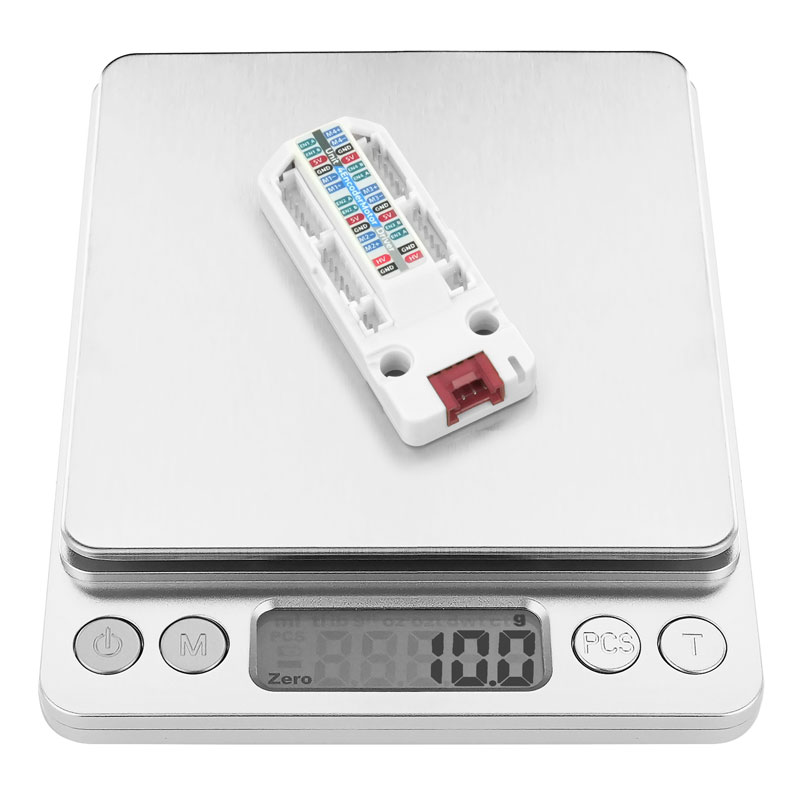
| 製品重量 | 10.0g |
| 梱包サイズ | 138.0 x 93.0 x 21.0mm |
| 総重量 | 25.5g |
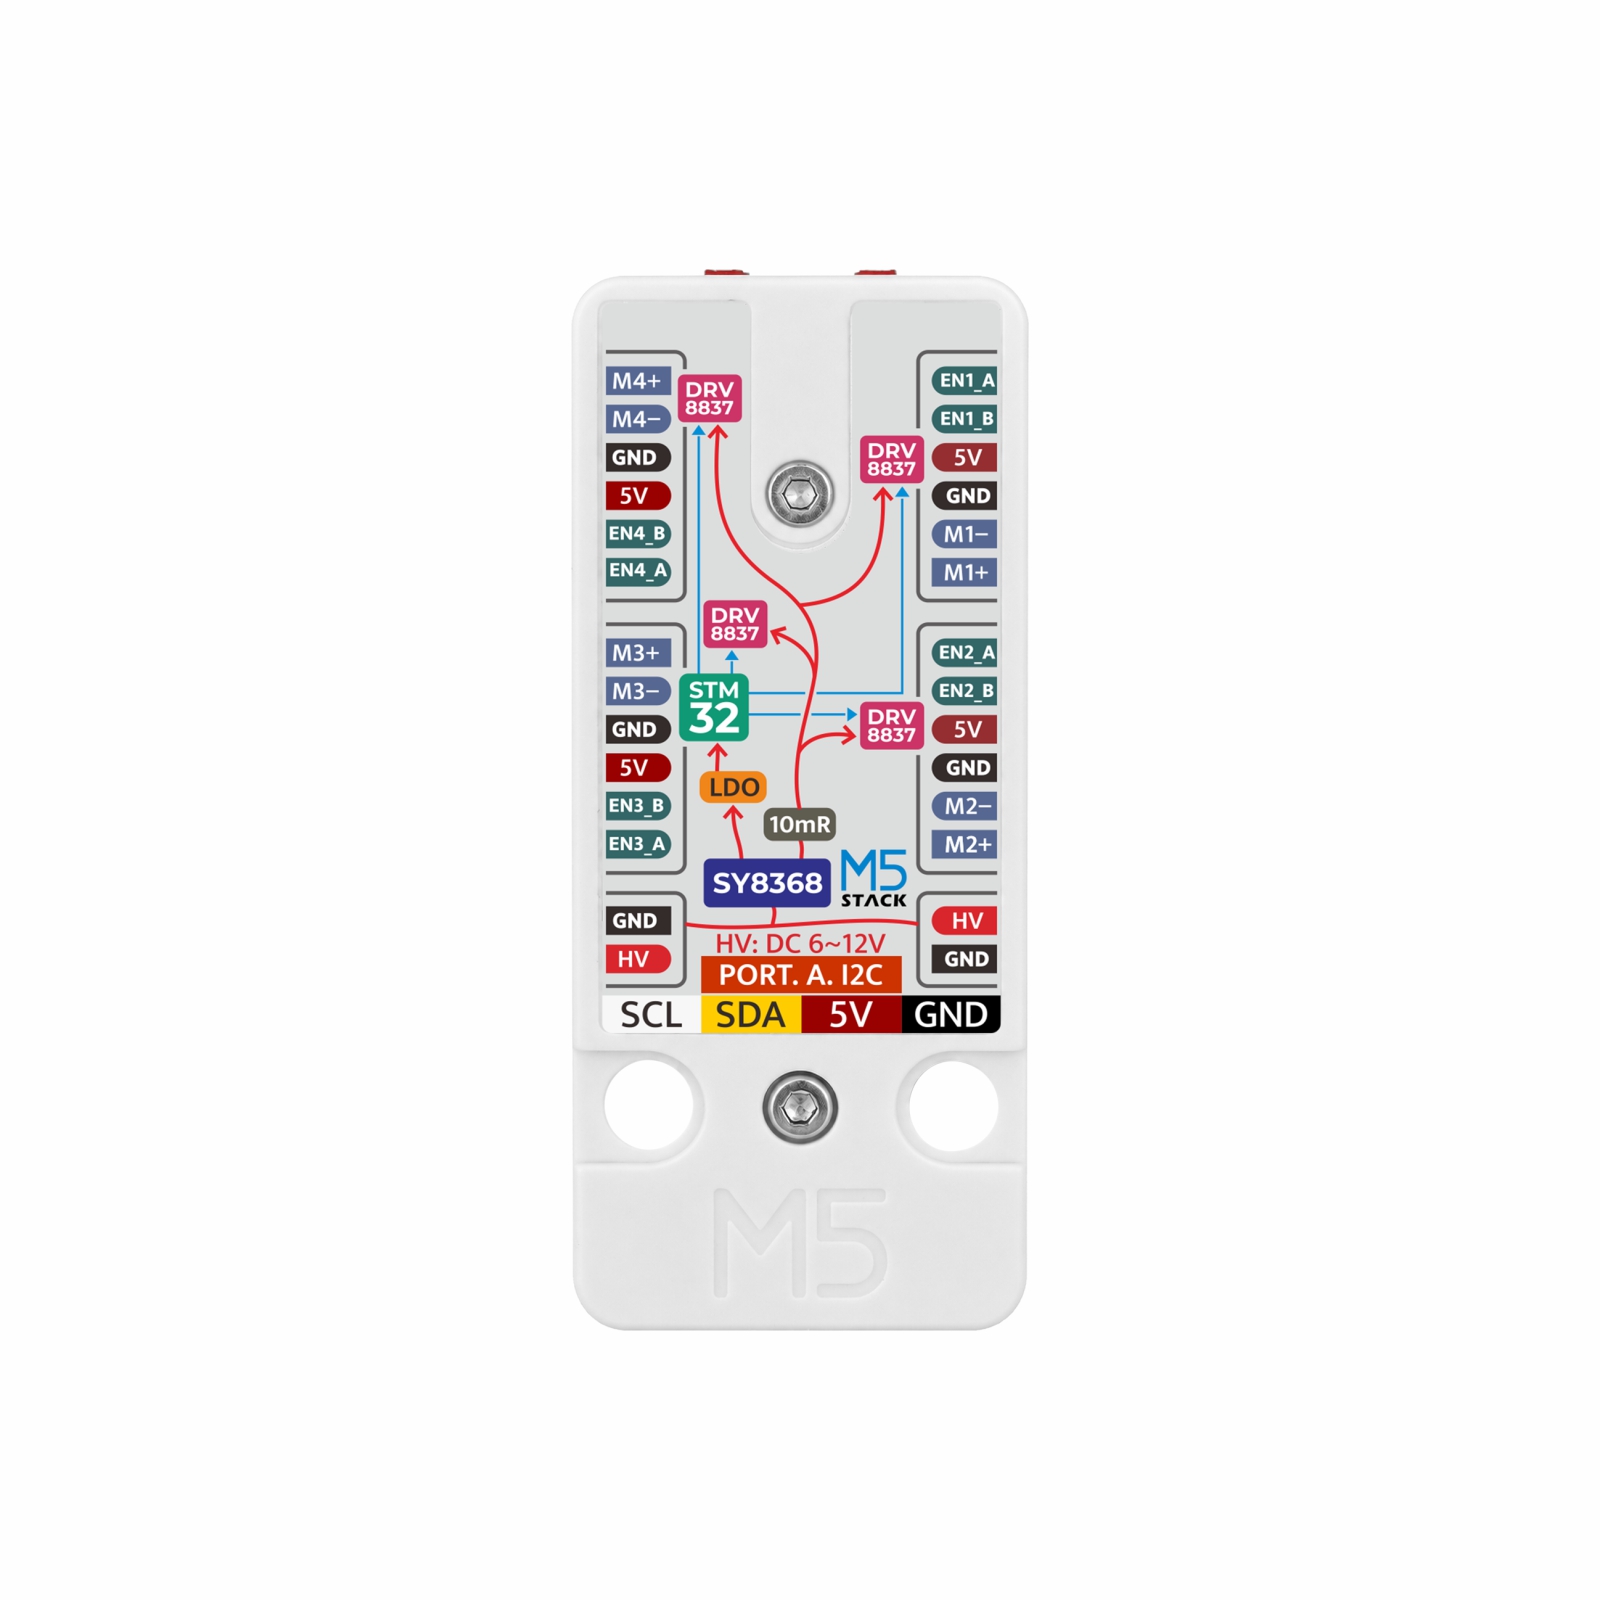
回路図
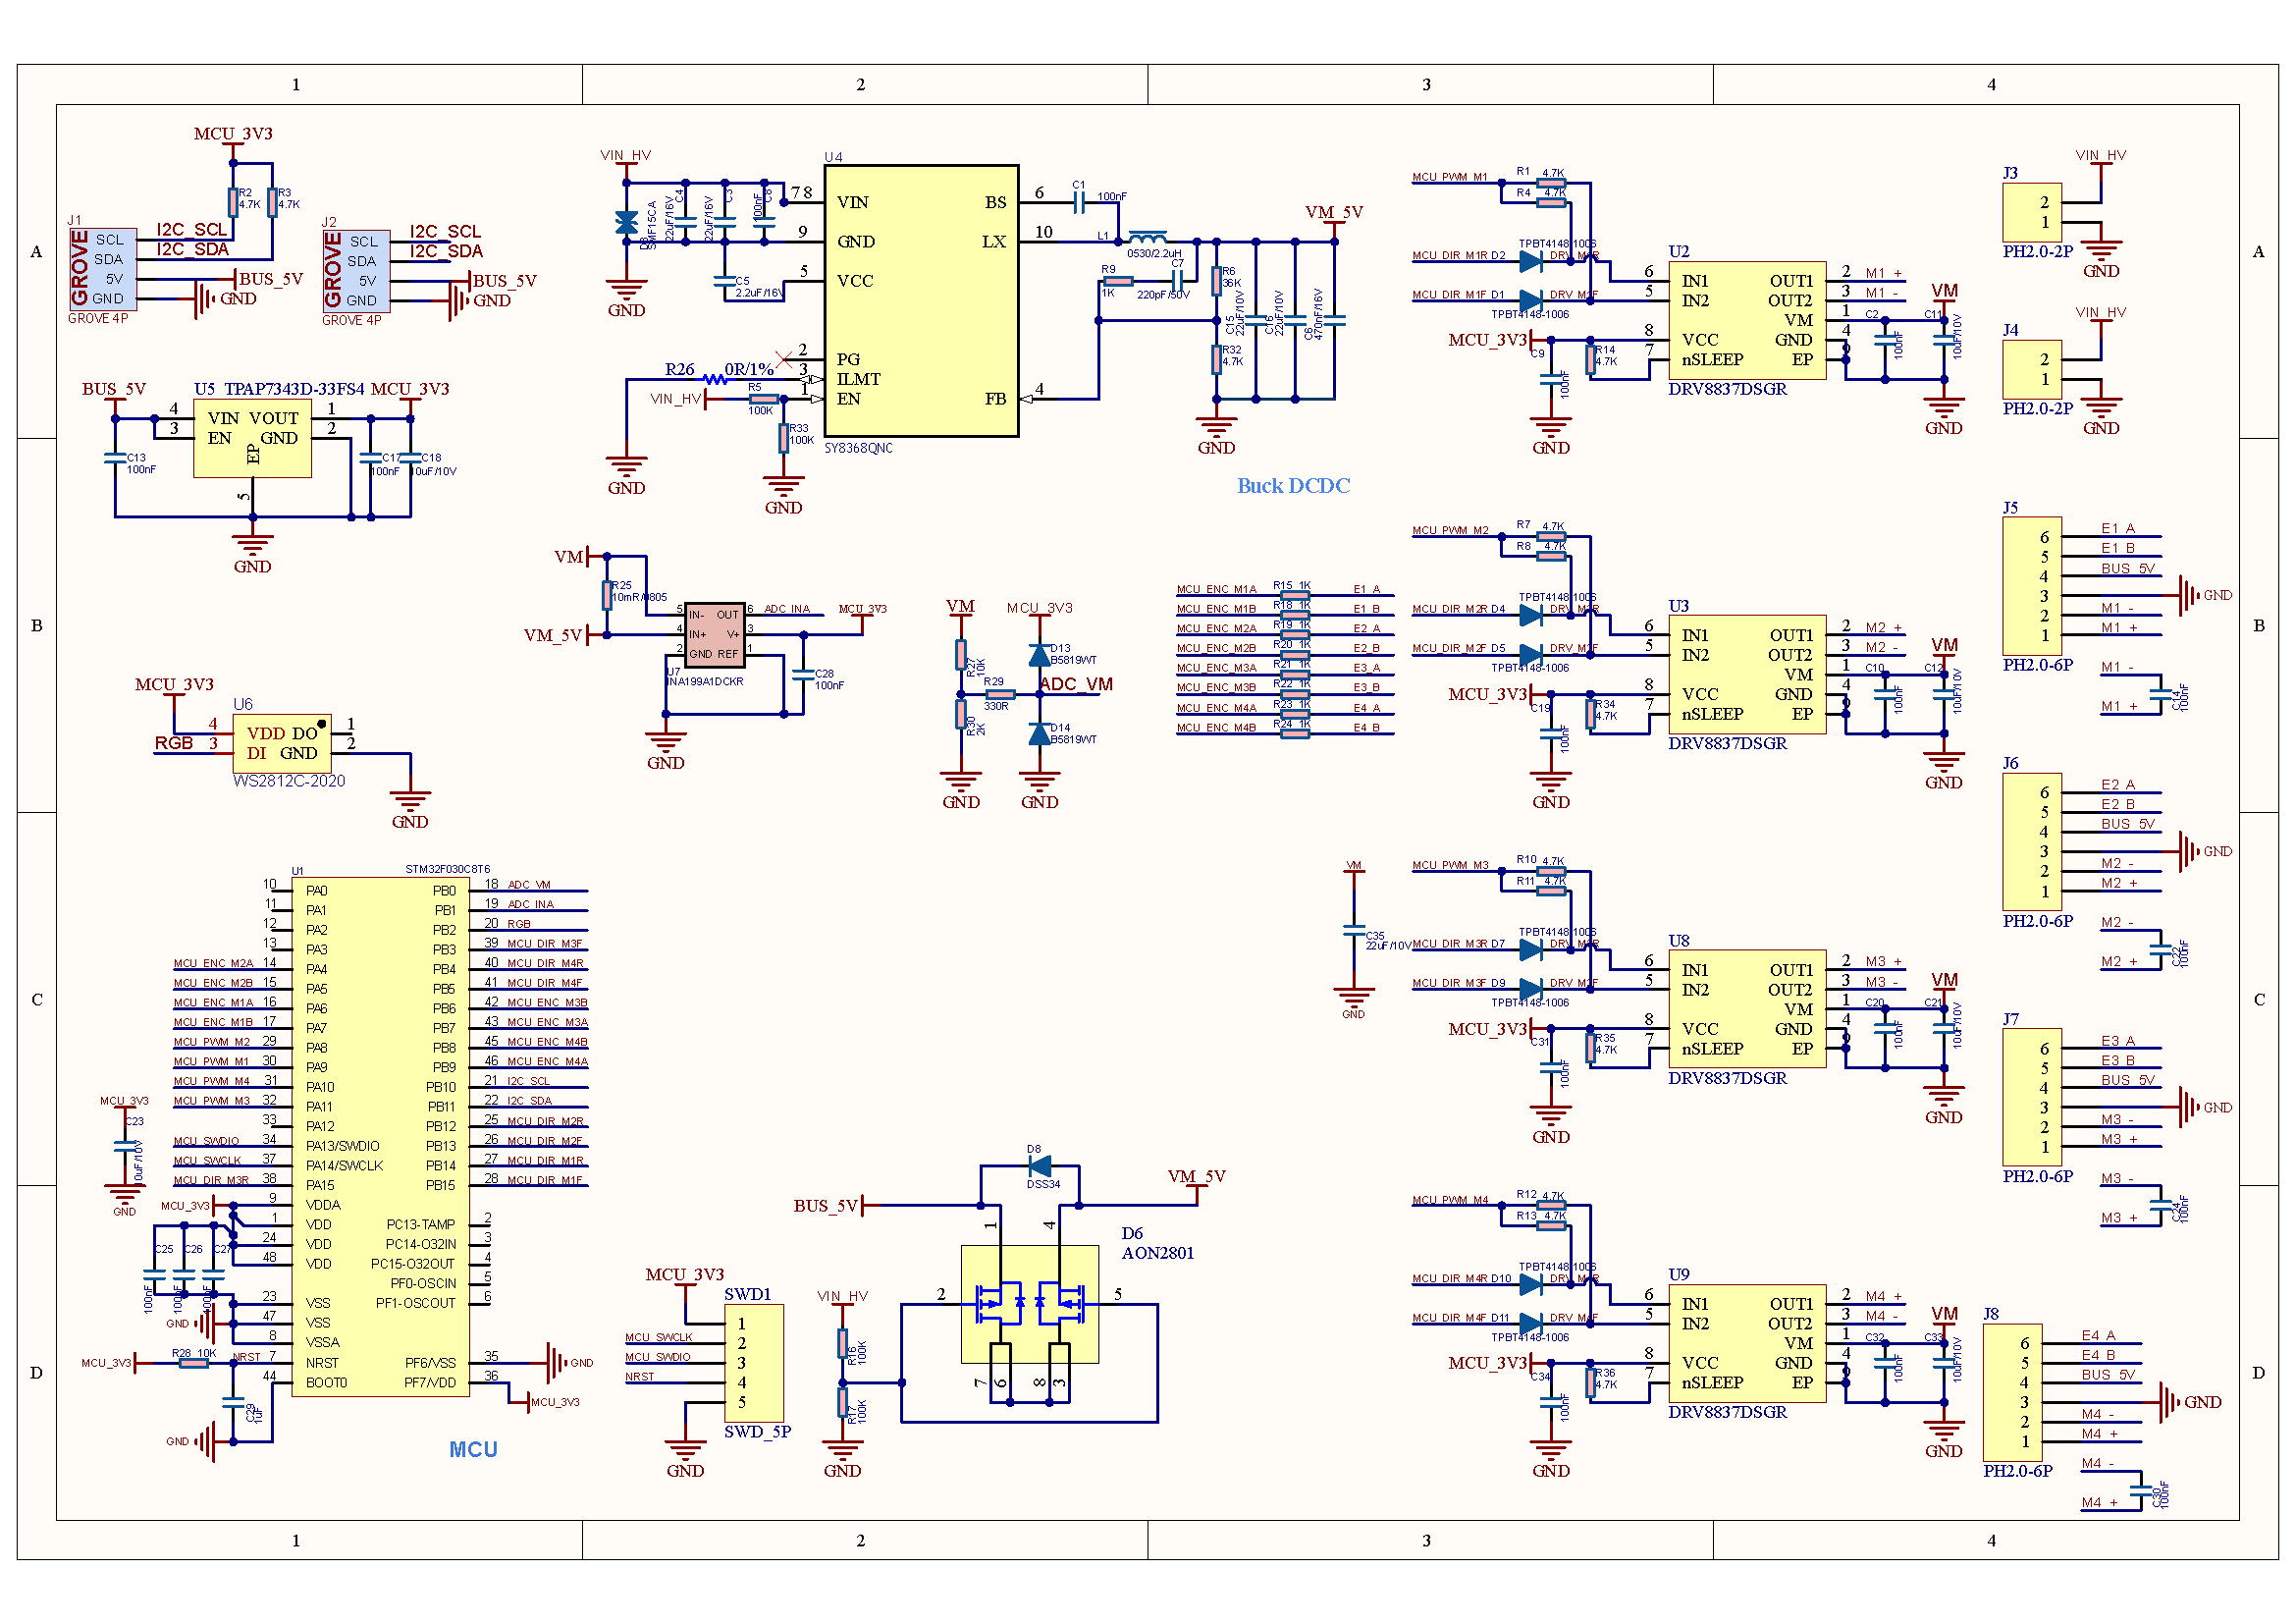
1/1
ピンマップ
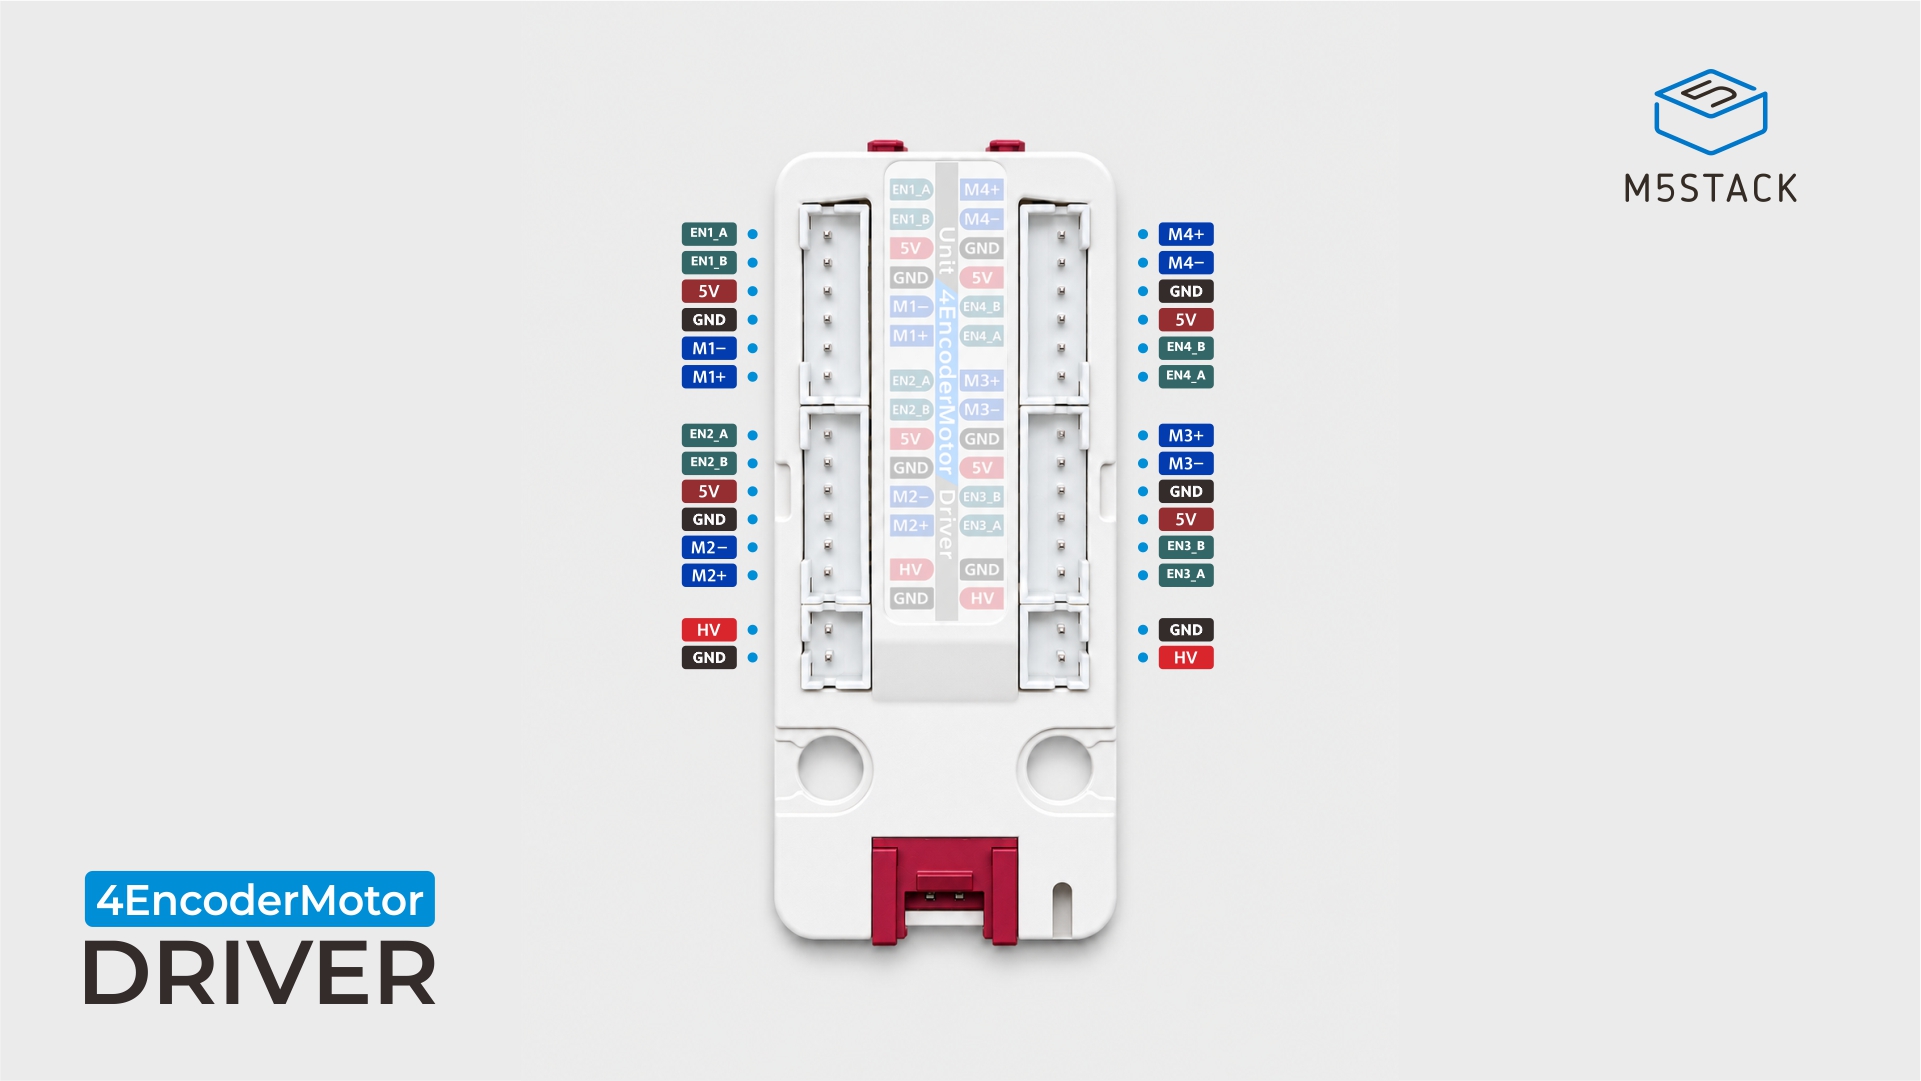
HY2.0-4P
| HY2.0-4P | Black | Red | Yellow | White |
|---|---|---|---|---|
| PORT.A | GND | 5V | SDA | SCL |
製品サイズ
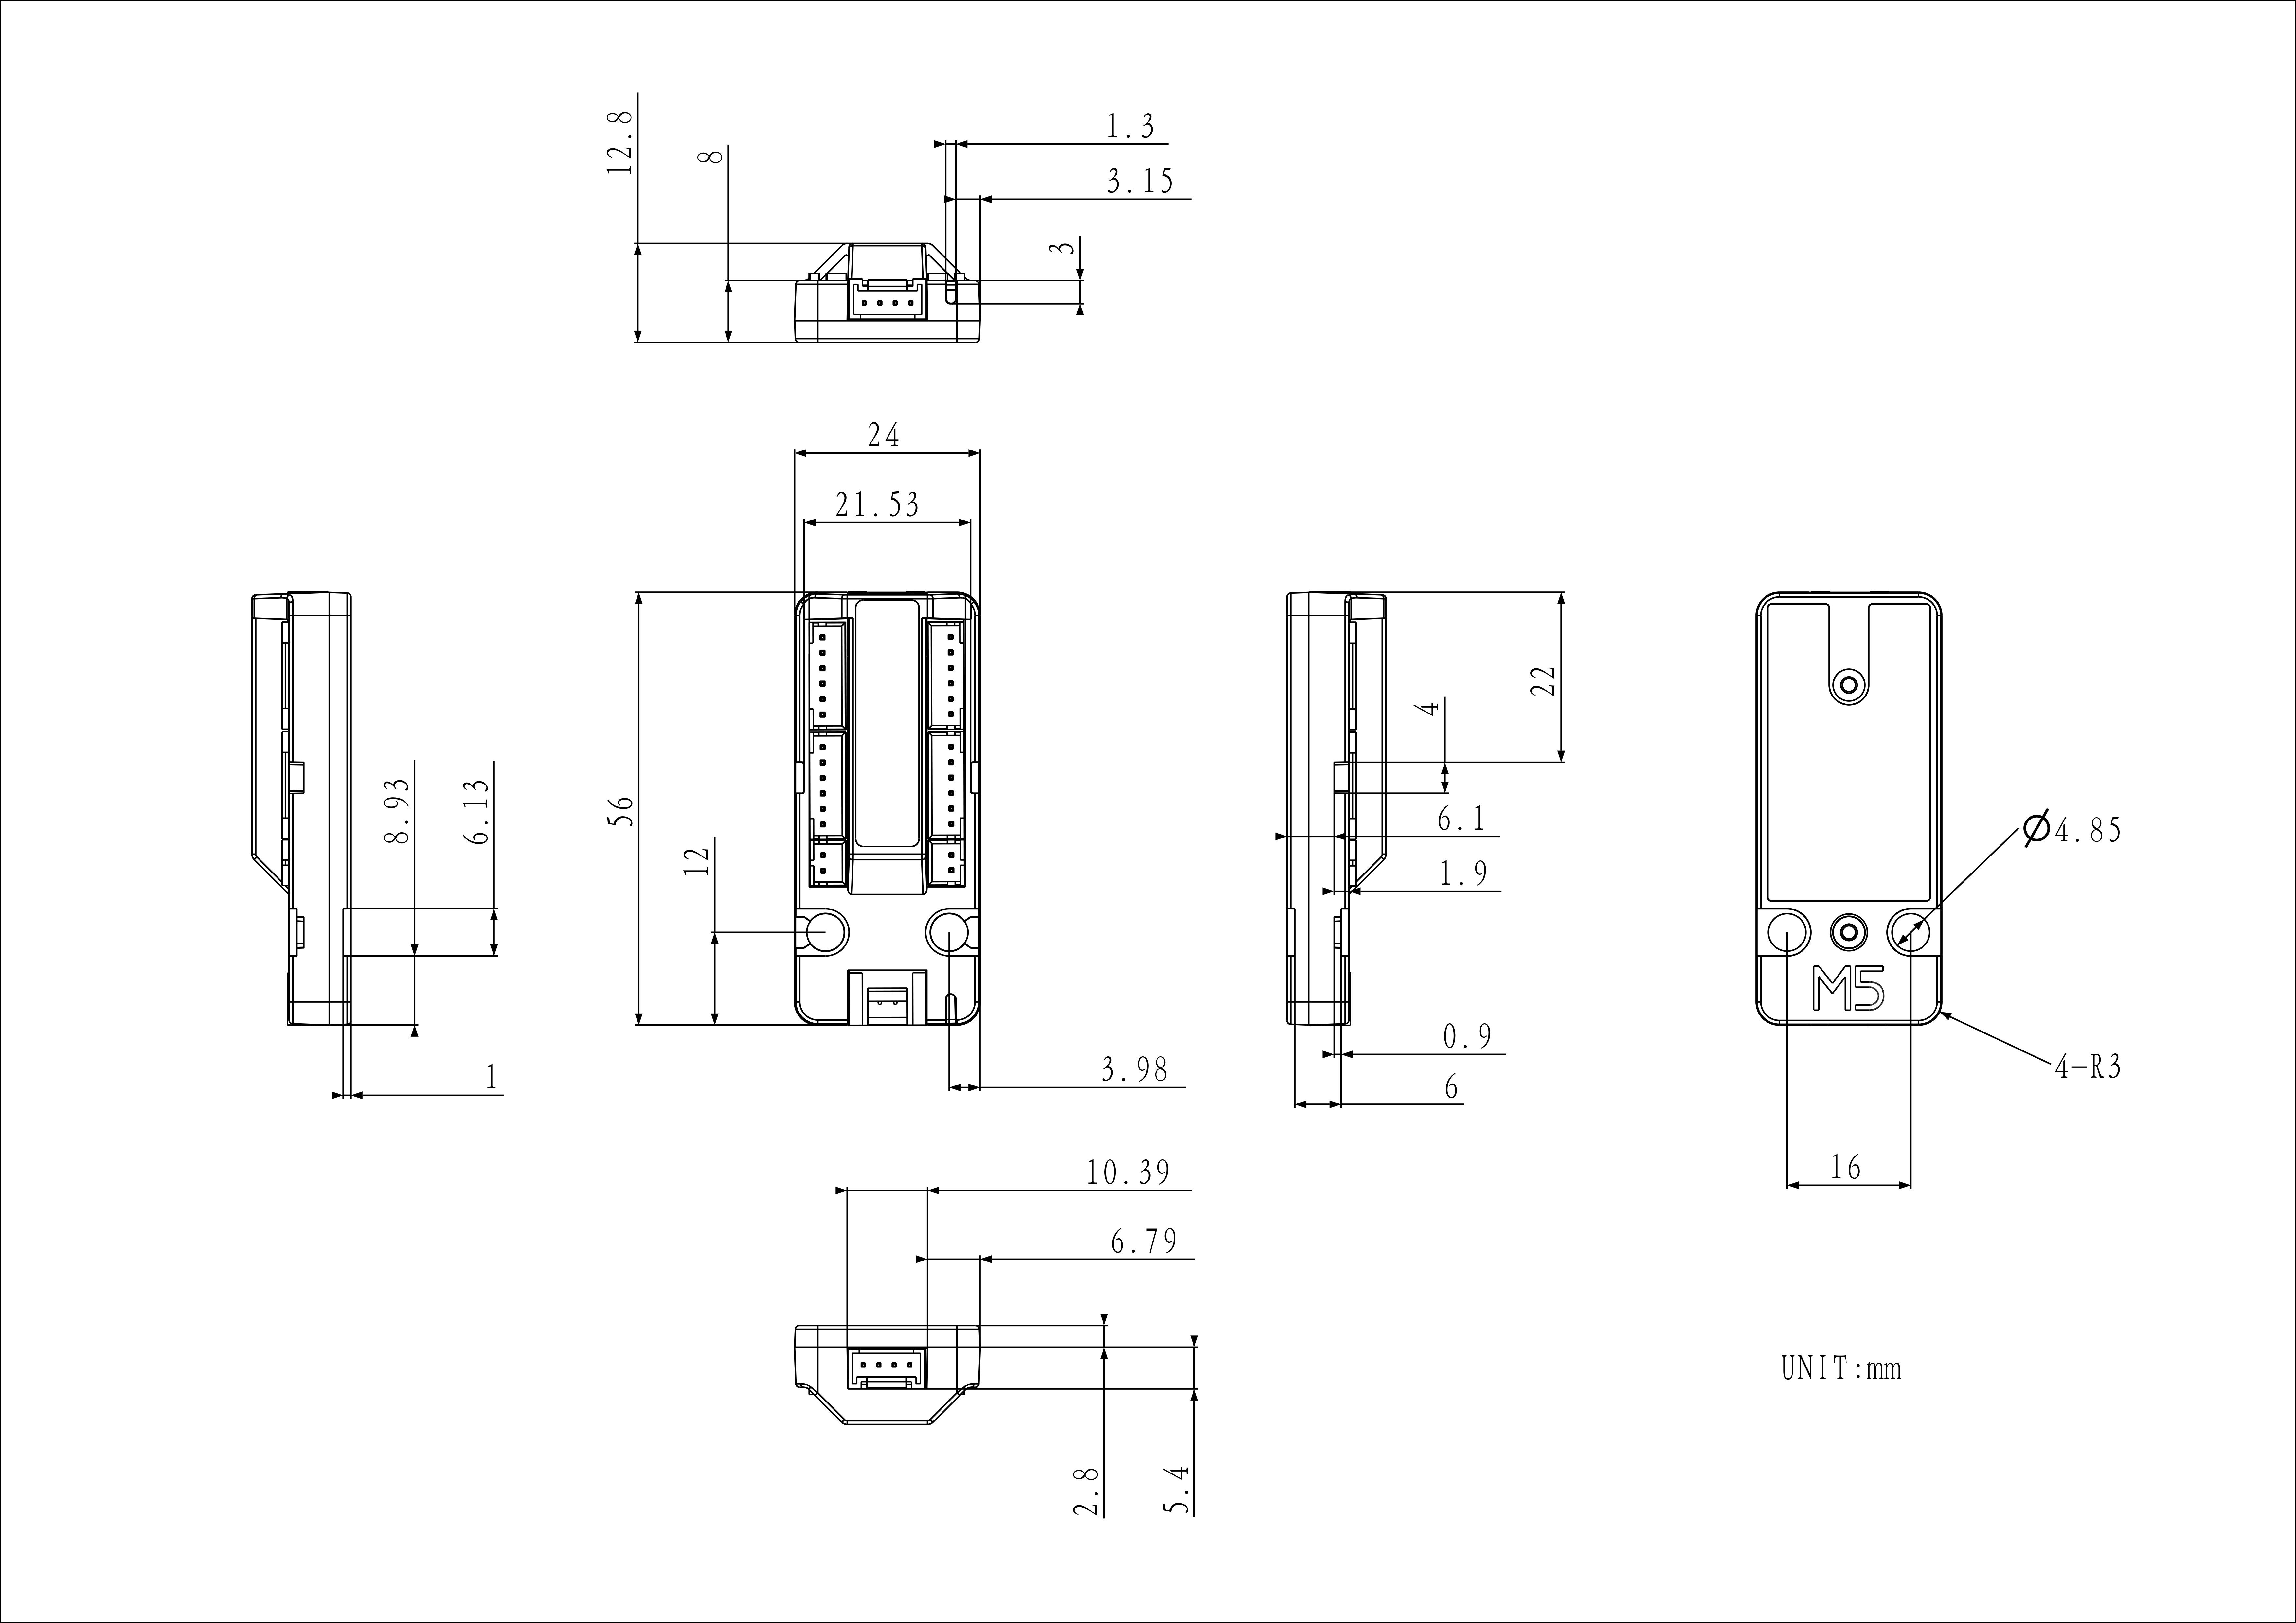
構造
データシート
ソフトウェア
Arduino
通信プロトコル
動画
製品比較
| 製品比較 | Unit 4EncoderMotor Driver | Unit EncoderMotor Driver 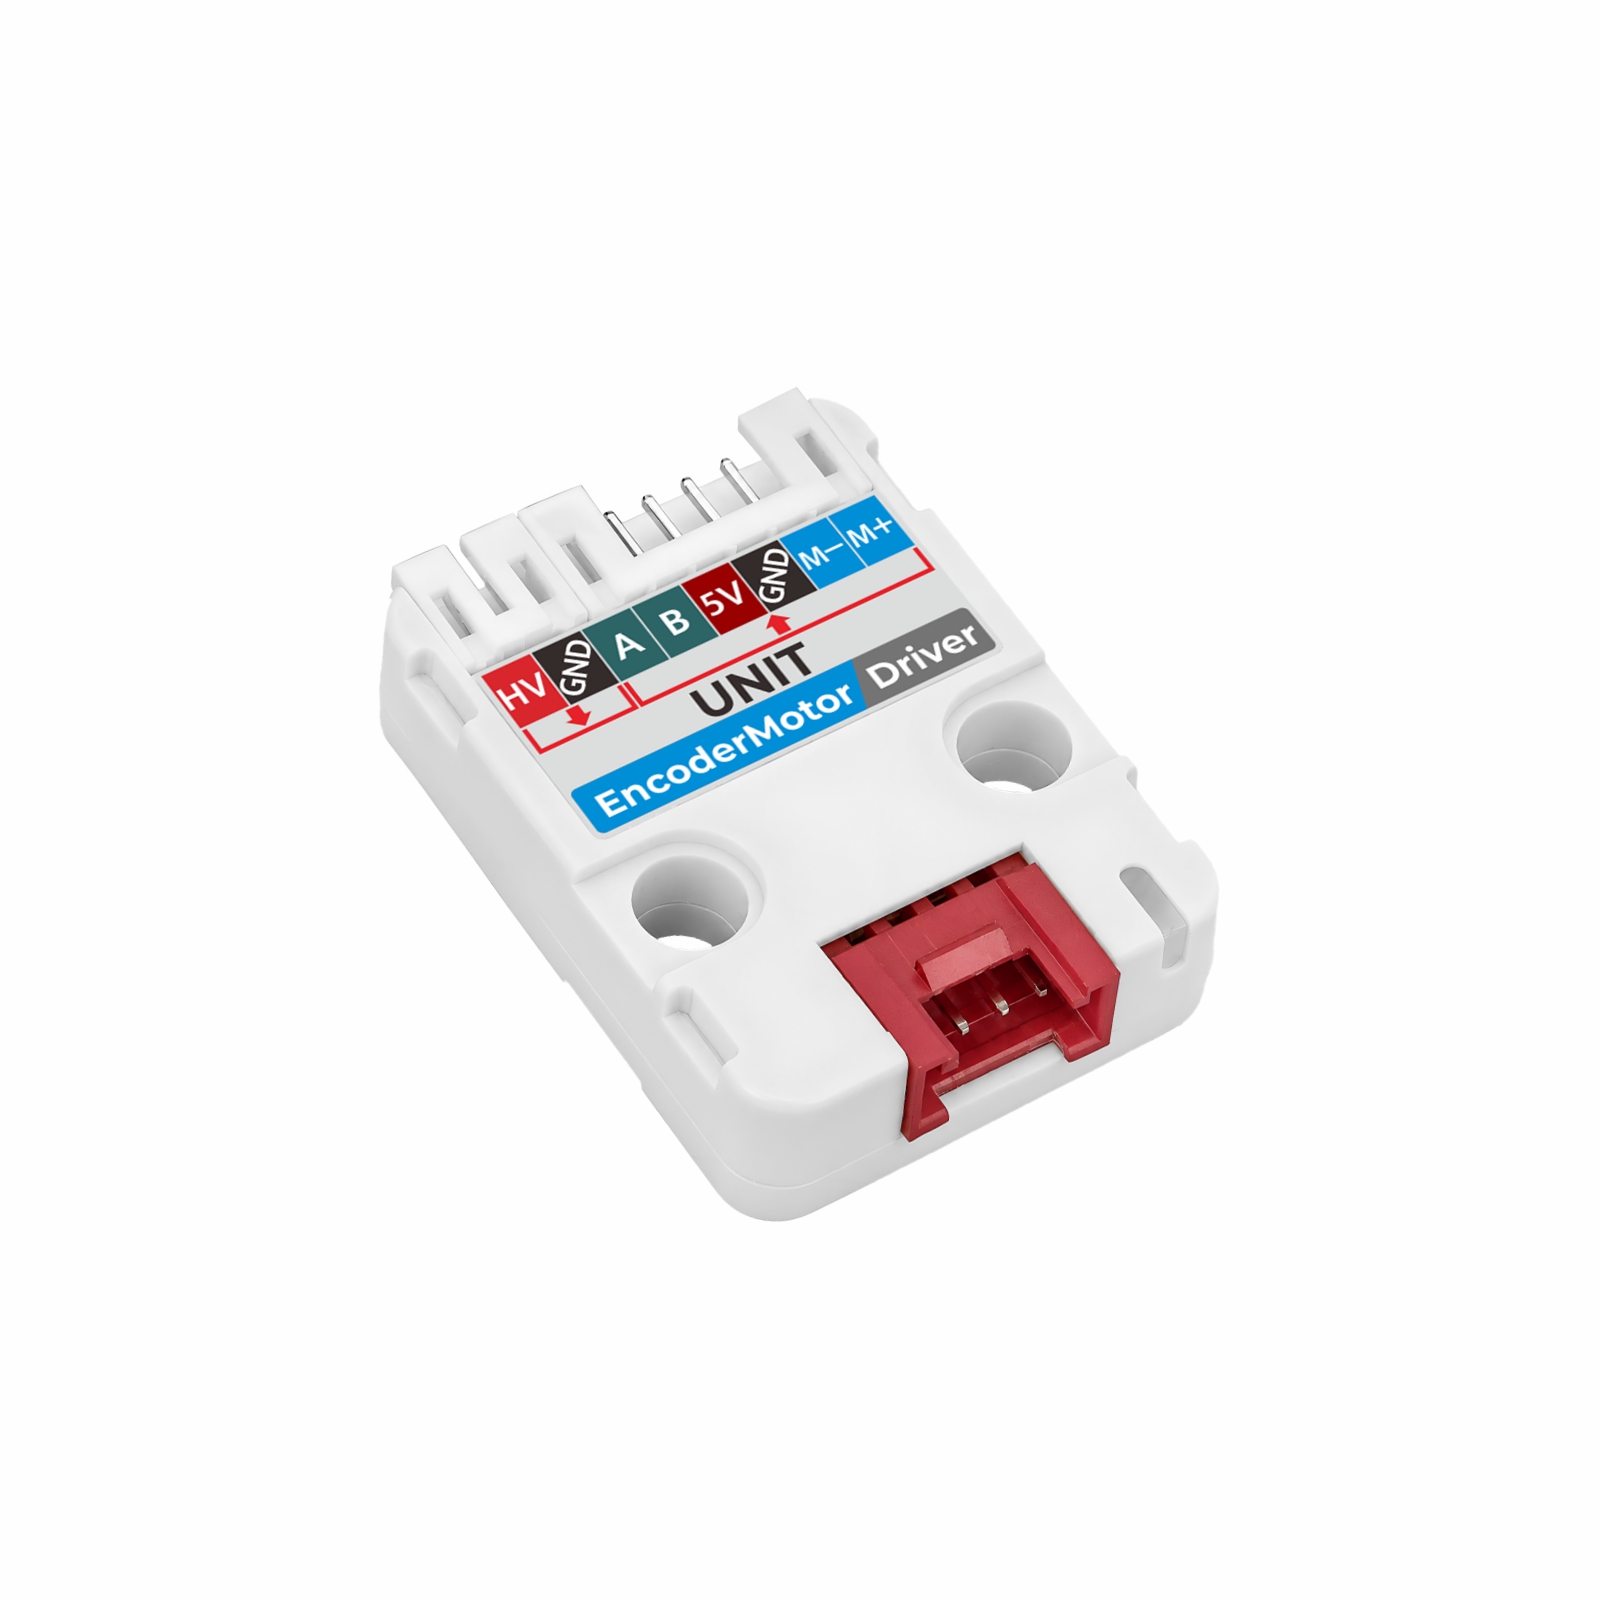 |
|---|---|---|
| 通信インターフェース | I2C | I2C |
| チャンネル数 | 4 チャンネルエンコーダーモータードライブ | 1 チャンネルエンコーダーモータードライブ |
| モータードライバチップ | 4x DRV8837DSGR | 1x DRV8837DSGR |
| メインコントローラ | STM32F030C8T6 | STM32G031G8U6 |
| エンコーダーモーターインターフェース | 4x PH2.0-6P | 1x PH2.0-6P |
| 外部電源入力 | DC 6 ~ 12V(2x PH2.0-2P) | DC 6 ~ 12V(1x PH2.0-2P) |
| モーター負荷能力 | 1 チャンネルあたり DC 5V@1.2A | DC 5V@1.2A |
| 電流検出 | INA199 | INA199 |
| Grove インターフェース | 2 x HY2.0-4P | 1 x HY2.0-4P |
Page Tools