
Unit Catch
SKU:U102
説明
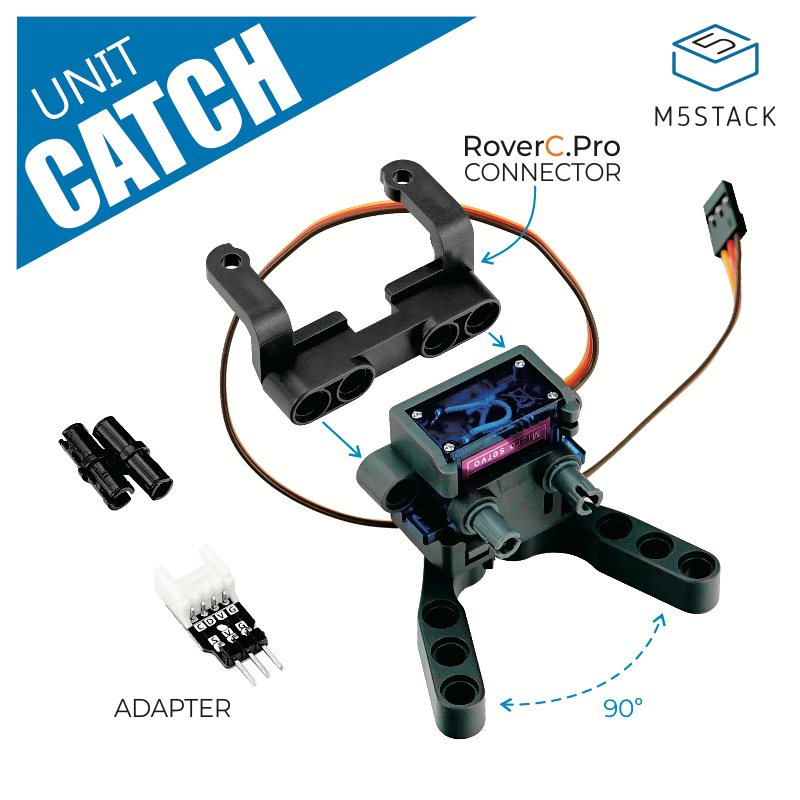
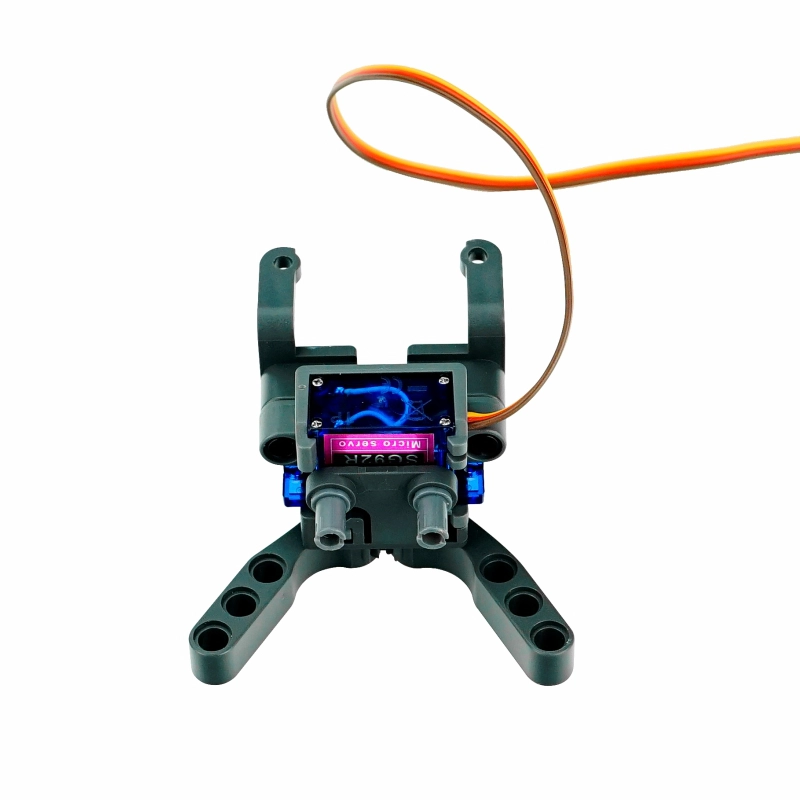
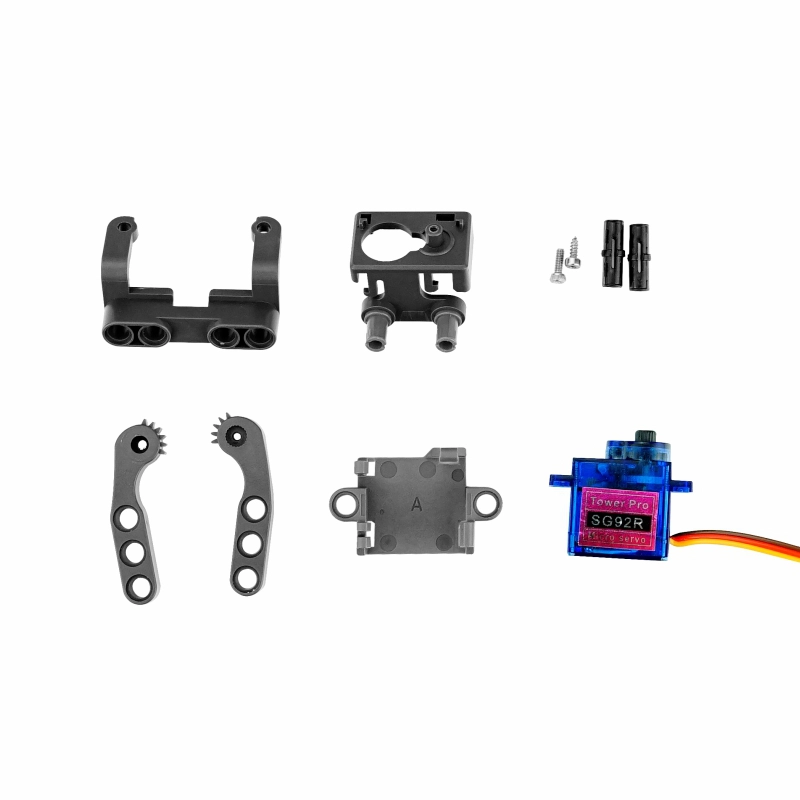
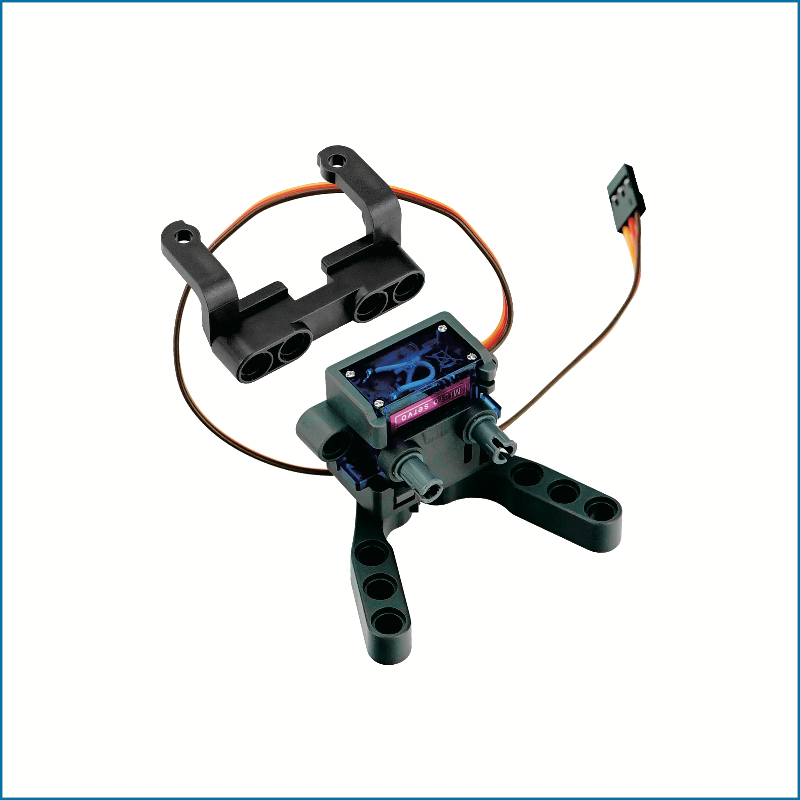
Unit Catch は、SG92R サーボモーターを動力源としたグリッパーです。本サーボは PWM 信号によってギアを回転させ、グリッパーの把持および解放動作を制御します。構造はレゴ互換の 8 mm 丸穴設計を採用しており、他のレゴパーツと組み合わせて、ロボットアームやグリッパーカーなど、創造的な制御構造を構築できます。
注意事項
回転角度
グリッパーの開閉角度は 90° のため、サーボの回転角度は 0-45°(PWM:周波数 50Hz、0°-45°(パルス:0.5ms-1ms))の範囲で制御してください。ロック状態によるサーボの焼損を防ぐためです。
特徴
- SG92R サーボモーター
- PWM 信号駆動
- レゴ穴互換
- グリッパー開閉角度 90°
- RoverC 互換
- 対応入力電圧: 4.2-6V
- 開発プラットフォーム UiFlow、MicroPython、Arduino
含まれるもの
- 1 x Unit Catch
- 1 x HY2.0-4P 変換アダプタ
- 1 x RoverC.Pro 接続部品
アプリケーション
- グリッパーロボット
- サーボ駆動ロボットアーム用グリッパー
仕様
| 仕様 | パラメータ |
|---|---|
| サーボモデル | SG92R |
| 制御信号 | PWM @ 50 Hz、0 ~ 45° は 0.5 ~ 1 ms に対応 |
| グリッパー開口角度 | 90° |
| 入力電圧範囲 | DC 4.2 ~ 6V |
| デッドバンド幅 | 10 µs |
| 出力トルク | 2.5 kg·cm |
| 動作速度 | 0.1 s/60° |
| 動作温度 | 0 ~ 55 °C |
| 製品サイズ(グリッパー開状態) | 72.0 × 56.0 × 37.0 mm |
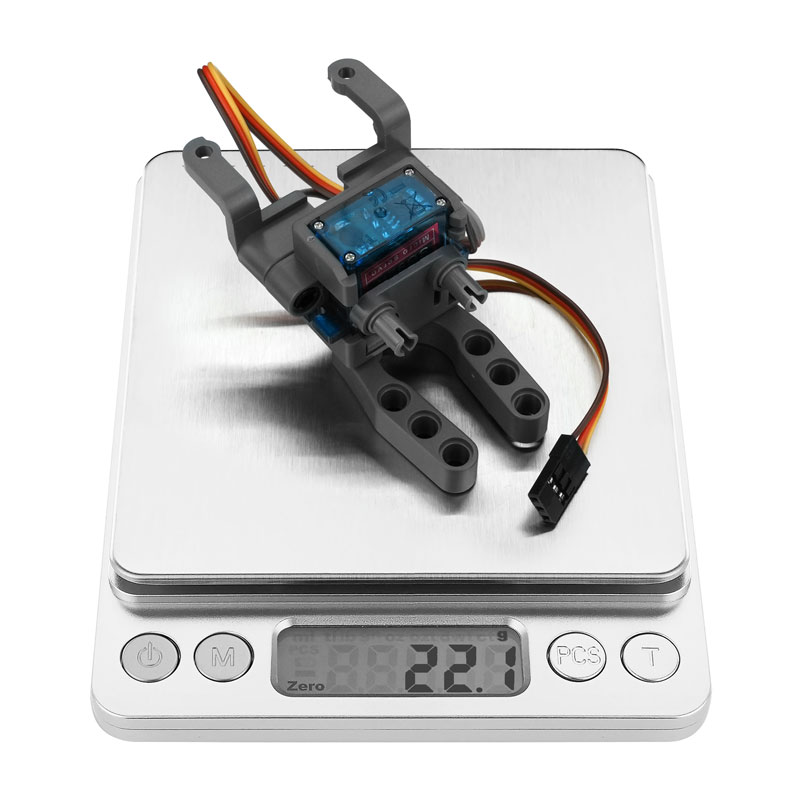
| 製品重量 | 22.1 g |
| 梱包サイズ | 147.0 × 90.0 × 40.0 mm |
| 総重量 | 50.0 g |
ピンマップ
HY2.0-4P
| HY2.0-4P | Black | Red | Yellow | White |
|---|---|---|---|---|
| PORT.B | GND | 5V | PWM | NC |
製品サイズ

ソフトウェア
Arduino
/*
    Description: Control Unit Catch through PWM.
*/

#include <M5Stack.h>

//设置控制引脚
const int servoPin = 26;
//设置频率
int freq = 50;
//设置PWM通道
int ledChannel = 0;
//设置脉冲分辨率
int resolution = 10;
void setup() {
  // put your setup code here, to run once:
  M5.begin();
  M5.Power.begin();
  M5.Lcd.setCursor(100, 50, 4);
  M5.Lcd.println("Unit Catch");
  M5.Lcd.setCursor(40, 120, 4);
  ledcSetup(ledChannel, freq, resolution);
  ledcAttachPin(servoPin, ledChannel);
}

void loop() {
  // High level 0.5ms is angle 0°
  // duty = 0.5/20ms = 0.025, 0.025 x 10²³≈25
    ledcWrite(ledChannel, 25);
    delay(2000);
  // High level 1ms is angle 45°
  // duty = 1/20ms = 0.05, 0.05 x 10²³≈50
    ledcWrite(ledChannel, 50);
    delay(2000);
}UiFlow2
動画
Page Tools