
Unit DoF9
SKU:U229
描述
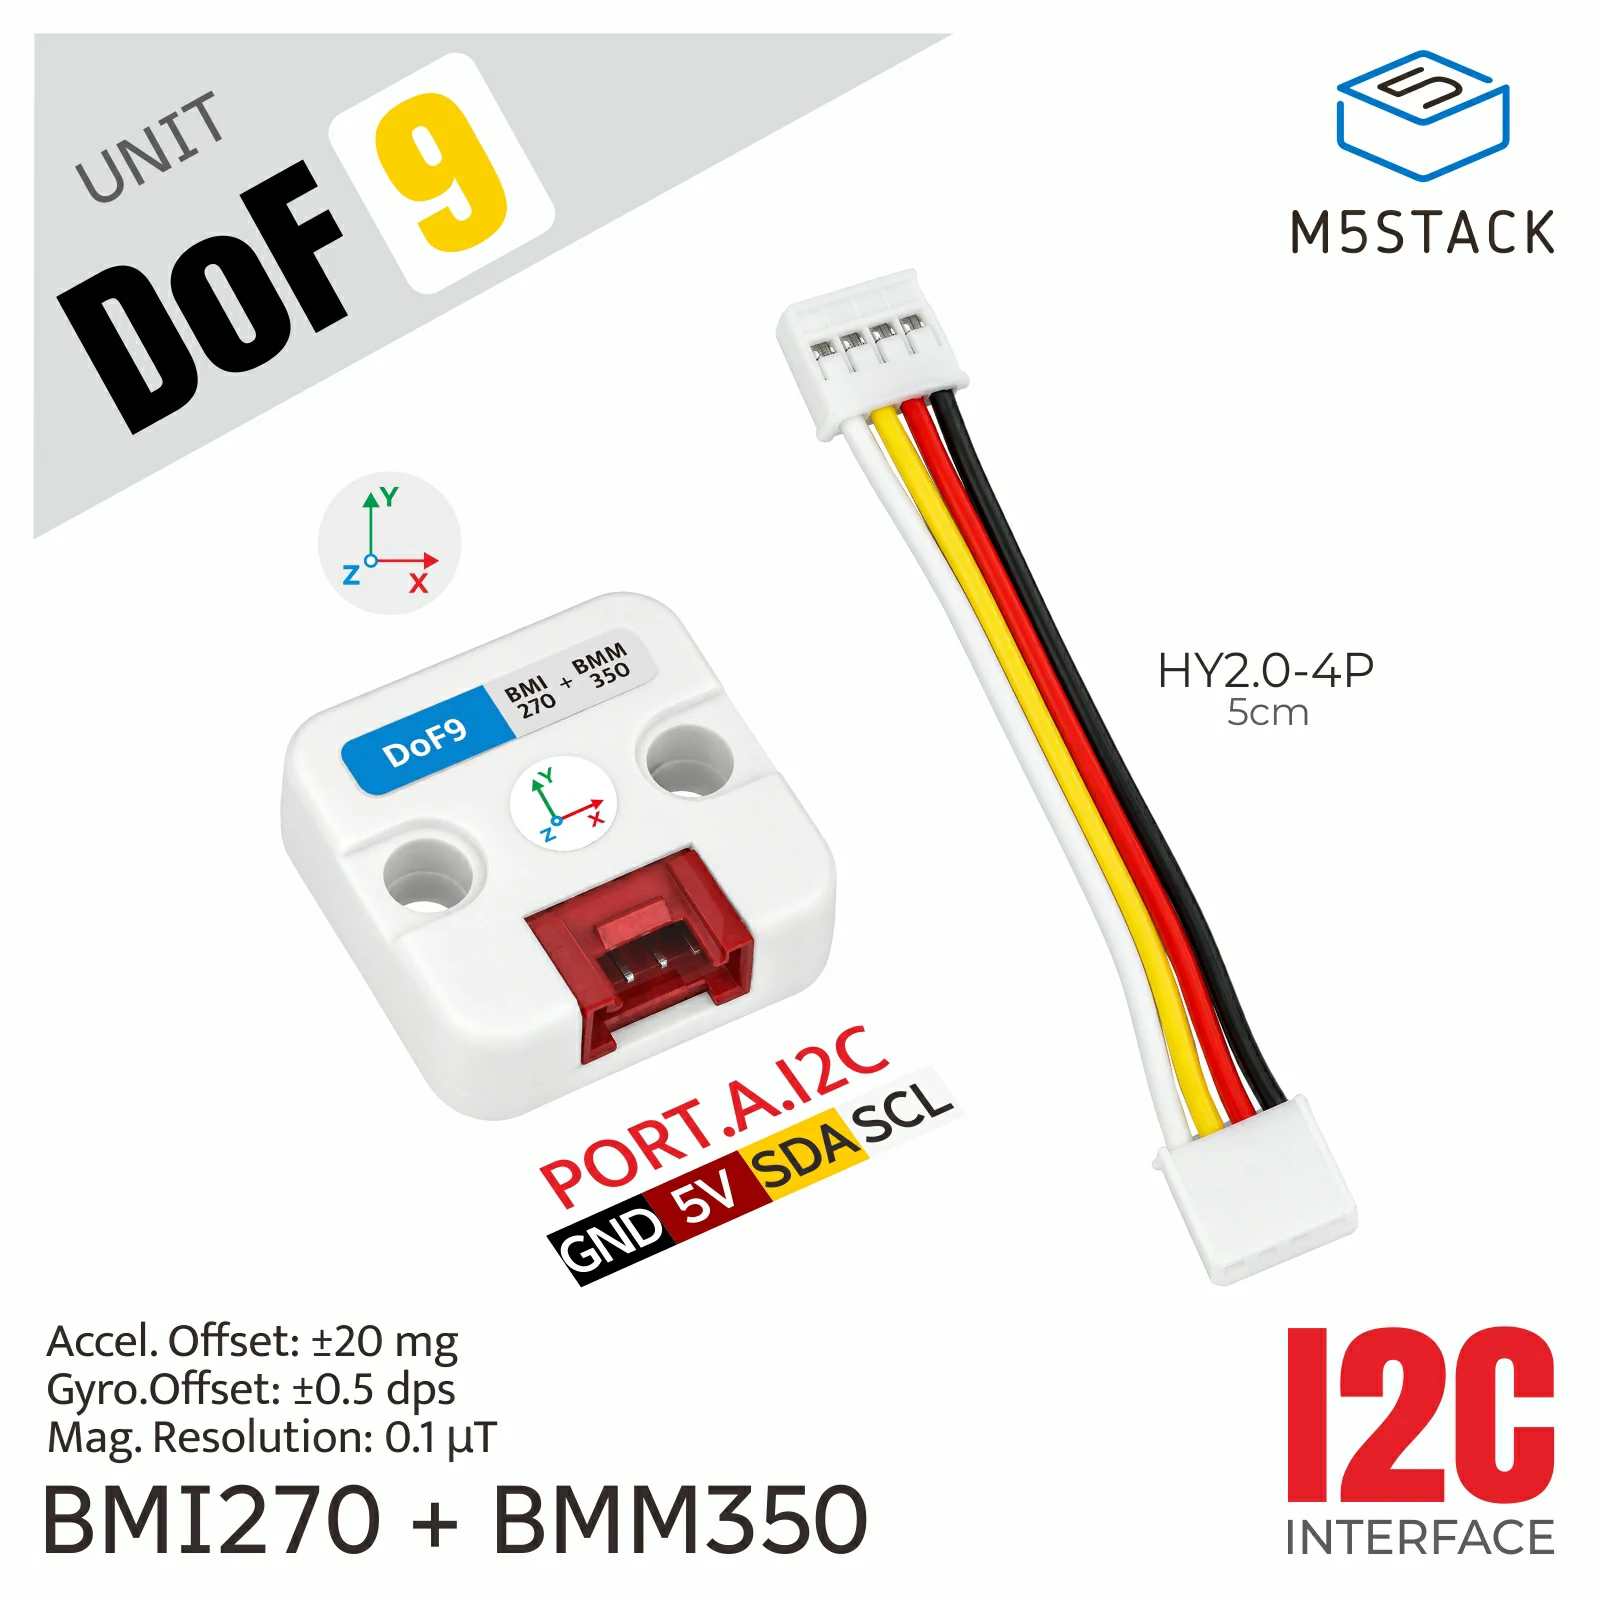
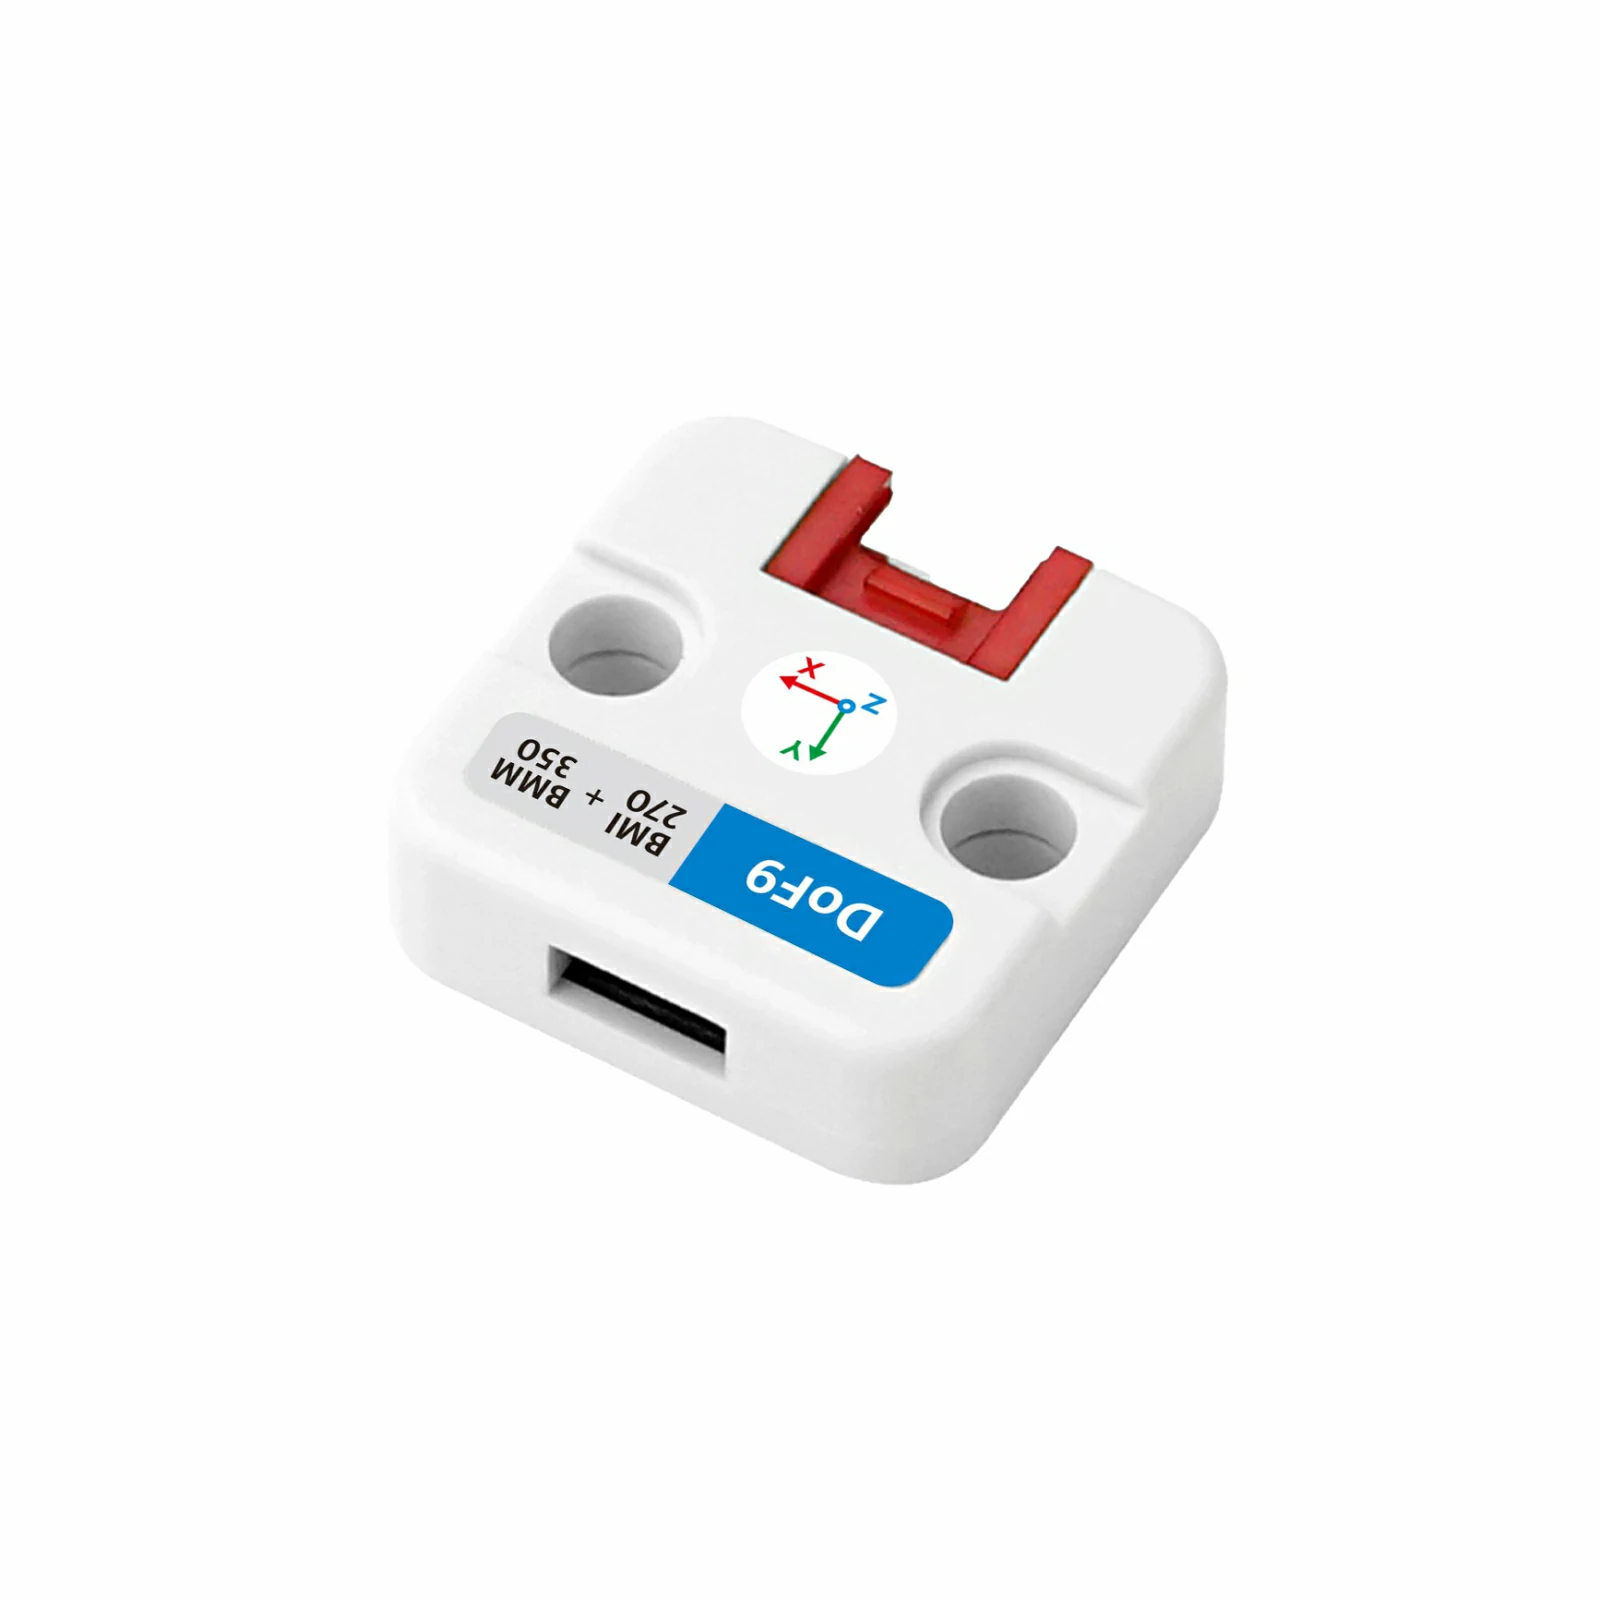
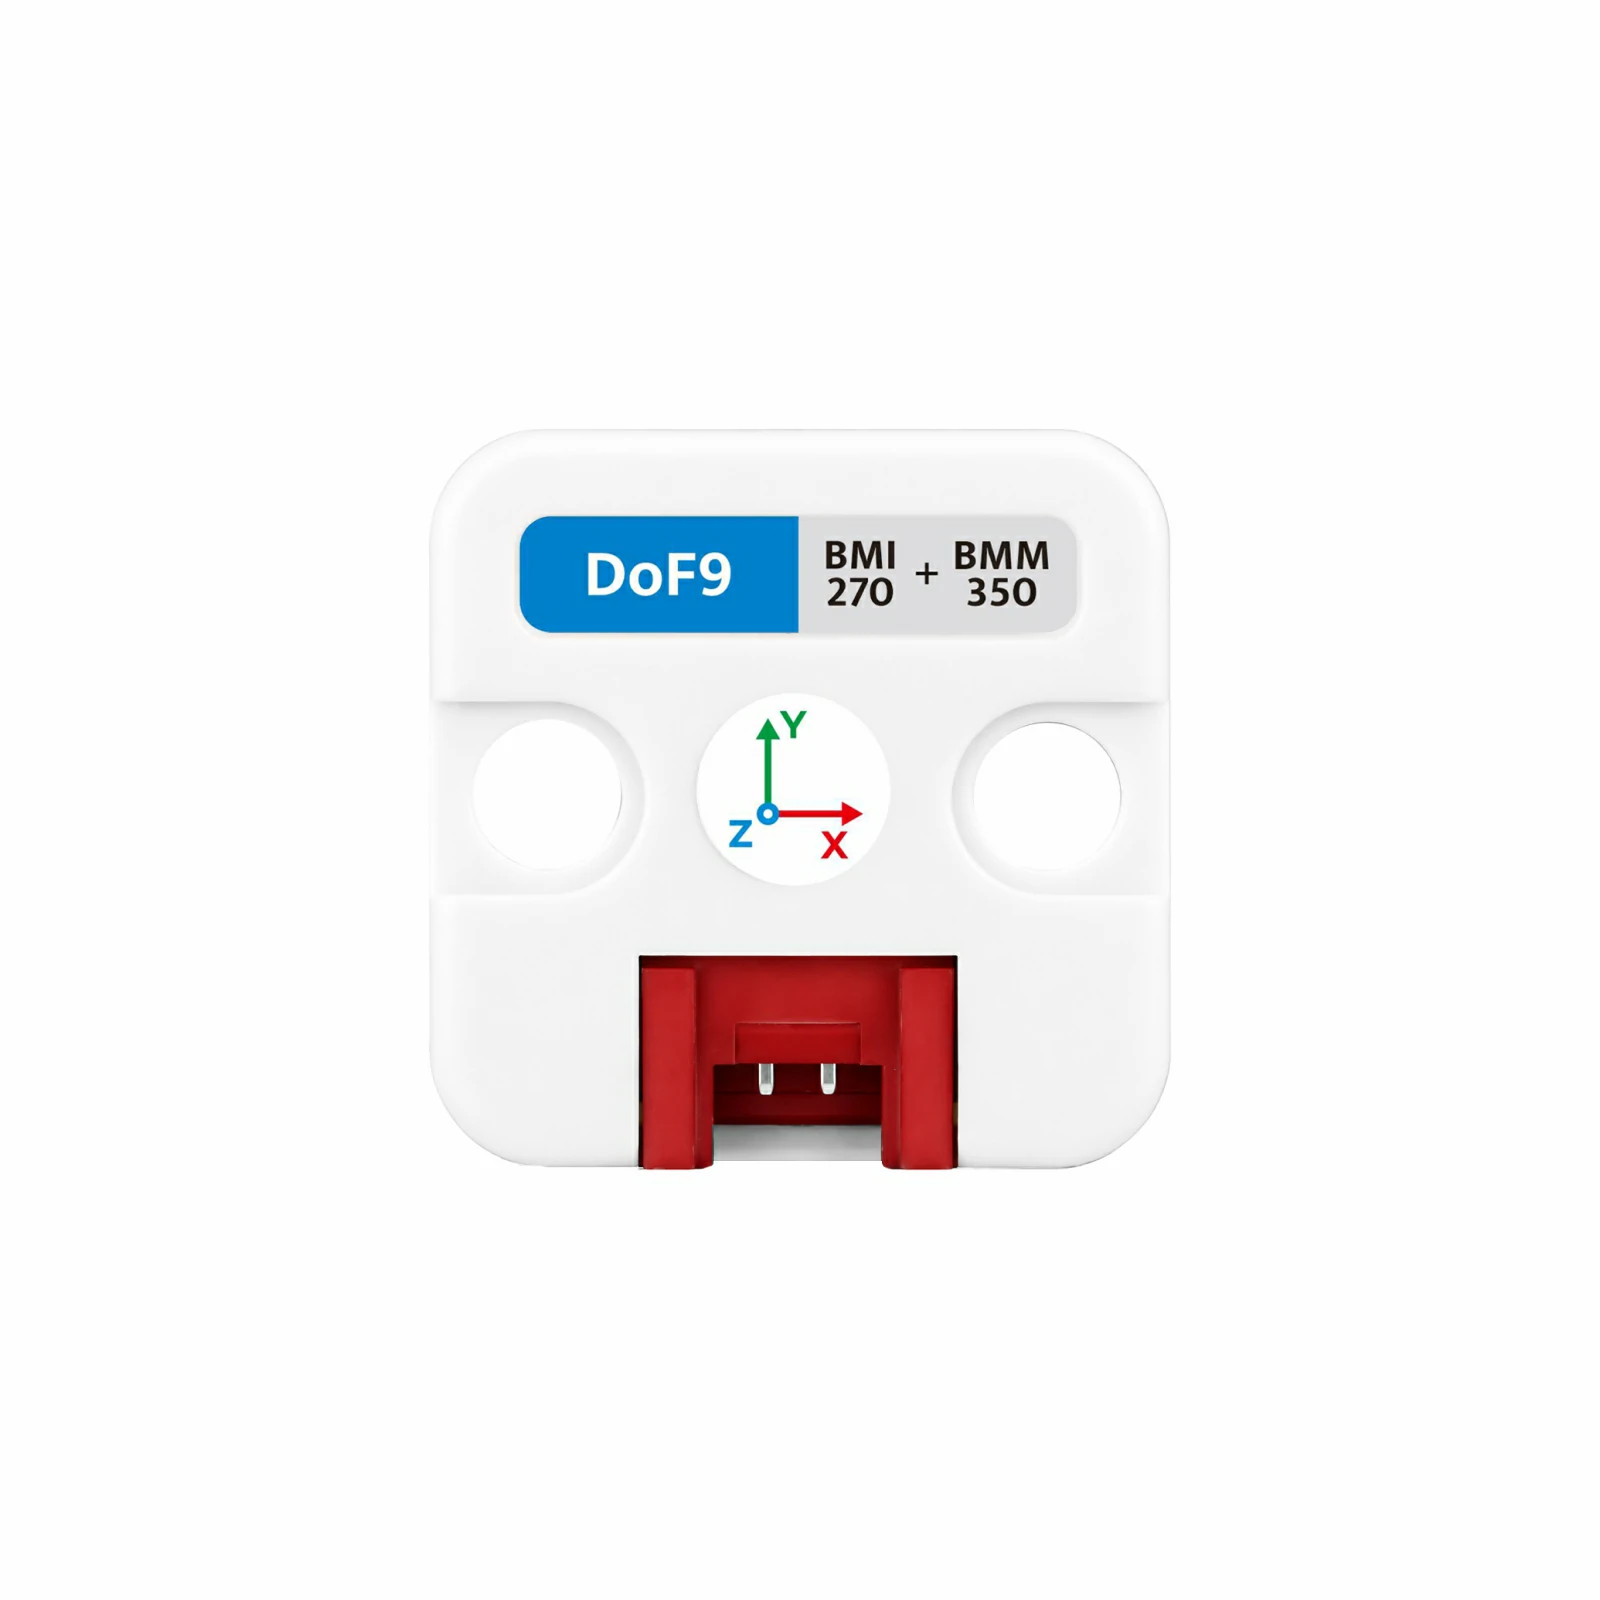
Unit DoF9 是一款集成六轴惯性传感器和三轴地磁传感器的 9 轴姿态检测组合单元,搭载低功耗 BMI270 IMU 与 BMM350 三轴磁力计。BMI270 集成 16 位三轴加速度计与 16 位三轴陀螺仪,支持多量程配置与片上运动检测;BMM350 基于 TMR 隧道磁阻技术实现三轴磁场采集,磁场分辨率可达约 0.1 μT,温度稳定性优异。模块通过 I2C 总线传输数据,可实时输出加速度、角速度、温度、三轴磁场数据,适用于机器人姿态感知、航向检测、电子罗盘、运动追踪、导航辅助、云台控制等应用场景。
产品特性
- 集成六轴惯性与三轴地磁传感器
- 16 位加速度计与陀螺仪采样
- TMR 磁力计,0.1μT 高磁场分辨率
- 实时采集惯性、温度、磁场数据
- I2C 接口,支持 BMI270 地址切换
包装内容
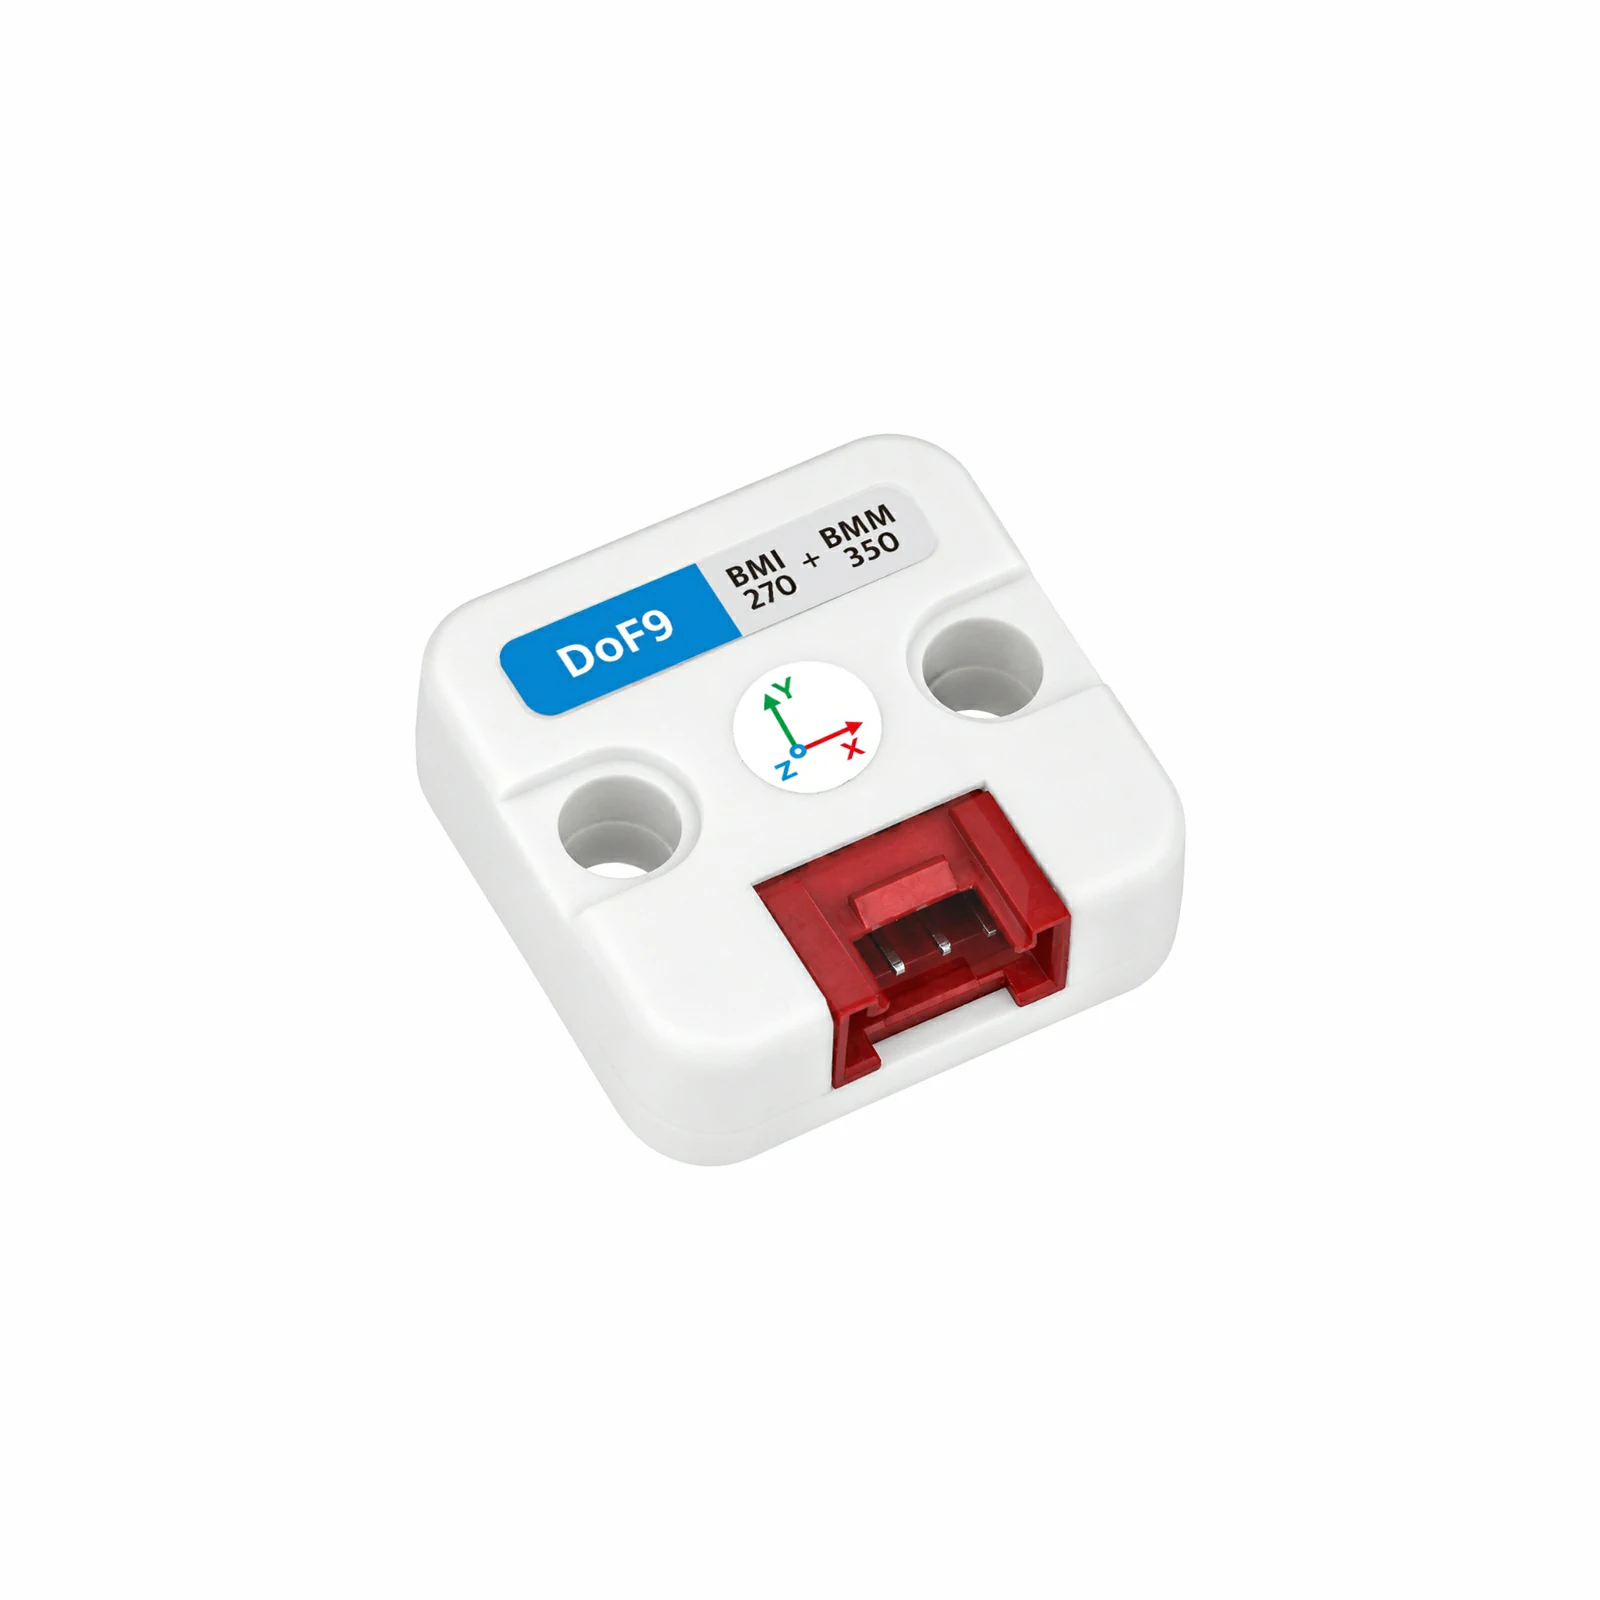
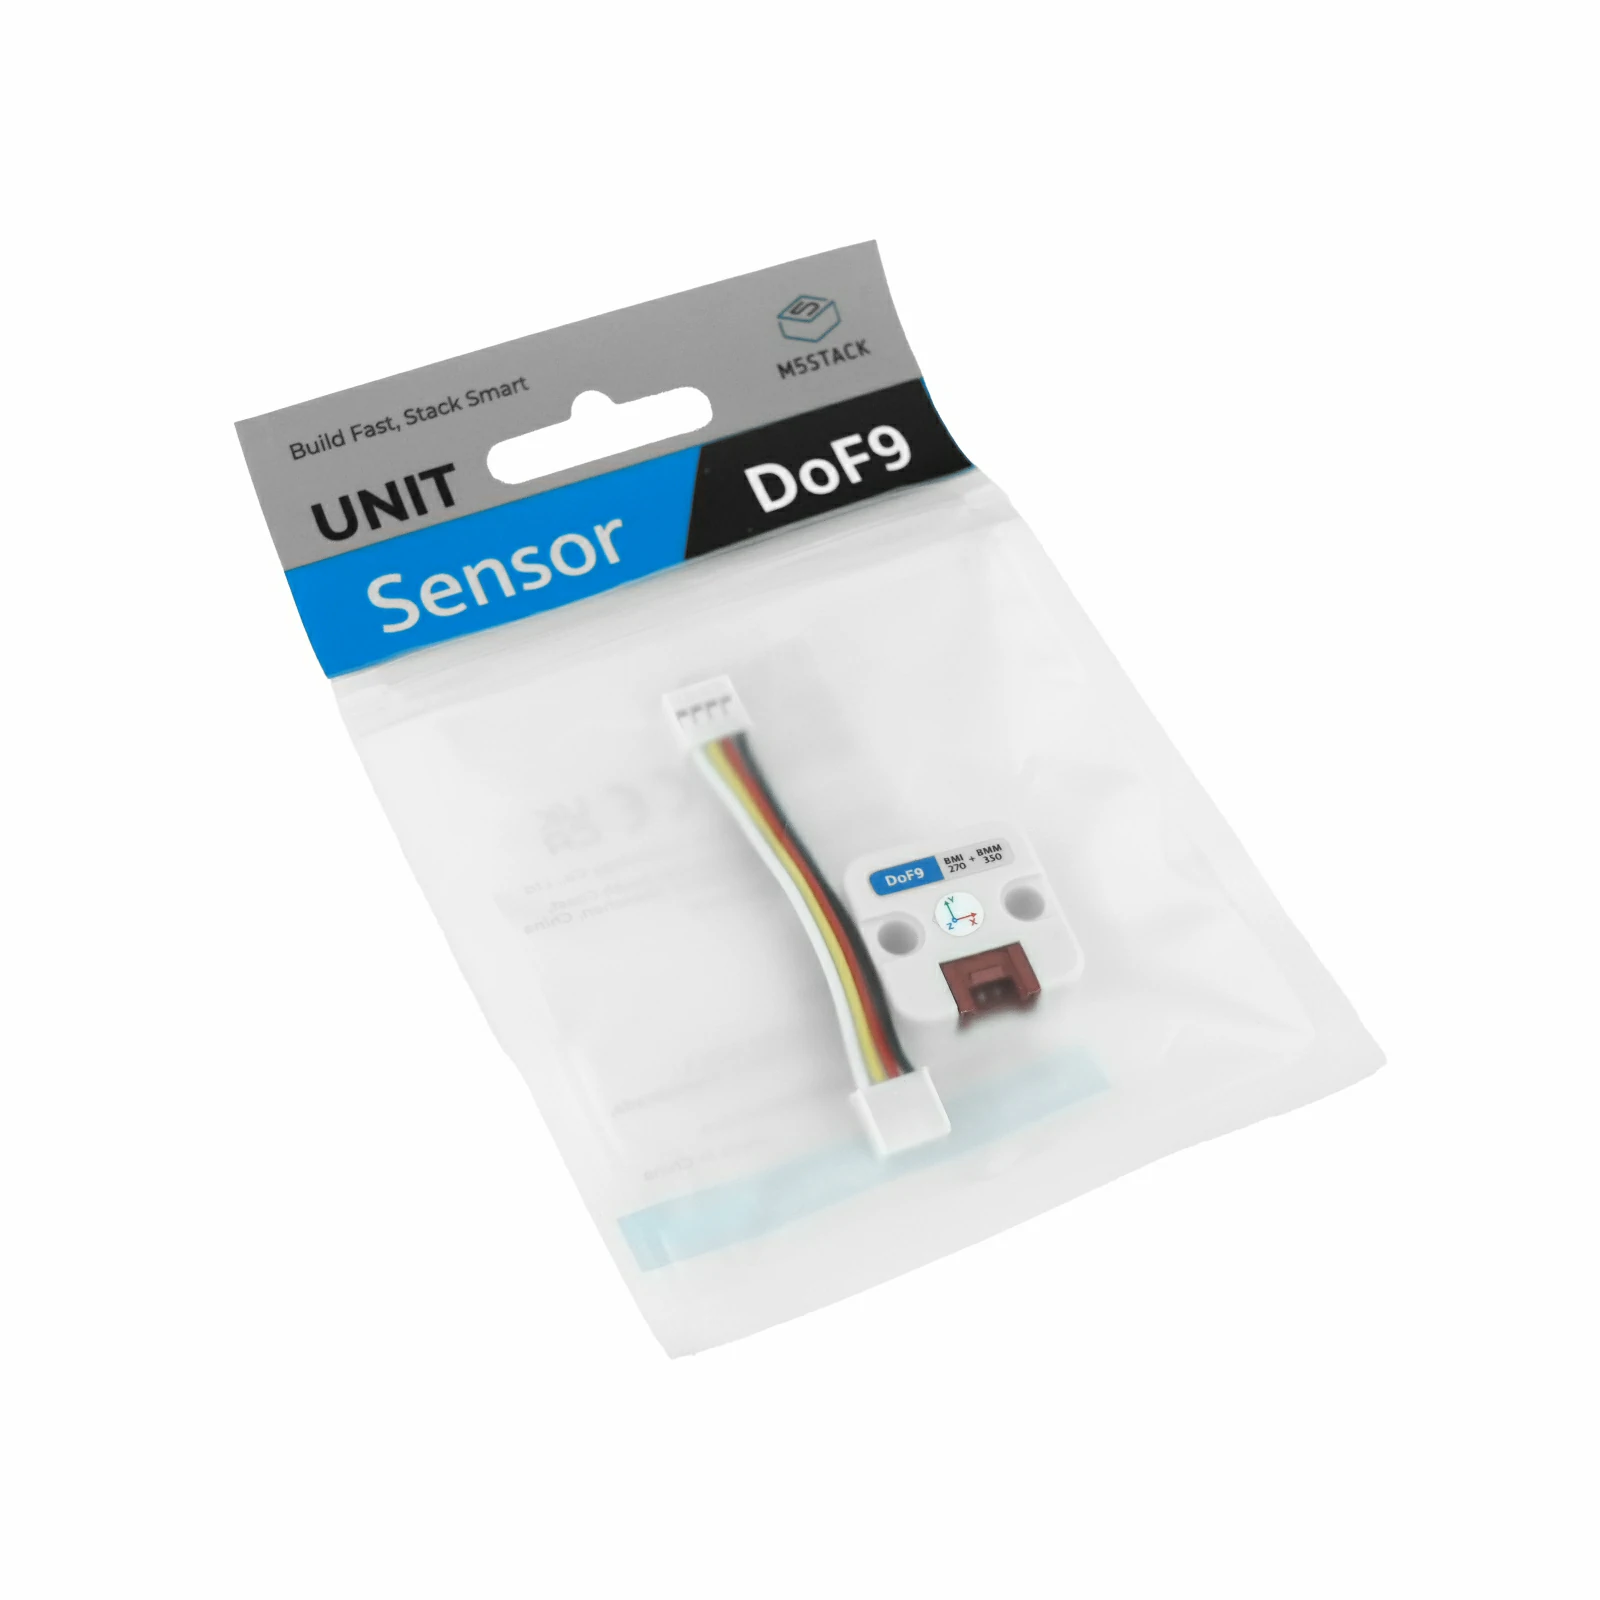
- 1 x Unit DoF9
- 1 x HY2.0-4P Grove 连接线 (5cm)
应用场景
- 机器人姿态感知
- 航向检测
- 电子罗盘
- 运动追踪
- 导航辅助
- 云台控制
规格参数
| 规格 | 参数 |
|---|---|
| 惯性传感器 IC | BMI270 |
| 地磁传感器 IC | BMM350 |
| 传感器类型 | 六轴惯性与三轴地磁传感器 |
| 加速度计 | 16 位三轴加速度计 |
| 加速度量程 | ±2 g / ±4 g / ±8 g / ±16 g |
| 加速度计精度 | ±20 mg(约 ±0.02 g) |
| 陀螺仪 | 16 位三轴陀螺仪 |
| 陀螺仪量程 | ±125 / ±250 / ±500 / ±1000 / ±2000 °/s |
| 陀螺仪精度 | ±0.5 °/s |
| 磁力计 | BMM350 三轴磁力计 |
| 磁场测量范围 | X/Y/Z 轴典型 ±2000 μT |
| 磁场分辨率 | 约 0.1 μT |
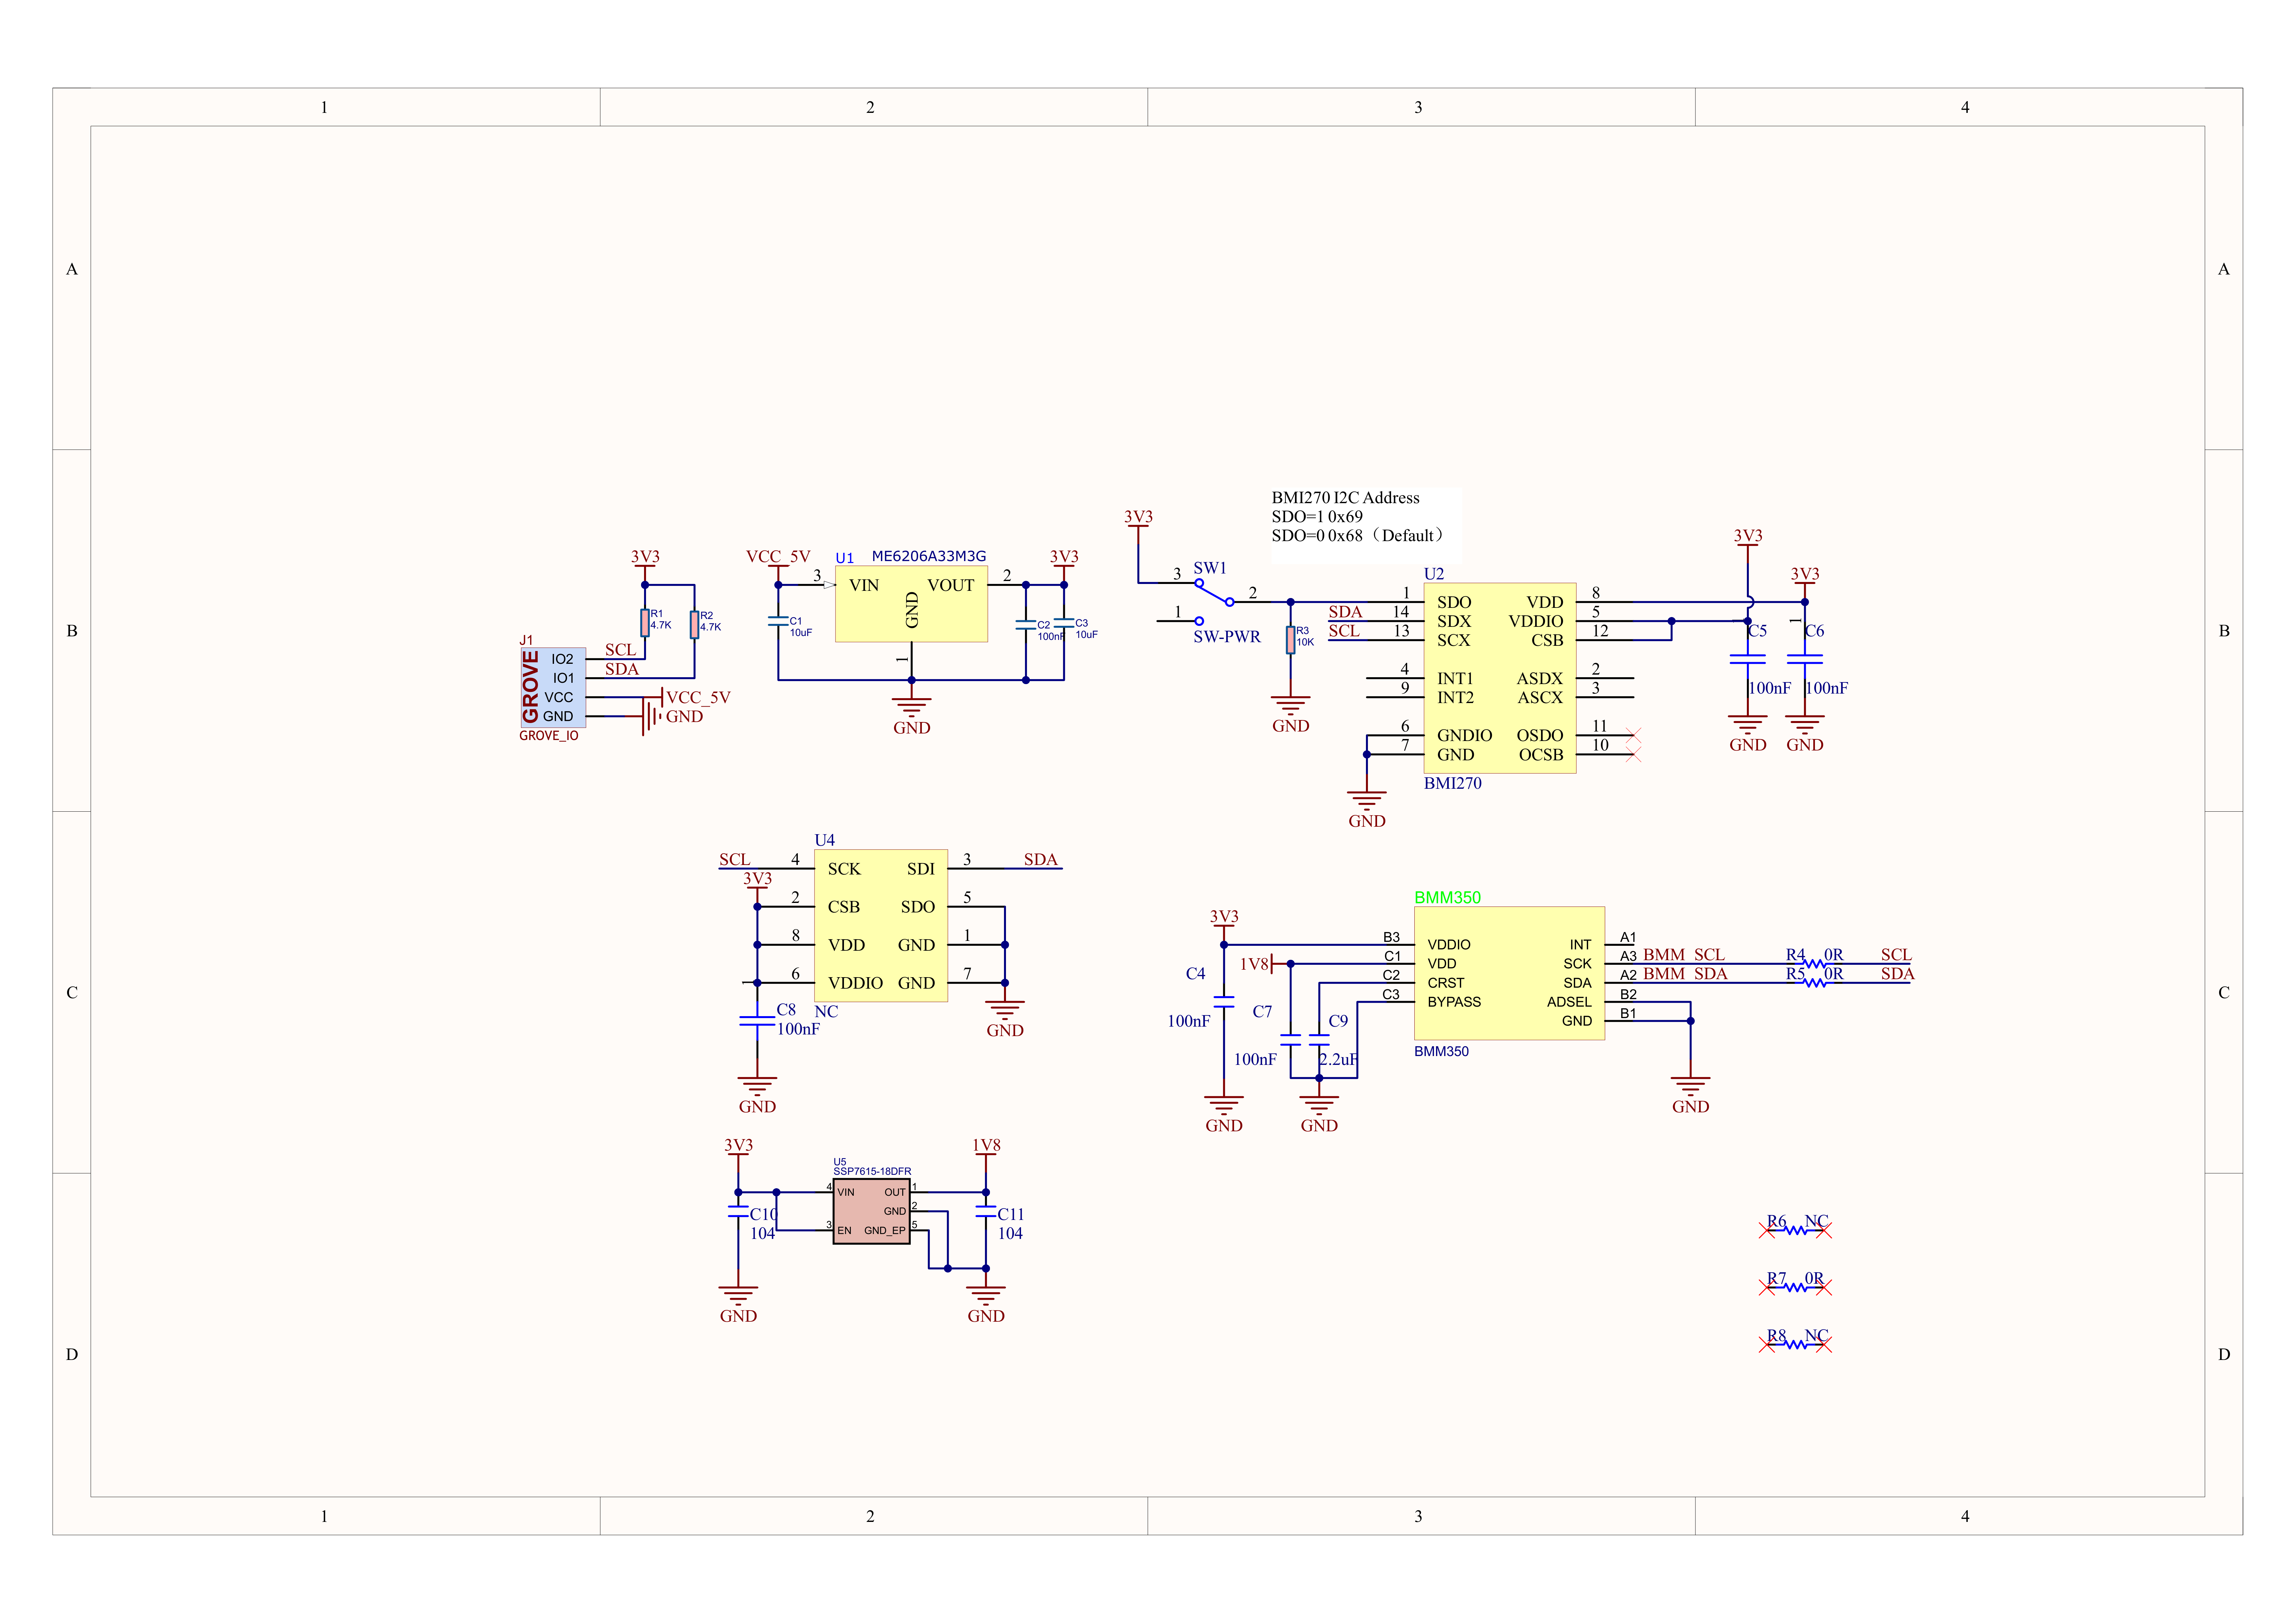
| BMI270 通讯地址 | I2C @ 0x68 / 0x69(可通过板载开关切换) |
| BMM350 通讯地址 | I2C @ 0x14 |
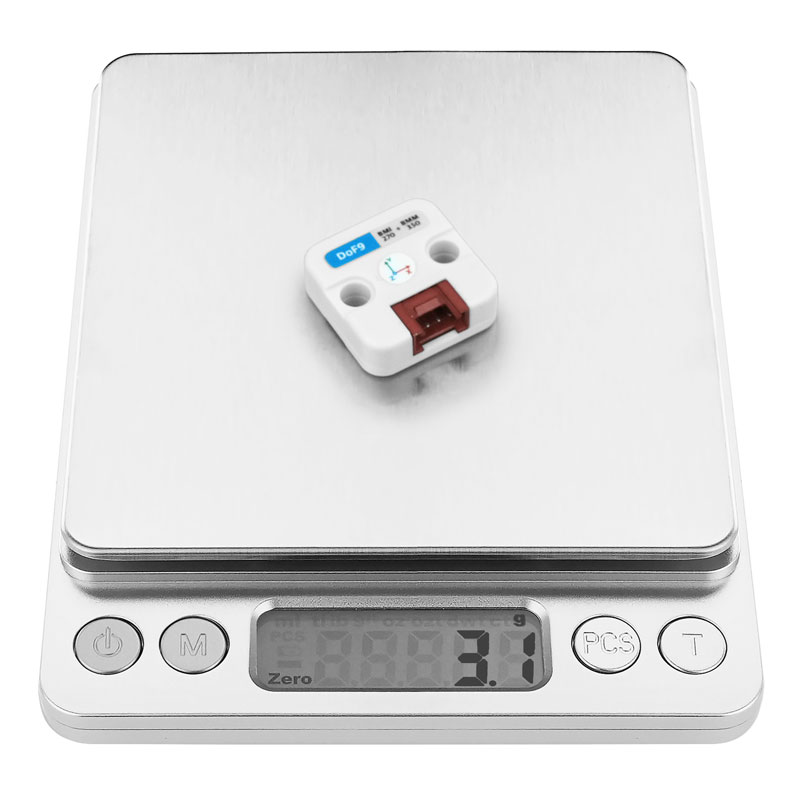
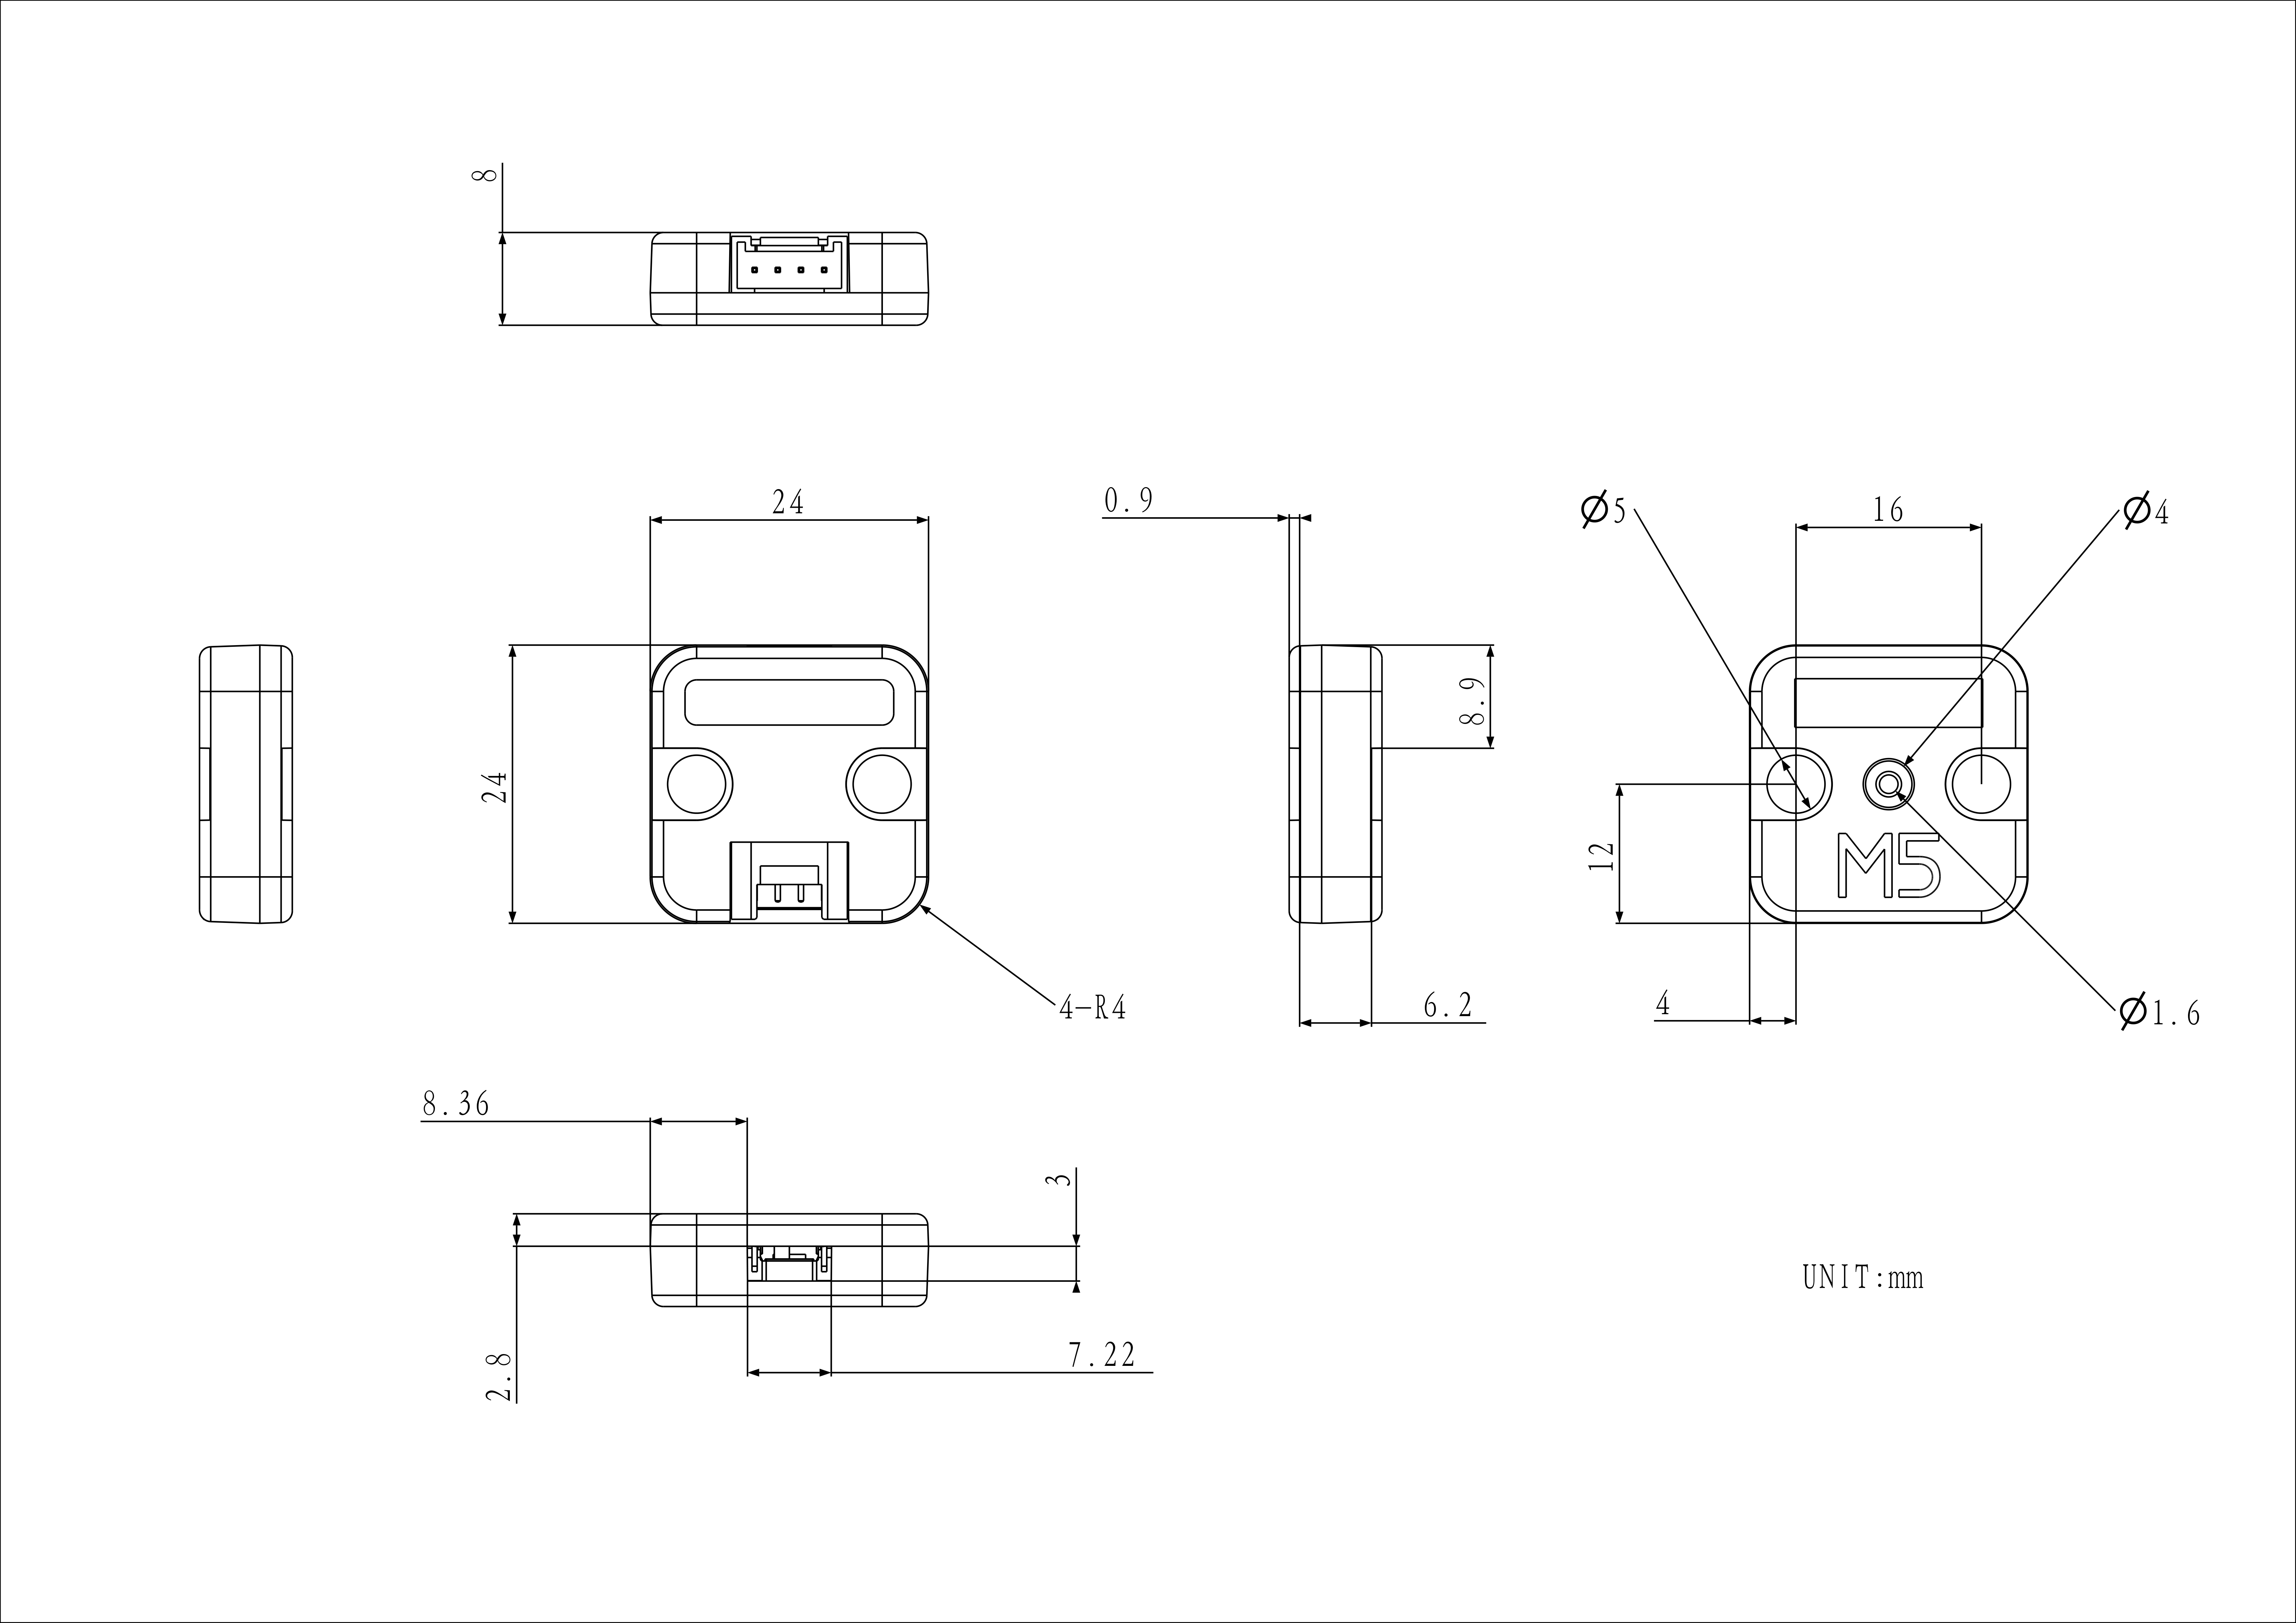
| 产品尺寸 | 24.0 x 24.0 x 8.0mm |
| 产品重量 | 3.1g |
| 包装尺寸 | 138.0 x 93.0 x 7.0mm |
| 毛重 | 6.6g |
操作说明
I2C 地址切换
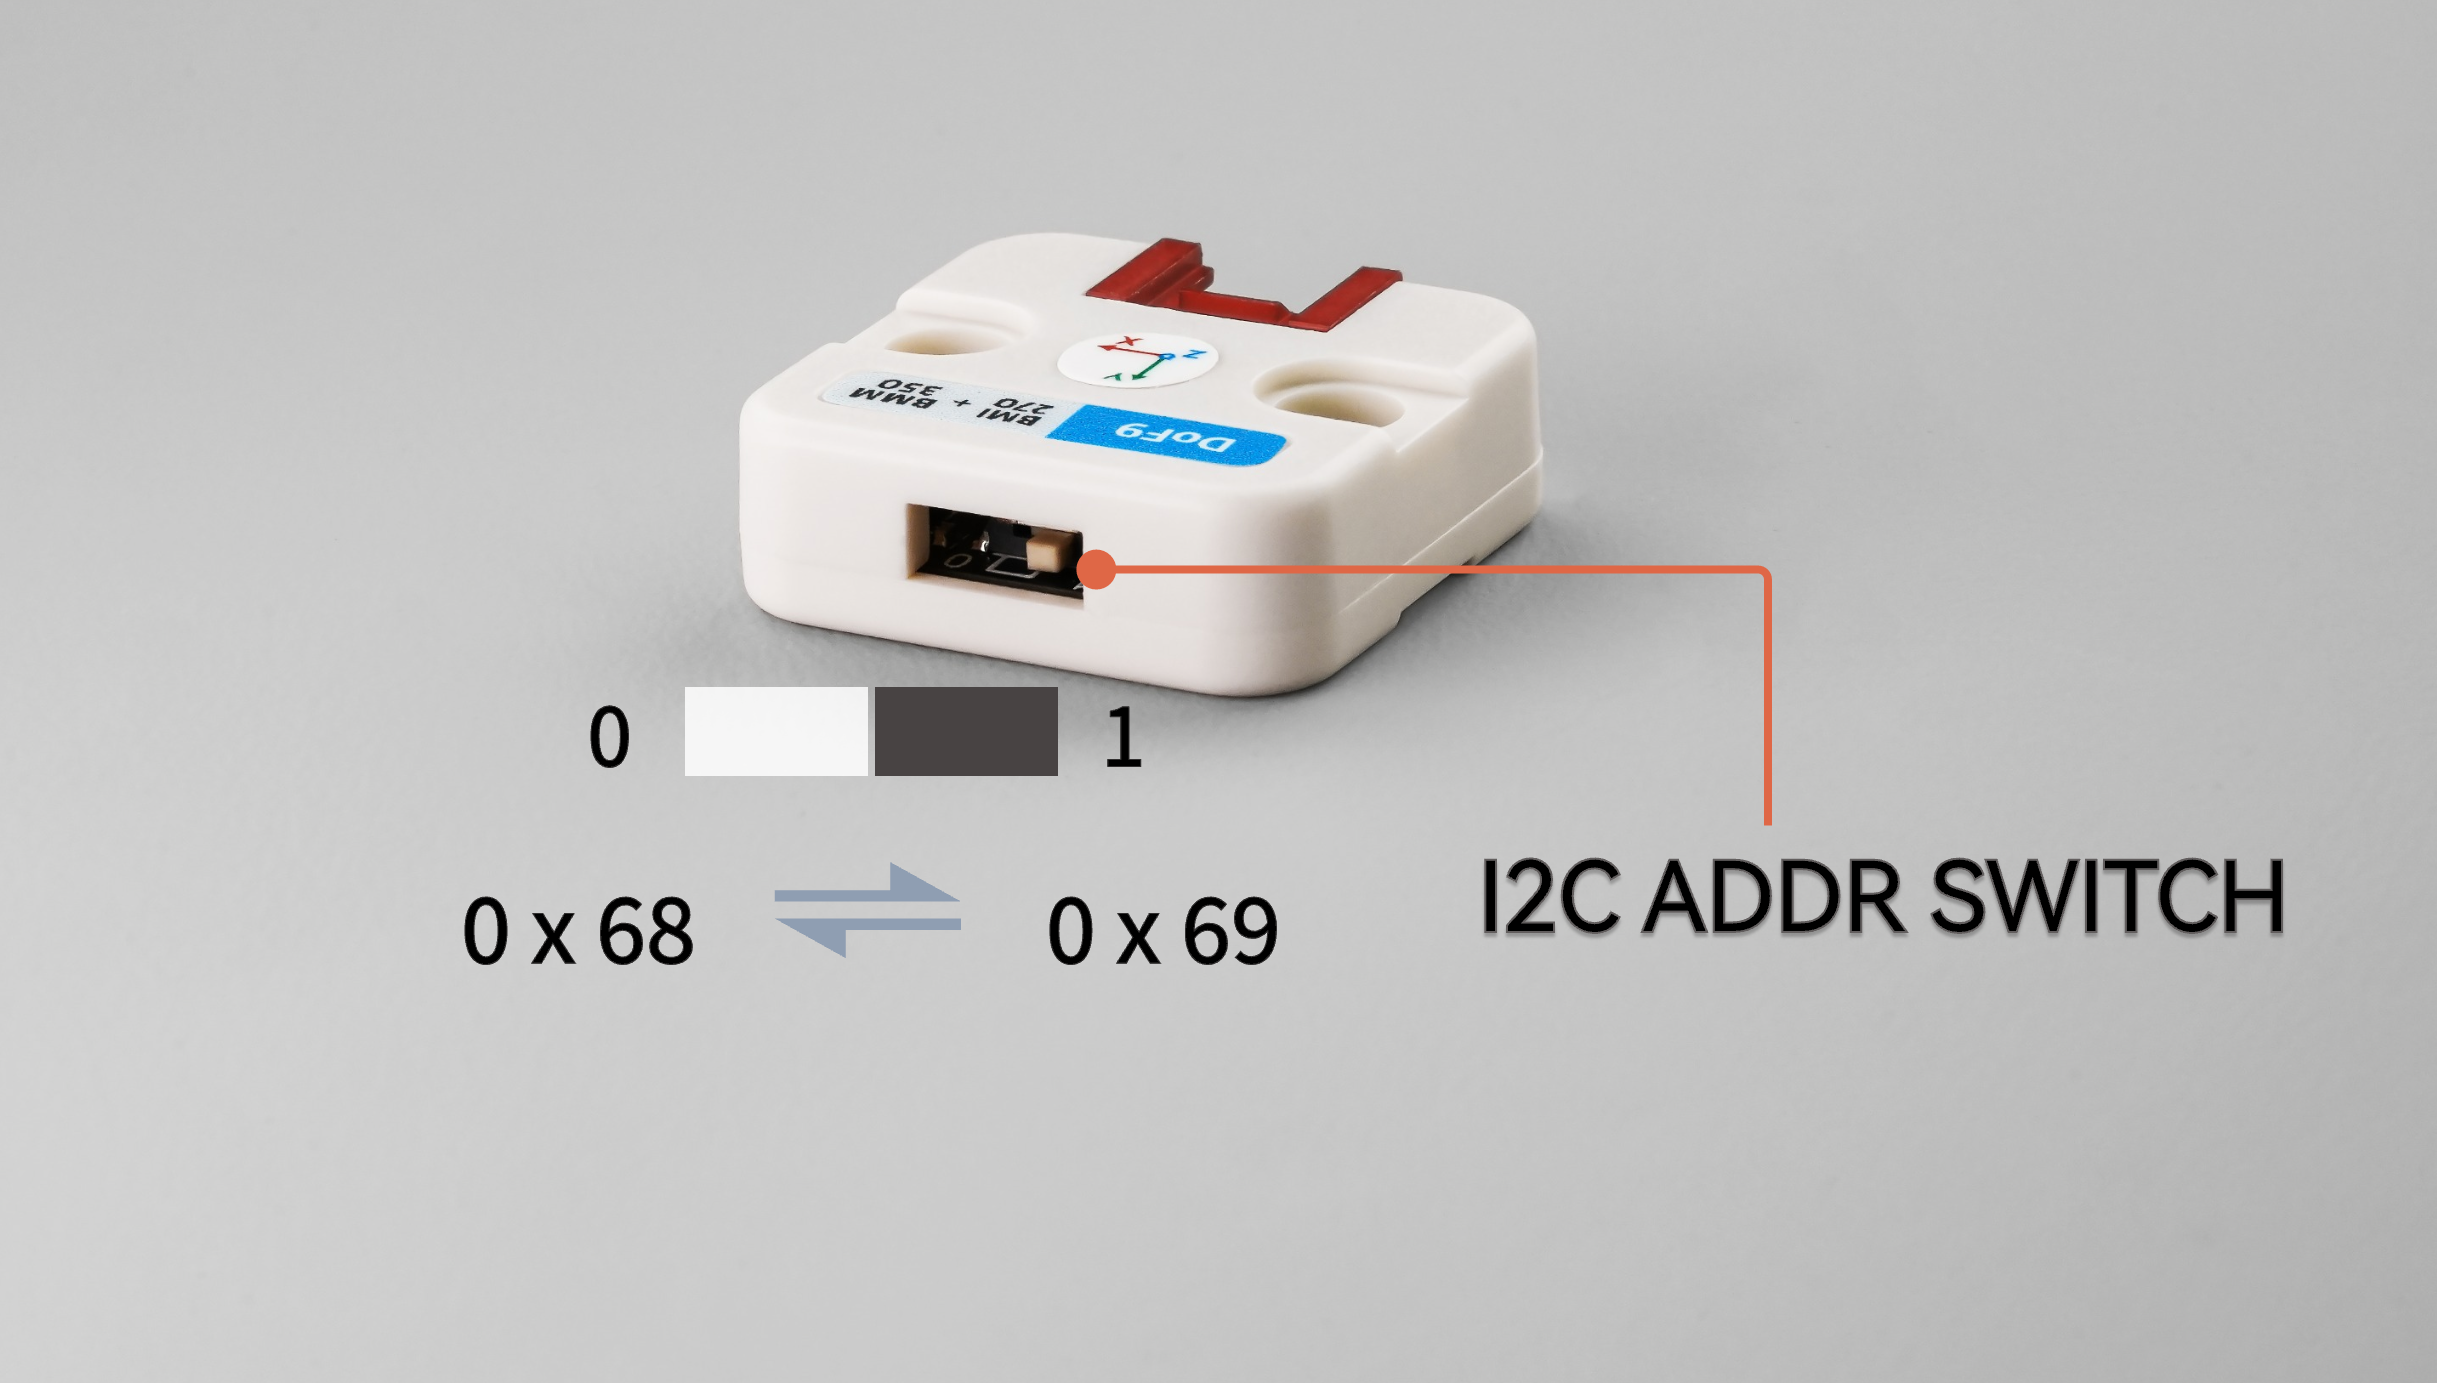
BMI270 I2C 地址可通过板载开关进行切换,拨至 0 时地址为 0x68;拨至 1 时地址为 0x69,用于避免 I2C 总线设备地址冲突。
原理图
1/1
管脚映射
Unit DoF9
| HY2.0-4P | Black | Red | Yellow | White |
|---|---|---|---|---|
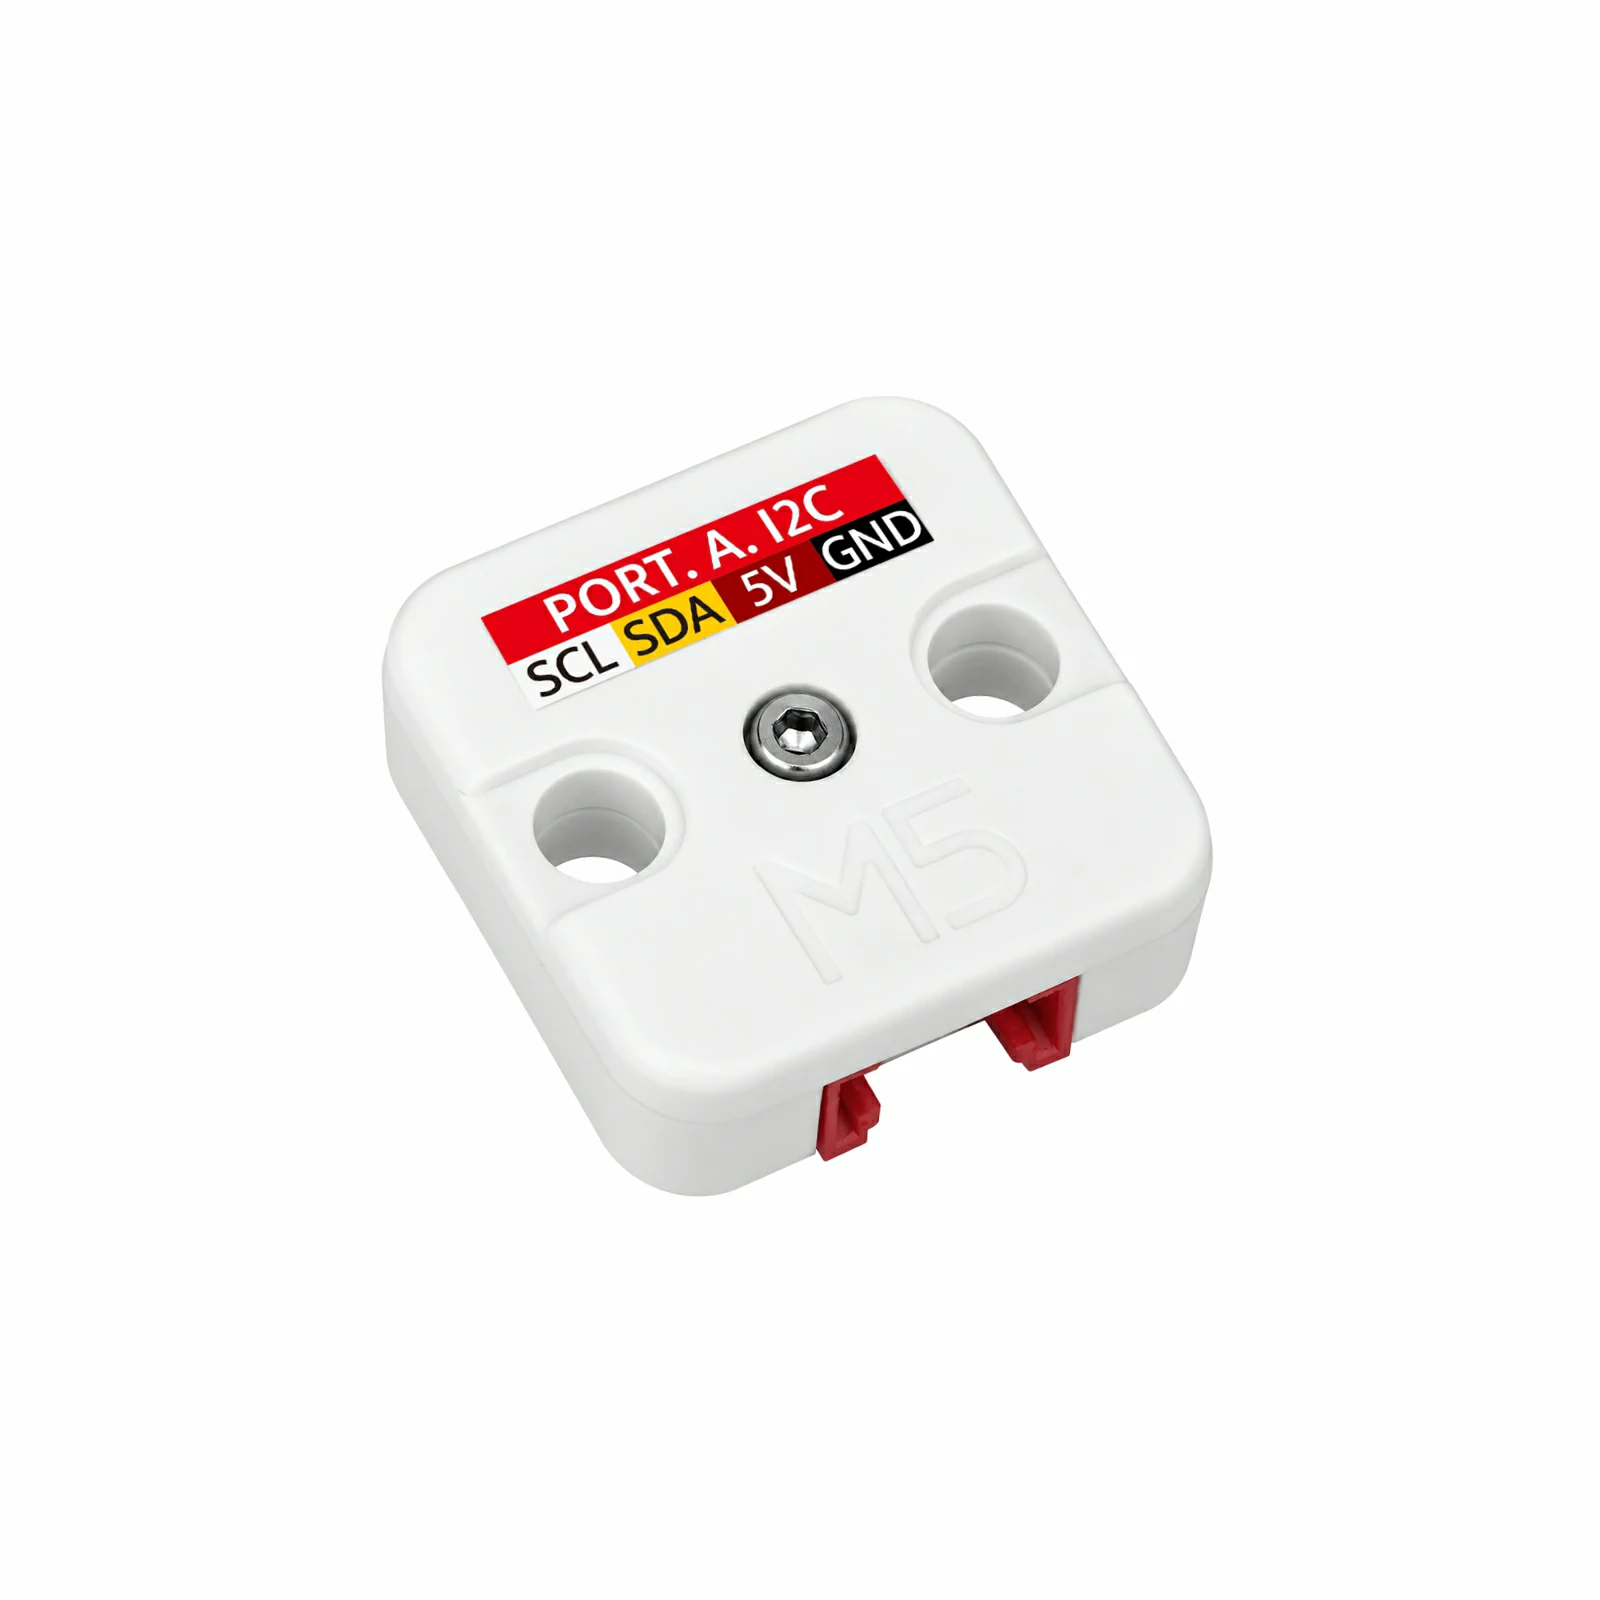
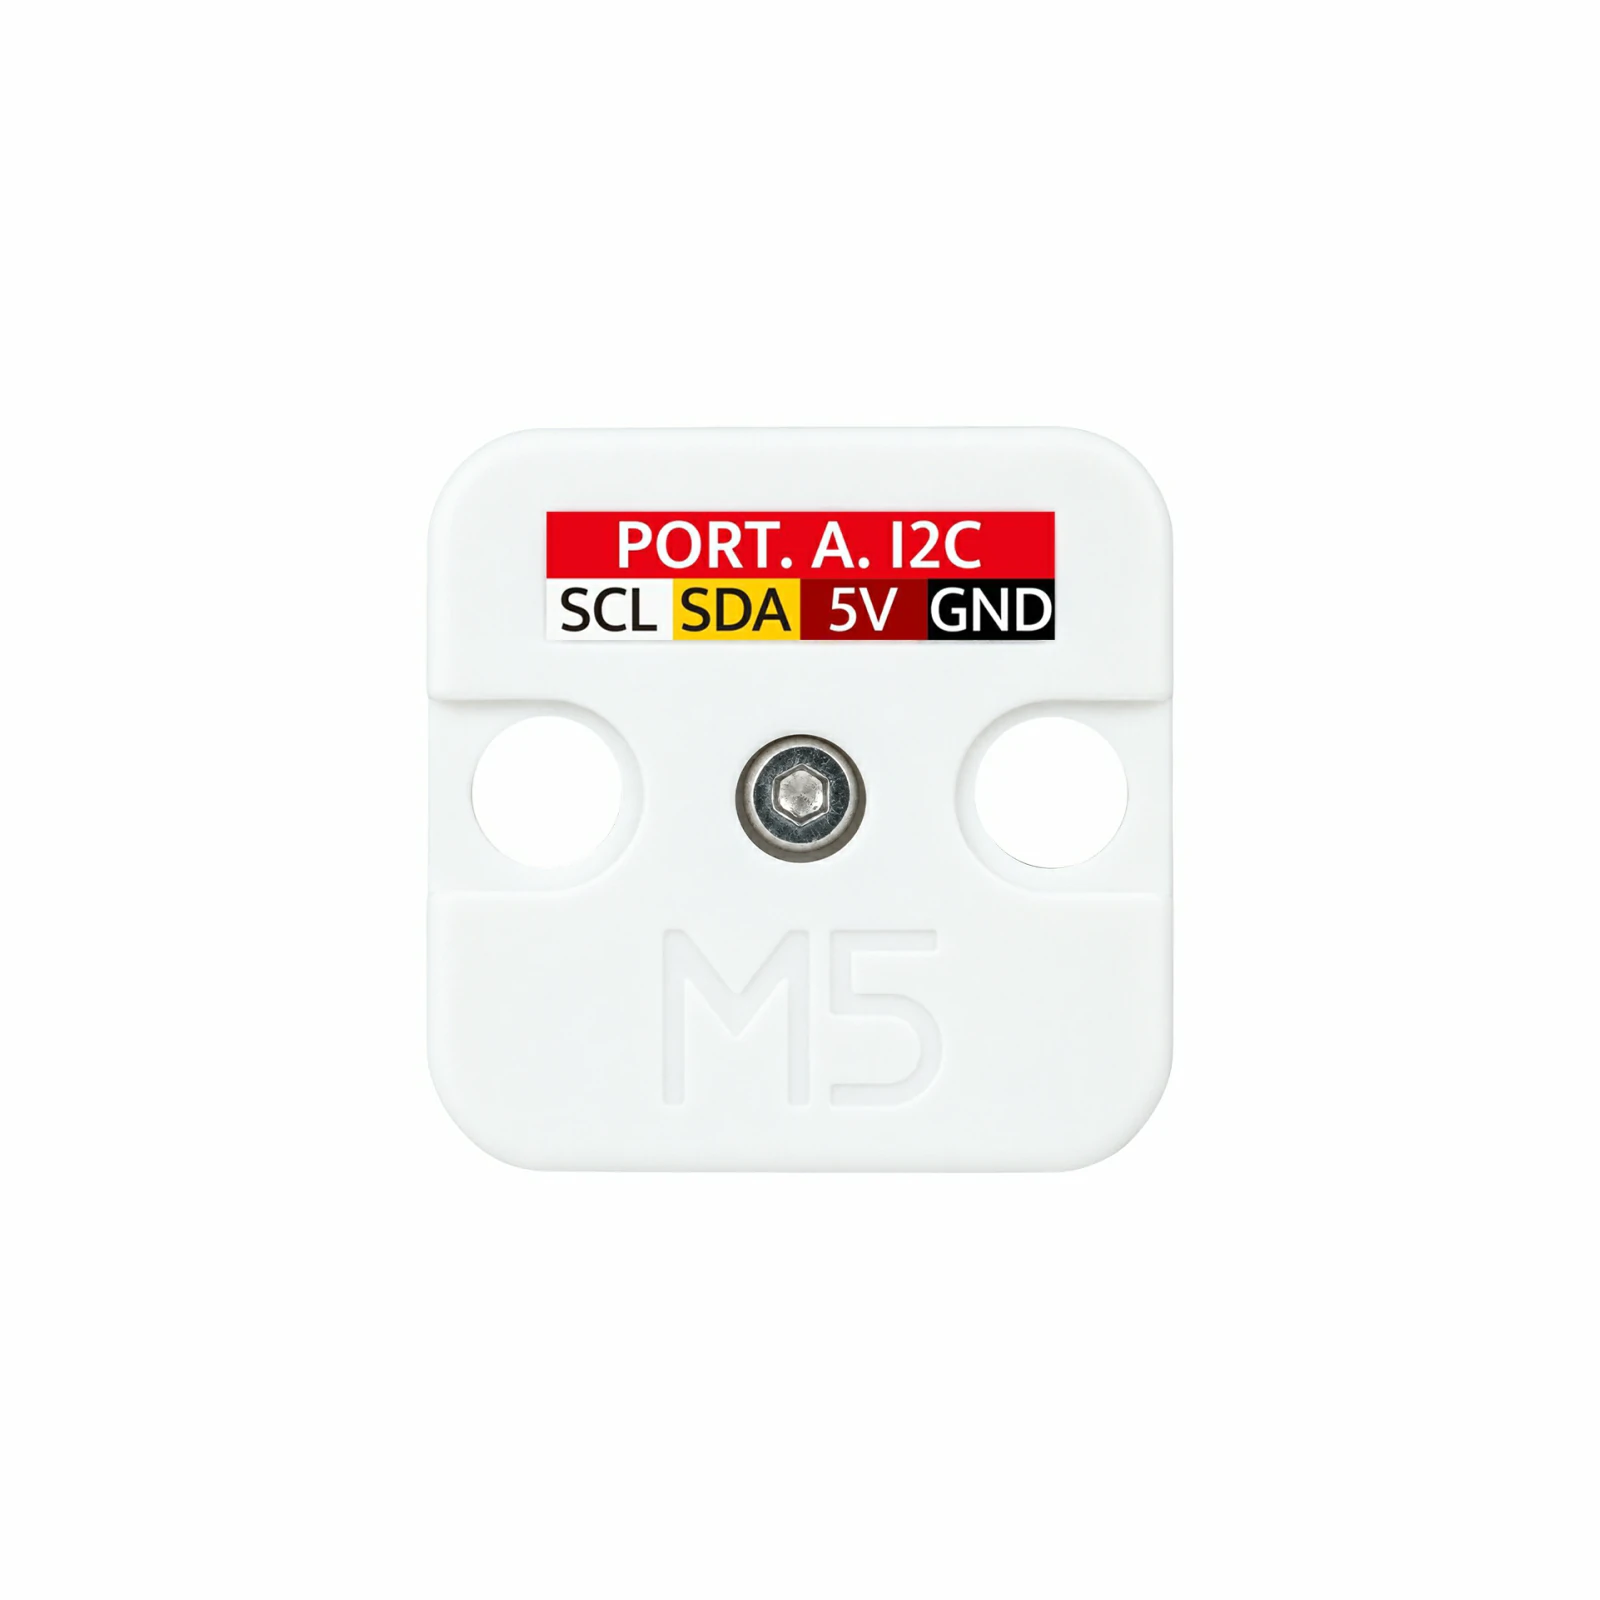
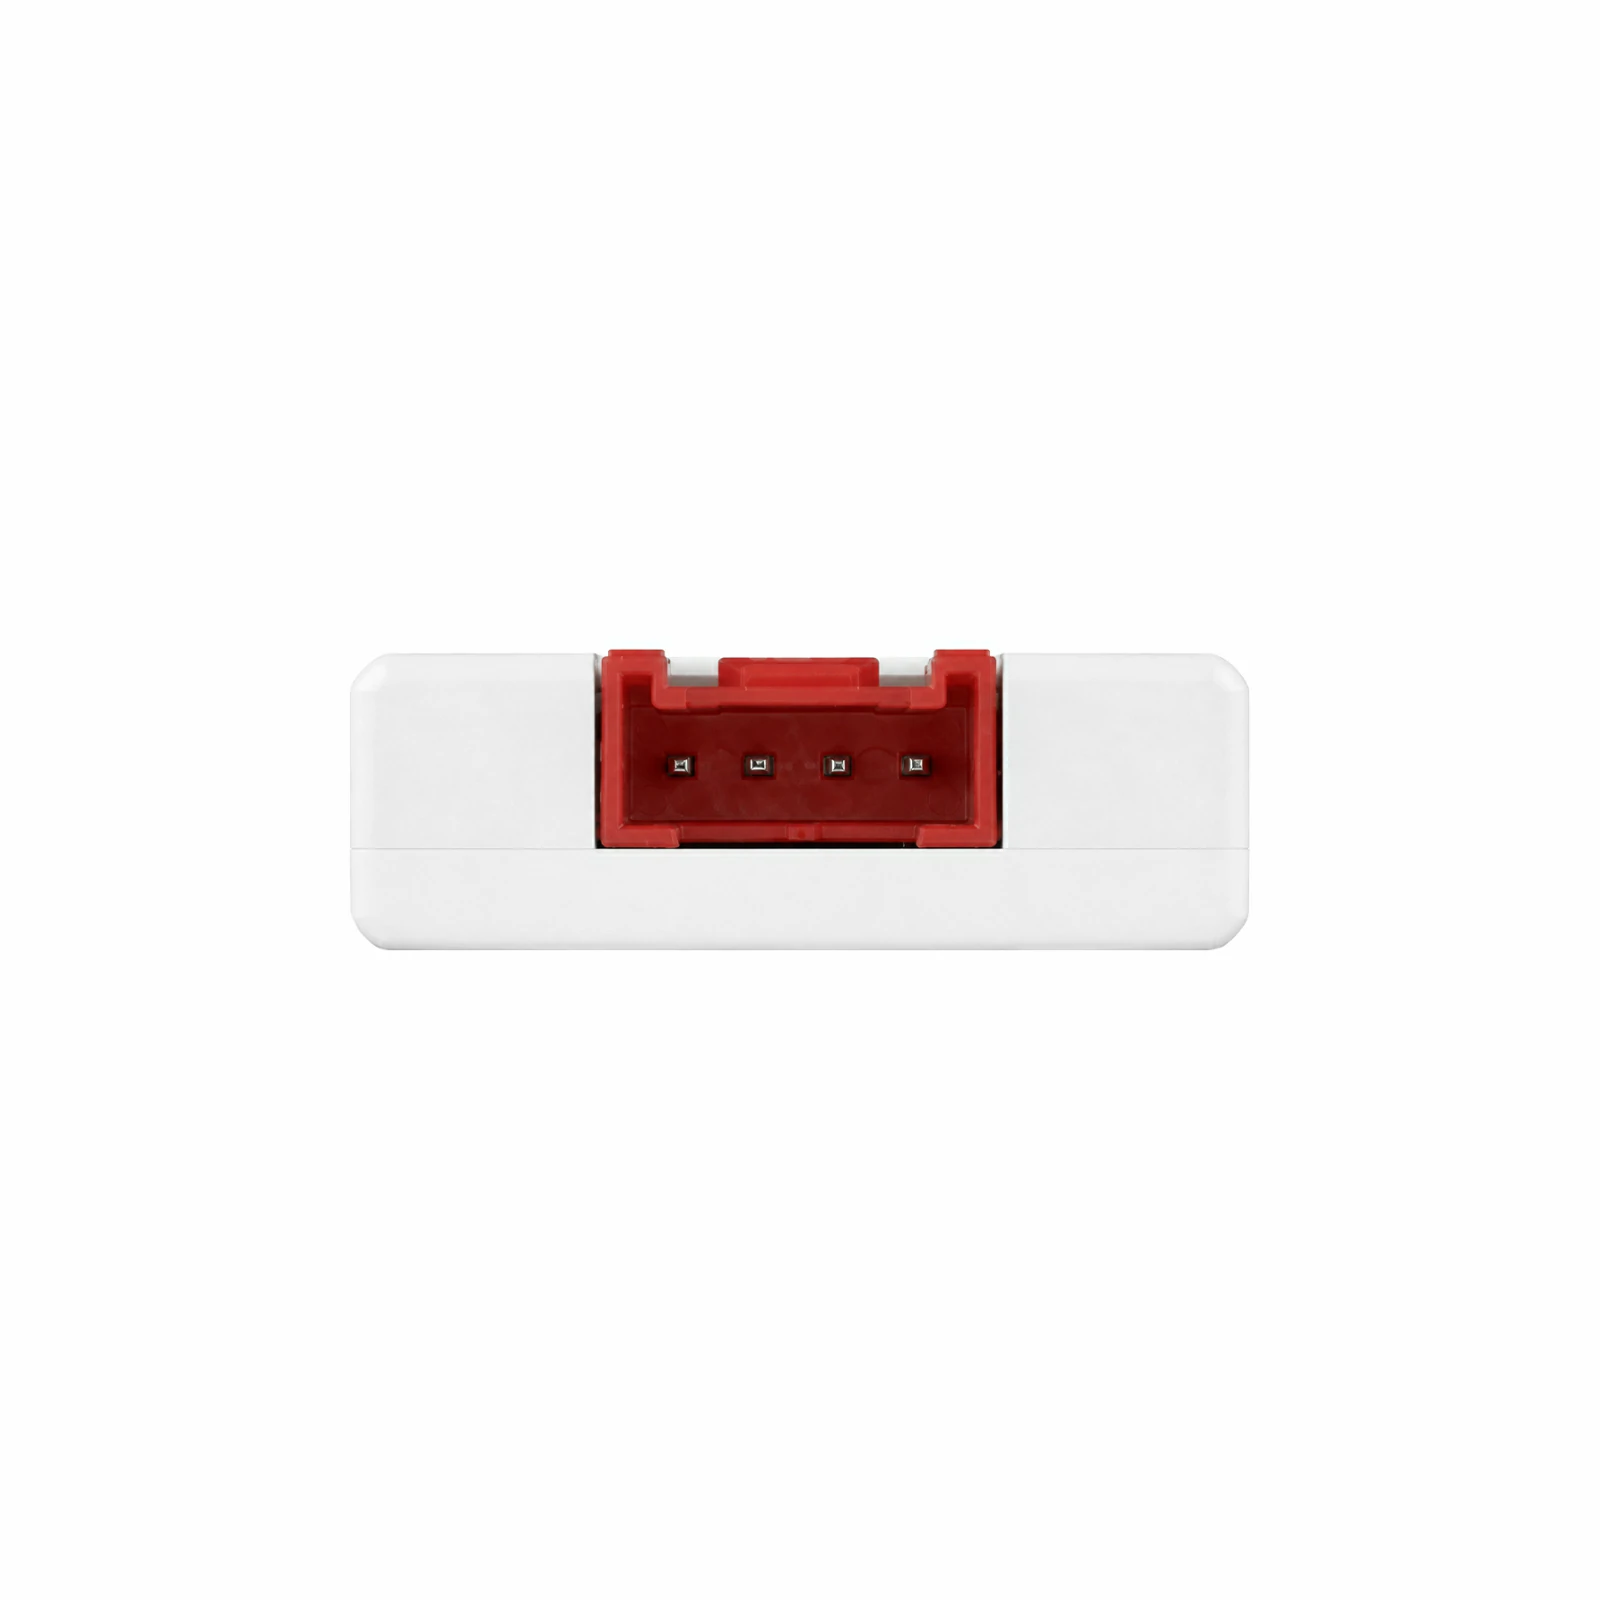
| PORT.A | GND | 5V | SDA | SCL |
数据手册
尺寸图
结构文件
软件开发
Arduino
UiFlow2
相关视频
产品对比
| 产品对比 | Unit DoF6  | Unit DoF9 | Unit DoF10 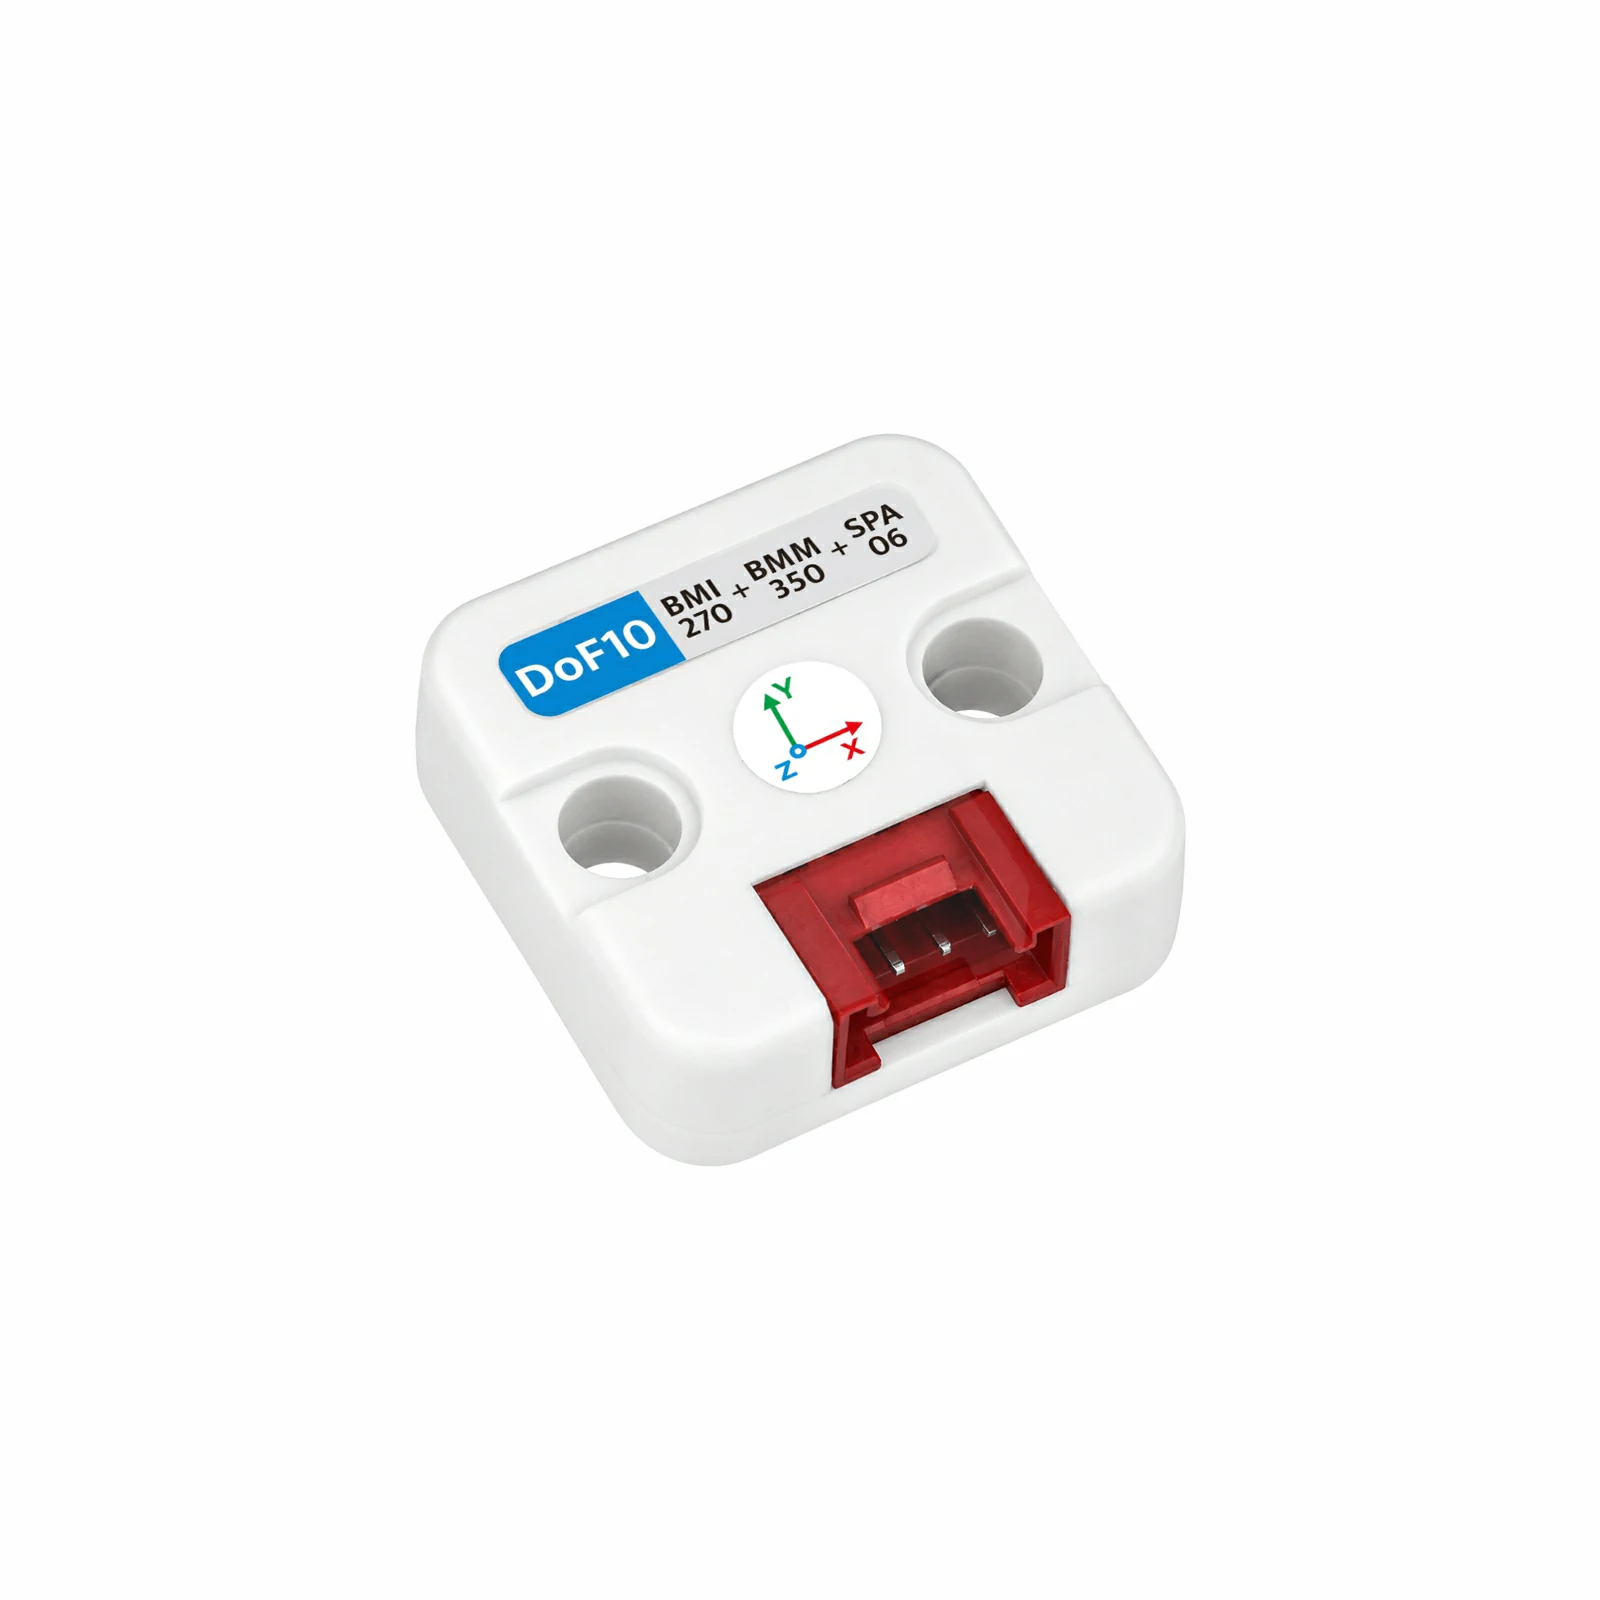 | Unit BMM350 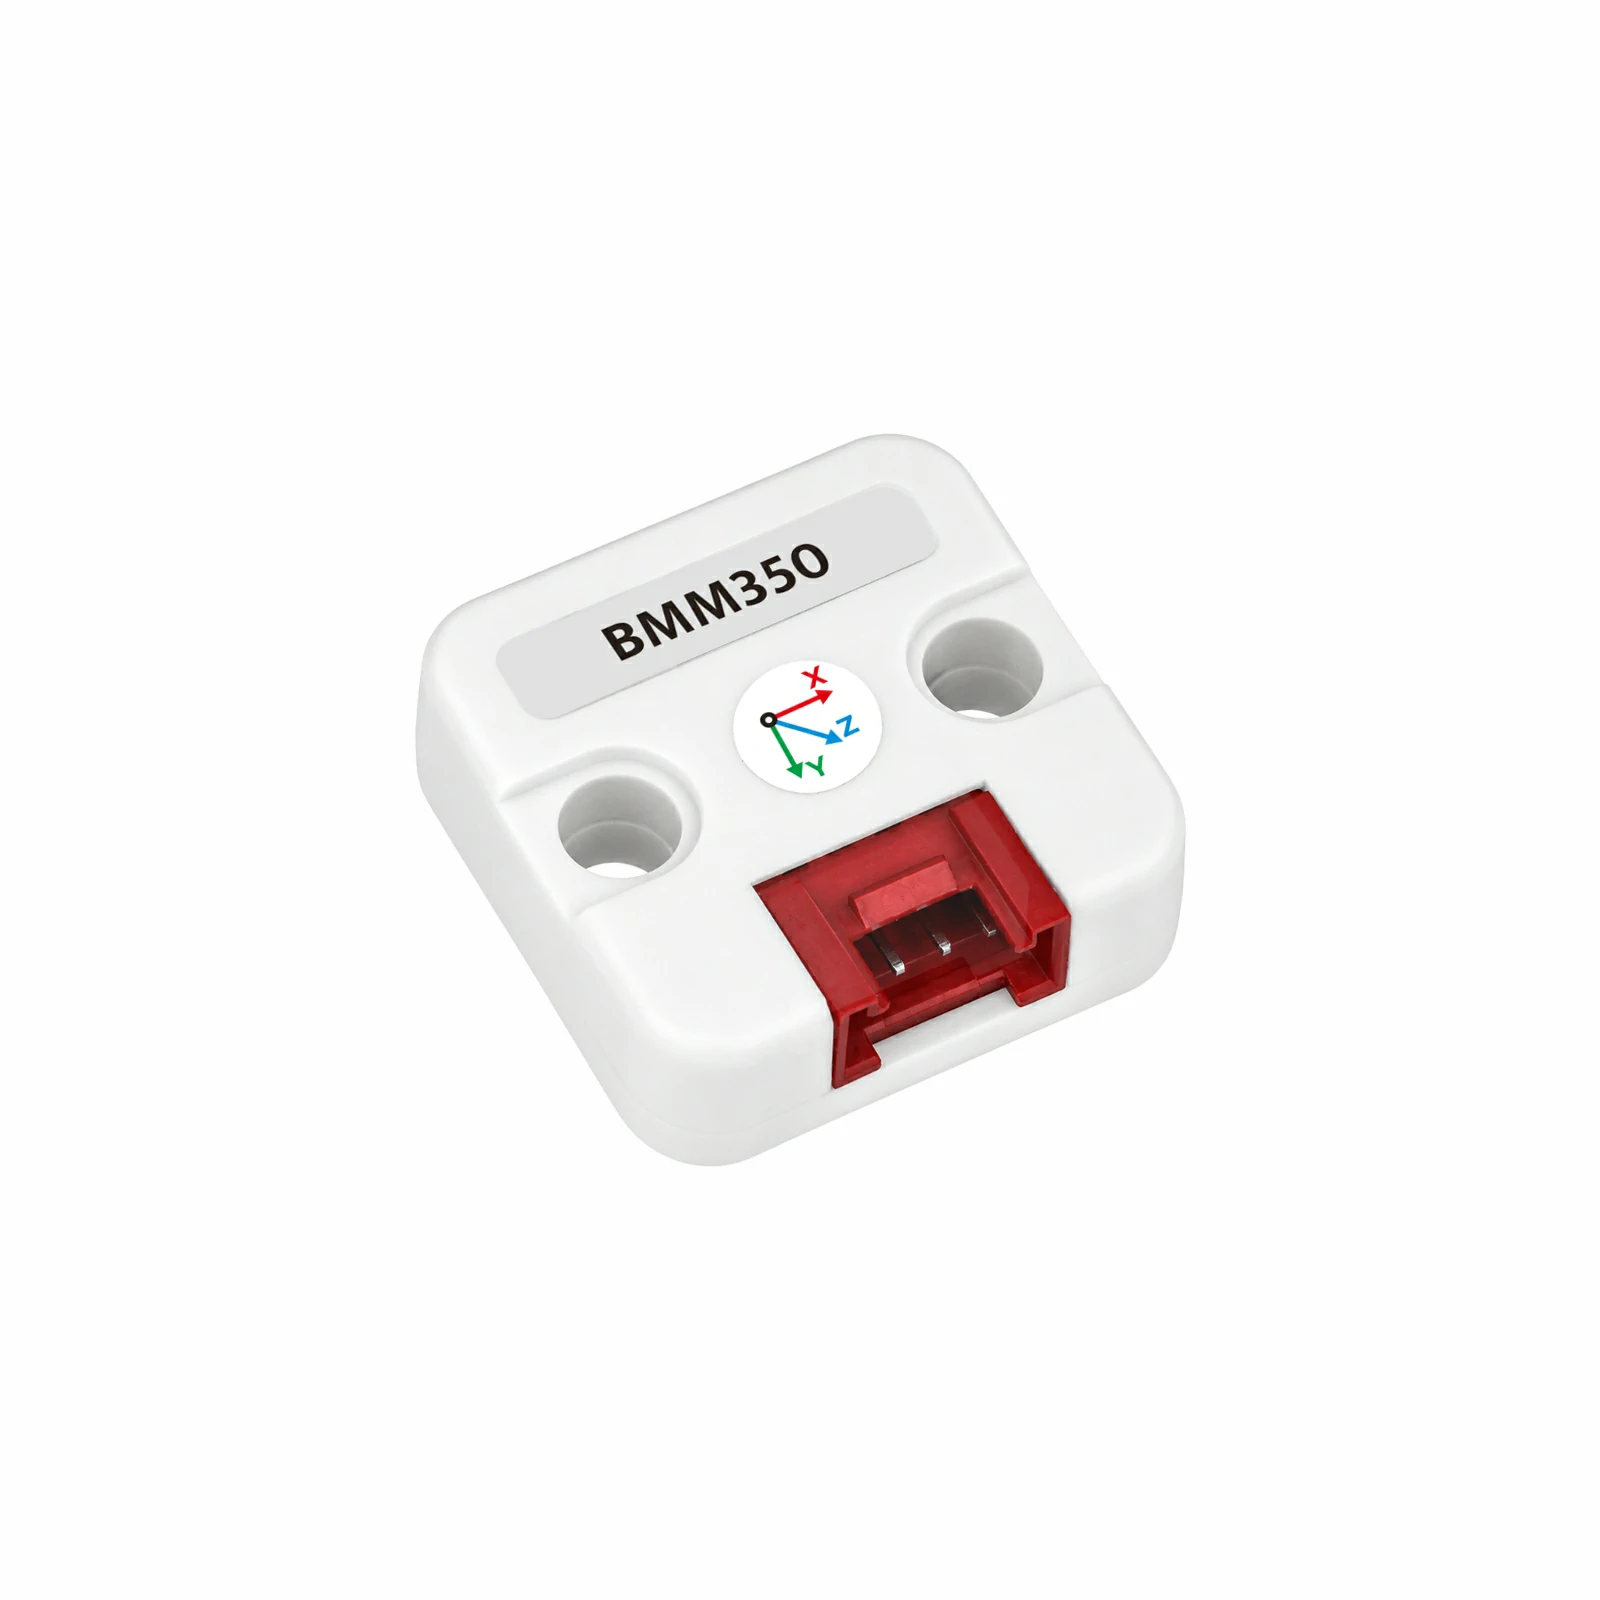 |
|---|---|---|---|---|
| 传感器组合 | BMI270 | BMI270 + BMM350 | BMI270 + BMM350 + SPA06-003 | BMM350 |
| 传感器类型 | 六轴惯性传感器 | 六轴惯性 + 三轴地磁传感器 | 六轴惯性 + 三轴地磁 + 气压传感器 | 三轴地磁传感器 |
| 加速度计 | 16 位三轴 | 16 位三轴 | 16 位三轴 | ❌ |
| 陀螺仪 | 16 位三轴 | 16 位三轴 | 16 位三轴 | ❌ |
| 磁力计 | ❌ | BMM350(TMR,约 0.1 μT) | BMM350(TMR,约 0.1 μT) | BMM350(TMR,约 0.1 μT) |
| 气压传感器 | ❌ | ❌ | SPA06-003 | ❌ |
| I2C 地址 | 0x68 / 0x69(板载开关切换) | BMI270:0x68 / 0x69(板载开关切换) BMM350:0x14 | BMI270:0x68 / 0x69(板载开关切换) BMM350:0x14 SPA06-003:0x76 | 0x14 |
| 主要功能 | 加速度、角速度、温度采集;片上运动检测 | 加速度、角速度、温度、三轴磁场采集;片上运动检测 | 加速度、角速度、温度、三轴磁场、气压采集;片上运动检测 | 三轴磁场采集;校准后航向角输出 |
Page Tools