

Arduino入門
2. デバイス&サンプル
Demo Board-SHT30
3. M5Unified
4. M5GFX
5. 拡張モジュール&サンプル
Unit
Module
Atomic
Tab5
IoT
アクセサリー
StickC IMU 6軸モーションセンサー
StickCのIMU入力に関するAPIとサンプルプログラムです。
サンプルプログラム
ビルド要件
- M5Stackボードパッケージ バージョン >= 3.2.5
- ボード選択 = M5StickC
- M5Unifiedライブラリ バージョン >= 0.2.18
- M5GFXライブラリ バージョン >= 0.2.24
cpp
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41
#include <M5Unified.h>

void setup(void)
{
    M5.begin();

    M5.Display.setRotation(1);
    M5.Display.setTextColor(TFT_GREEN);
    M5.Display.setTextFont(2);
    M5.Display.setTextSize(1);
    M5.Display.setTextDatum(top_left);
    M5.Display.setTextWrap(false);
}

void loop(void)
{
    auto imu_update = M5.Imu.update();
    if (imu_update) {
        M5.Display.clear();

        auto ImuData = M5.Imu.getImuData();

        char accelXY[32];
        char accelZGX[32];
        char gyroYZ[32];

        snprintf(accelXY, sizeof(accelXY), "AX%6.2f AY%6.2f",
                 ImuData.accel.x, ImuData.accel.y);
        snprintf(accelZGX, sizeof(accelZGX), "AZ%6.2f GX%6.2f",
                 ImuData.accel.z, ImuData.gyro.x);
        snprintf(gyroYZ, sizeof(gyroYZ), "GY%6.2f GZ%6.2f",
                 ImuData.gyro.y, ImuData.gyro.z);

        M5.Display.drawString("IMU", 0, 0);
        M5.Display.drawString(accelXY, 0, 24);
        M5.Display.drawString(accelZGX, 0, 40);
        M5.Display.drawString(gyroYZ, 0, 56);
    }

    delay(500);
}このプログラムは、モーションセンサーの各軸データを画面に表示します。
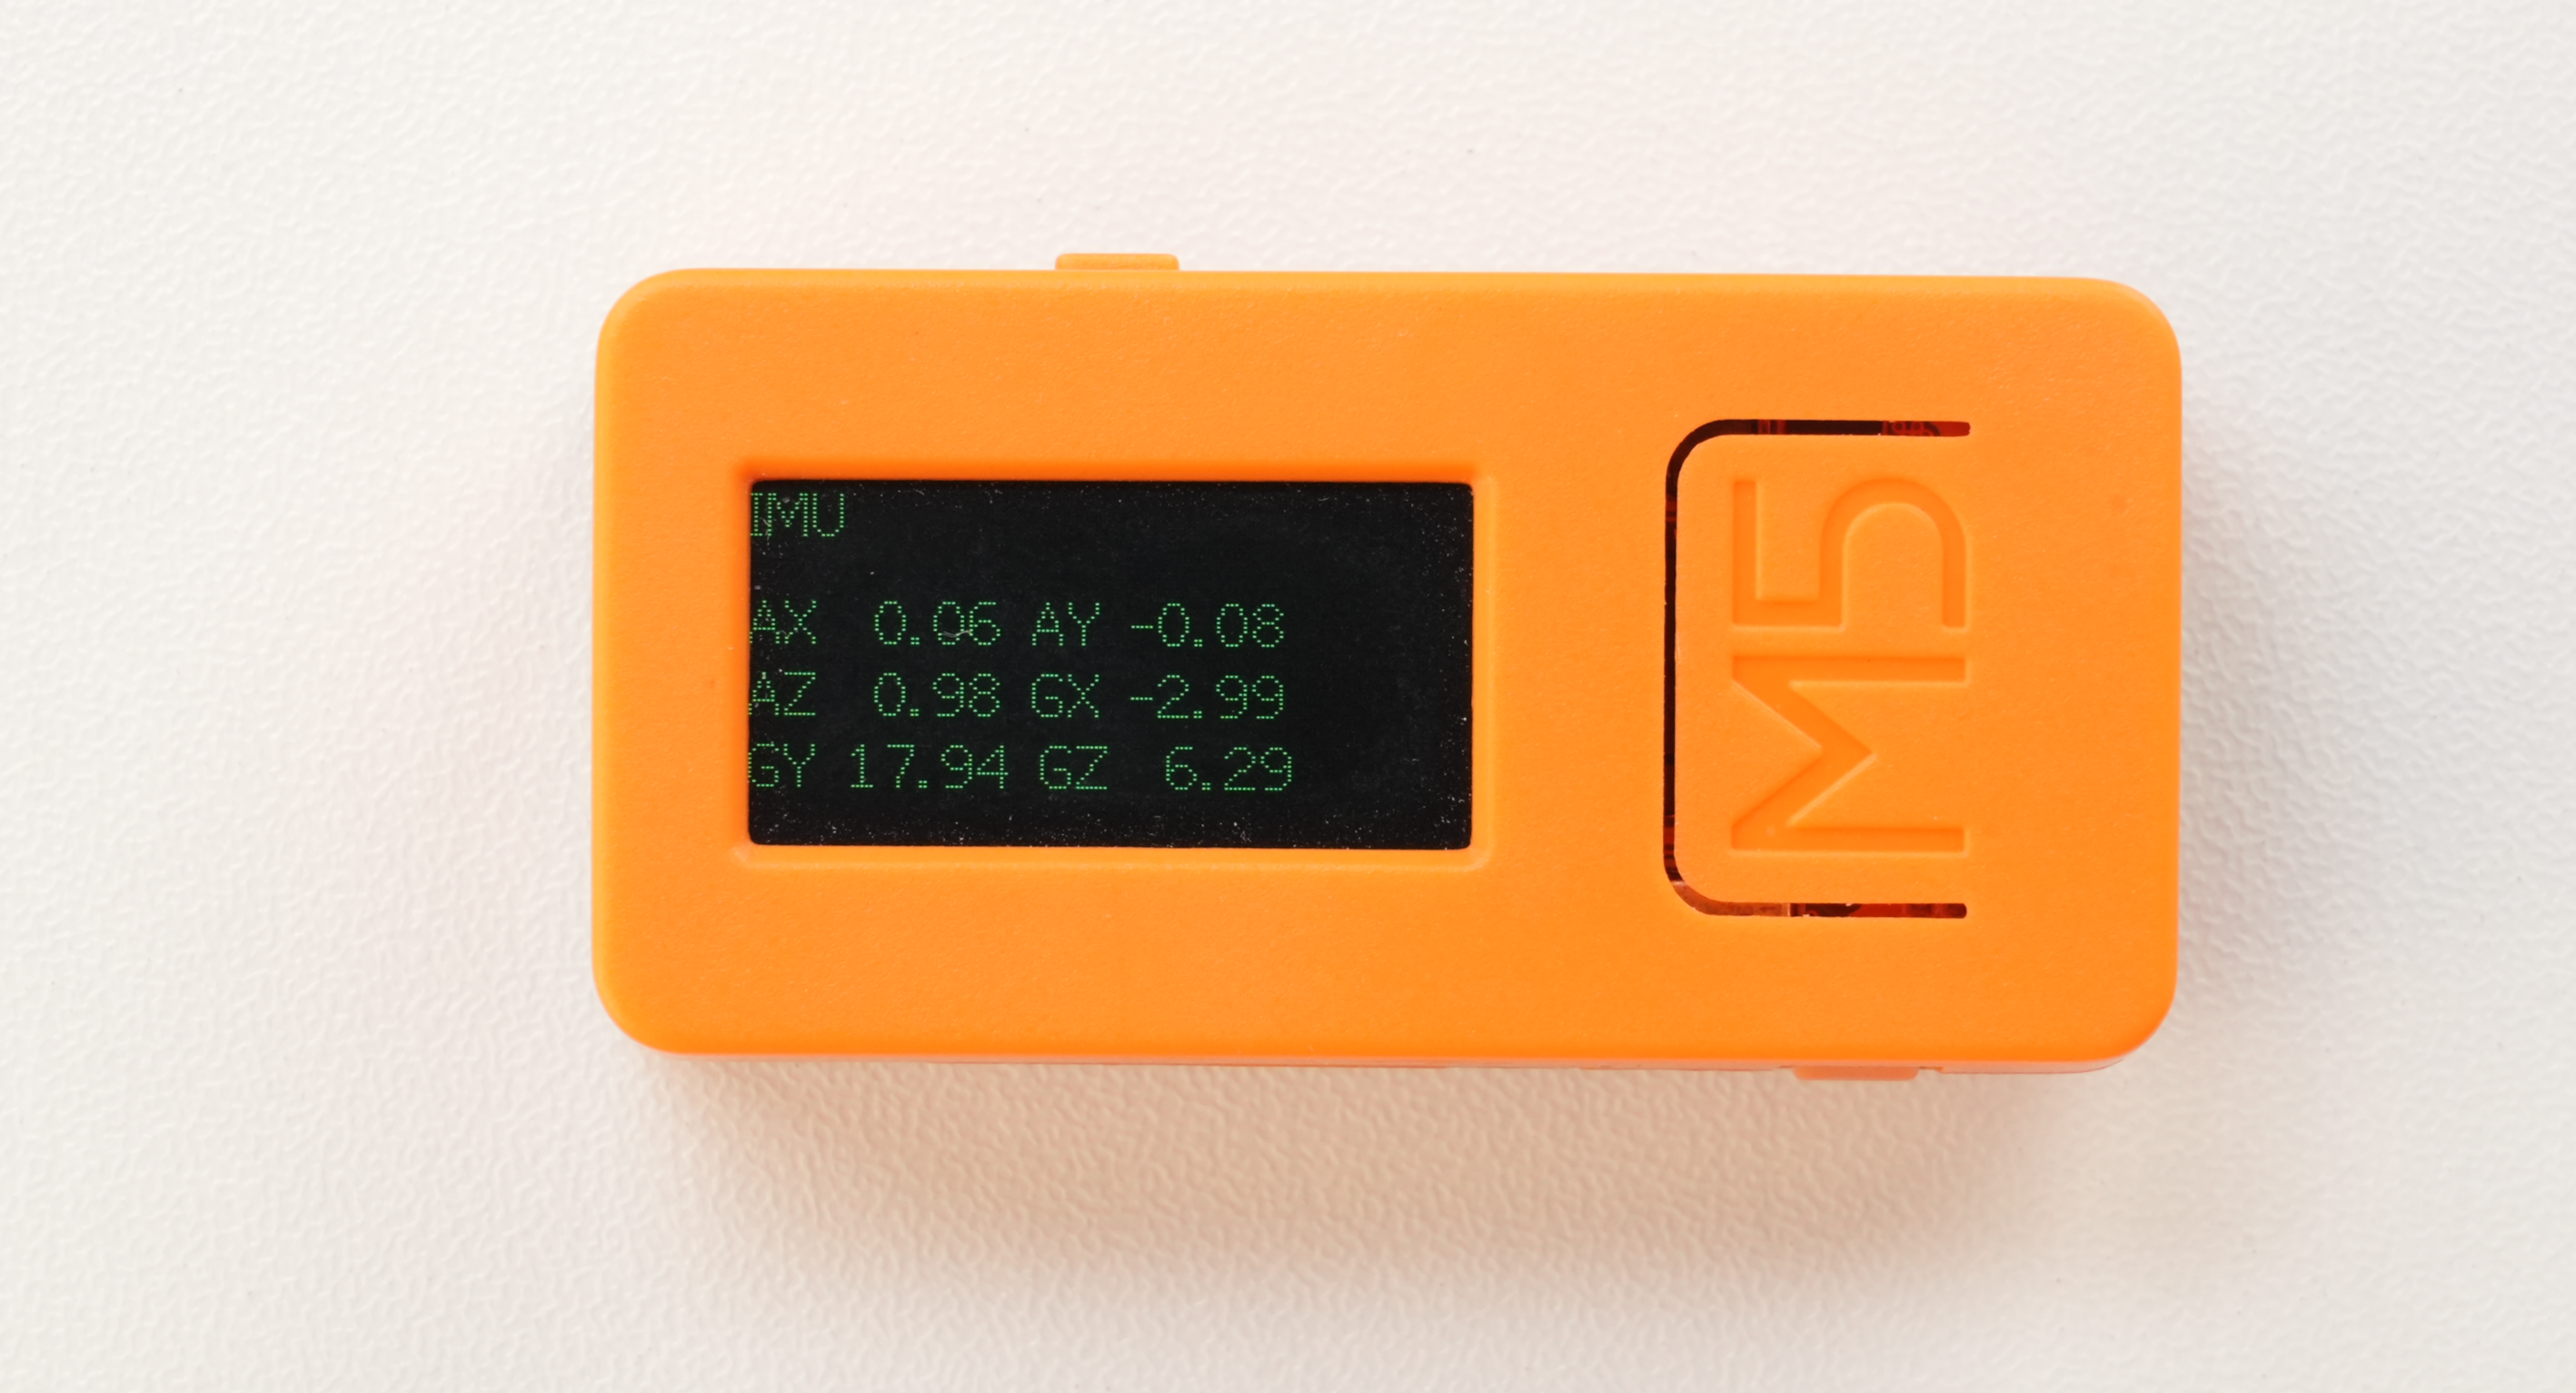
API
StickCのIMUはM5UnifiedライブラリのIMU_Classを使用しています。IMU関連のその他のAPIについては、以下のドキュメントを参照してください:
Page Tools